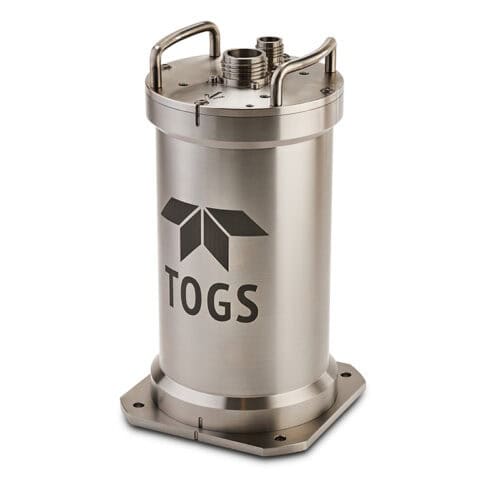
Los sistemas de referencia de actitud y rumbo (AHRS) son sistemas de referencia de orientación que calculan de forma continua el balanceo, el cabeceo y el rumbo mediante giroscopios, acelerómetros y fuentes auxiliares, como magnetómetros o GNSS. Los instrumentos AHRS marinos facilitan la navegación, el control de vehículos, los levantamientos hidrográficos, la alineación de sonares, la estabilización de la carga útil y el posicionamiento de sensores científicos.
En esta página se presentan proveedores y fabricantes de sistemas AHRS que ofrecen soluciones para vehículos submarinos autónomos (AUV), vehículos submarinos teledirigidos (ROV), vehículos submarinos no tripulados (USV), embarcaciones de superficie, boyas y observatorios oceánicos fijos.
Si diseñas, construyes o suministras AHRS (Sistemas de referencia de actitud y rumbo), Crea un perfil para mostrar tus capacidades y conectar con visitantes que tengan una necesidad real de tus soluciones.
Guía completa sobre los sistemas AHRS para vehículos submarinos autónomos (AUV), vehículos teledirigidos submarinos (ROV) y embarcaciones marítimas
Resumen por
William Mackenzie
Actualizado:
Introducción a los sistemas de referencia de actitud y rumbo
Un sistema de referencia de actitud y rumbo (AHRS) determina la orientación de una plataforma marina o de un instrumento mediante el cálculo continuo del balanceo, el cabeceo y el rumbo. Un sistema AHRS típico combina giroscopios y acelerómetros con magnetómetros, mediciones GNSS u otras fuentes auxiliares. Los algoritmos de fusión de sensores procesan estas mediciones para mantener una estimación estable de la orientación a medida que se desplaza la plataforma. El rumbo indicado puede ser magnético o verdadero, en función de la referencia de rumbo, las fuentes auxiliares y la configuración del sistema.
Los instrumentos AHRS marinos proporcionan datos de referencia para la navegación, el control de vehículos, los levantamientos hidrográficos, la alineación de sonares y el posicionamiento de sensores científicos. Pueden integrarse en buques de superficie, plataformas autónomas, vehículos teledirigidos, boyas y otros sistemas oceanográficos. A diferencia de una unidad de medición inercial (IMU) básica, una unidad AHRS proporciona una solución de actitud referenciada en lugar de limitarse a suministrar mediciones inerciales.
Tipos principales de instrumentos AHRS
AHRS basados en MEMS
Los módulos AHRS basados en MEMS utilizan giroscopios y acelerómetros de sistemas microelectromecánicos (MEMS) para proporcionar una detección de actitud compacta y de consumo relativamente bajo. Su reducido tamaño los hace adecuados para vehículos submarinos autónomos (AUV), vehículos teledirigidos (ROV), vehículos de superficie no tripulados (USV), boyas e instrumentos científicos integrados. El rendimiento depende de la calidad de los sensores, la calibración, la compensación de temperatura, la dinámica del vehículo y las mediciones externas disponibles para limitar los errores inerciales.
AHRS de fibra óptica
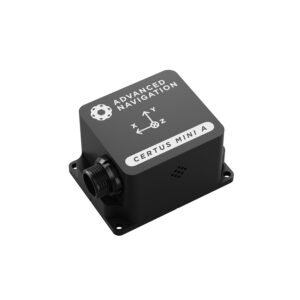
AHRS MEMS de Advanced Navigation.
Los instrumentos AHRS de fibra óptica utilizan giroscopios de fibra óptica para medir la rotación. Estos sensores pueden ofrecer una mayor estabilidad de sesgo y una menor deriva angular que muchos dispositivos basados en MEMS, lo que los hace adecuados para aplicaciones que requieren datos estables de actitud y rumbo marinos durante períodos más largos o en condiciones de funcionamiento exigentes.
AHRS asistido por GNSS
Los sistemas AHRS asistidos por GNSS combinan mediciones inerciales con información sobre la velocidad, la posición o el rumbo obtenida por satélite. Las configuraciones de doble antena y de múltiples antenas pueden determinar el rumbo a partir de la posición relativa de la fase portadora de antenas separadas, en lugar de basarse en el campo magnético terrestre o en el movimiento del vehículo. Este enfoque resulta especialmente útil para buques de superficie y plataformas de prospección que cuenten con una disponibilidad constante de GNSS y una separación adecuada entre antenas.
AHRS sin magnetómetro
Los instrumentos AHRS sin magnetómetro utilizan referencias de rumbo alternativas, como el rumbo GNSS, sensores inerciales con capacidad de giroscopio o una referencia de rumbo suministrada externamente. Resultan útiles cuando los motores eléctricos, las estructuras de acero, los sistemas de alimentación o los equipos cercanos podrían perturbar las mediciones magnéticas. Esto puede resultar especialmente importante en vehículos marinos compactos, en los que la separación entre el sensor de rumbo y las posibles fuentes de interferencia es limitada.
Funciones principales del AHRS para plataformas marítimas
Navegación
Los datos de navegación del AHRS proporcionan una estimación continua de la orientación de la plataforma para los sistemas de guía y navegación. El balanceo, el cabeceo y el rumbo pueden combinarse con datos del GNSS, el log de velocidad Doppler (DVL), el posicionamiento acústico, las mediciones de profundidad u otros datos de navegación para determinar cómo se orienta un vehículo de superficie o submarino mientras sigue su ruta prevista.
Control de estabilidad
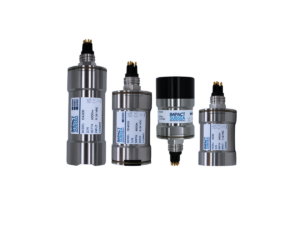
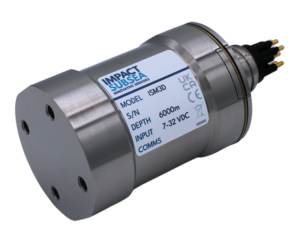
AHRS para ROV/AUV de Impact Subsea
Un AHRS proporciona información sobre la actitud a los sistemas de control del vehículo encargados de mantener un movimiento estable. En los AUV, ROV y USV, las mediciones rápidas del balanceo y el cabeceo permiten que los algoritmos de control respondan a las perturbaciones causadas por las corrientes, las olas, las fuerzas de propulsión y las maniobras. El AHRS proporciona los datos de medición, mientras que el controlador del vehículo ordena la acción correctiva necesaria.
Teleoperación
Los datos del AHRS de un ROV pueden mejorar la percepción de la situación durante la teleoperación, al proporcionar a los pilotos una indicación continua del rumbo y la actitud del vehículo. Esto resulta especialmente útil en entornos con baja visibilidad, donde las referencias visuales son limitadas, y cuando un operador debe mantener una orientación específica con respecto a estructuras submarinas, tuberías u objetivos científicos.
Mantenimiento del rumbo
La información sobre el rumbo marino puede suministrarse al piloto automático y a los sistemas de control autónomo para mantener un rumbo preestablecido. Las mediciones de alta frecuencia del AHRS permiten al sistema de control detectar rápidamente los cambios de rumbo y compensar las perturbaciones antes de que se produzcan desviaciones sustanciales del rumbo.
Estabilización de sensores y cargas útiles
Los datos de orientación pueden utilizarse para estabilizar cámaras, sistemas de sonar, antenas y otras cargas útiles direccionales. Al medir el movimiento de la plataforma independientemente de la carga útil, el AHRS ayuda a los sistemas de estabilización a mantener la dirección de apuntado requerida mientras una embarcación o un vehículo se balancea, se inclina o cambia de rumbo.
Compensación del movimiento y georreferenciación
Las mediciones hidrográficas, acústicas y oceanográficas a menudo deben relacionarse con un sistema de coordenadas referenciado a la Tierra. Las mediciones precisas de la actitud permiten que el software de levantamiento compense el movimiento de la embarcación y transforme las observaciones del marco del sensor, pasando por el marco de la plataforma, al marco de navegación requerido o al marco referenciado a la Tierra. Para este proceso resultan fundamentales una sincronización temporal precisa, la alineación de los sensores y la medición correcta de los desplazamientos de montaje y del brazo de palanca.
AHRS para plataformas de ciencias marinas y oceánicas
Vehículos submarinos autónomos
Un AHRS para AUV proporciona información sobre el balanceo, el cabeceo y el rumbo con fines de guía, control, cartografía y alineación de la carga útil. Dado que las señales GNSS no están disponibles mientras el vehículo se encuentra sumergido, un AUV puede combinar su AHRS con un DVL, un sensor de presión, un sistema de posicionamiento acústico o un sistema de navegación inercial (INS) más amplio para mantener una referencia de navegación submarina a lo largo de toda la misión.
Vehículos operados a distancia
Un AHRS de un ROV facilita el pilotaje, el control de mantenimiento de posición, las operaciones del manipulador, la interpretación del sonar y la inspección submarina. Un sensor de rumbo submarino instalado directamente en el vehículo también requiere una protección adecuada contra la presión y la integración con otros instrumentos de navegación utilizados para determinar la posición y el movimiento del ROV.
Vehículos de superficie no tripulados
Un AHRS para USV proporciona información sobre la actitud y el rumbo para la navegación autónoma, el gobierno, la estabilización de la carga útil y la recopilación de datos científicos. Los módulos AHRS compactos resultan especialmente valiosos en vehículos más pequeños con capacidad de carga útil y potencia eléctrica limitadas. La ayuda del GNSS puede proporcionar una referencia adicional de rumbo o velocidad durante las operaciones en superficie.
Buques hidrográficos y de prospección
Los sistemas AHRS para buques de superficie proporcionan mediciones de balanceo, cabeceo y rumbo que se utilizan para corregir y georreferenciar las observaciones del sonar. Los errores en la actitud, la alineación de los sensores, la sincronización, las desviaciones de montaje o la configuración del marco de referencia pueden repercutir en los resultados de los levantamientos, por lo que el rendimiento del AHRS forma parte de la incertidumbre global del sistema de medición hidrográfica.
Buques de investigación oceanográfica
Los buques de investigación pueden distribuir datos de actitud y rumbo marinos al sonar, a los equipos de posicionamiento acústico, a las antenas, a los sistemas de imagen y a las cargas útiles científicas. Es importante disponer de marcas de tiempo precisas y de marcos de coordenadas coherentes cuando los datos procedentes de múltiples instrumentos deban combinarse posteriormente en una referencia espacial común.
Boyas y observatorios oceánicos fijos
Las boyas y los observatorios fijos pueden utilizar sensores AHRS para supervisar la orientación de los instrumentos, el movimiento inducido por las olas o los cambios en la actitud de la plataforma. Un sensor de rumbo resistente al agua también puede proporcionar información direccional para sensores acústicos, cámaras, sistemas de medición de corrientes y otros instrumentos cuya salida dependa de su orientación física.
Comparación con otros sensores inerciales
Las tecnologías del sistema de referencia de actitud y rumbo (AHRS), la unidad de medición inercial (IMU), la unidad de referencia vertical (VRU), la unidad de referencia de movimiento (MRU) y el sistema de navegación inercial (INS) se solapan, pero proporcionan distintos niveles de información inercial, de movimiento y de navegación.
Sistema
Detección y procesamiento típicos
Salidas principales
AHRS
Núcleo de detección de la IMU con estimación de actitud y referencia de rumbo
Balanceo, cabeceo, rumbo
IMU
Giroscopios y acelerómetros
Velocidad angular y fuerza específica
VRU
Sensores inerciales con procesamiento de referencia vertical
Balanceo y cabeceo; en algunas implementaciones también se incluye el cabeceo vertical
MRU
Sensores inerciales con procesamiento de movimiento marítimo
Datos de balanceo, cabeceo, cabeceo vertical y movimiento
INS
IMU con estimación de navegación
Actitud, velocidad y posición
La distinción entre los instrumentos AHRS, VRU, MRU e INS varía según las arquitecturas de los sistemas, especialmente cuando los productos proporcionan salidas de movimiento y navegación que se solapan. Su clasificación depende de las mediciones generadas, el procesamiento realizado, los sistemas auxiliares externos utilizados y las capacidades de navegación que ofrecen.
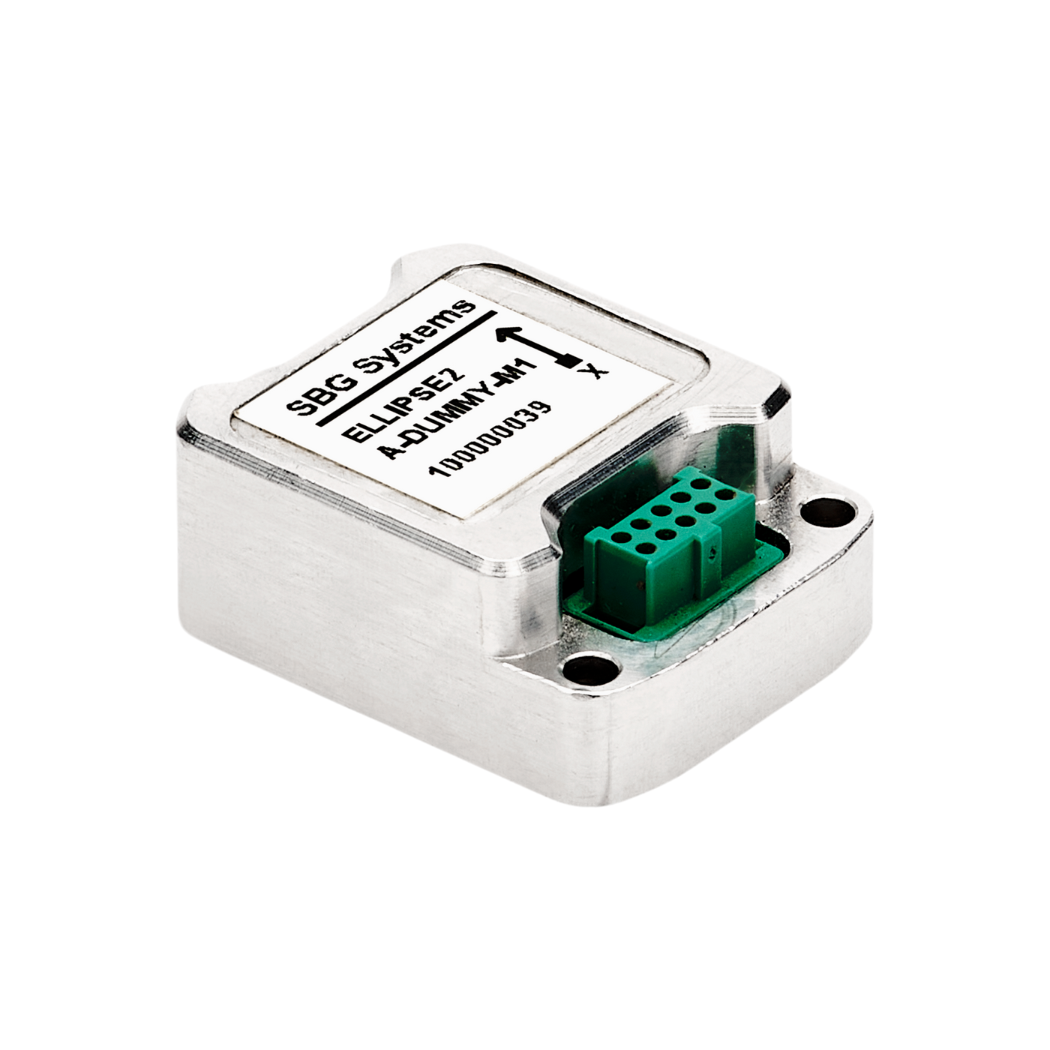
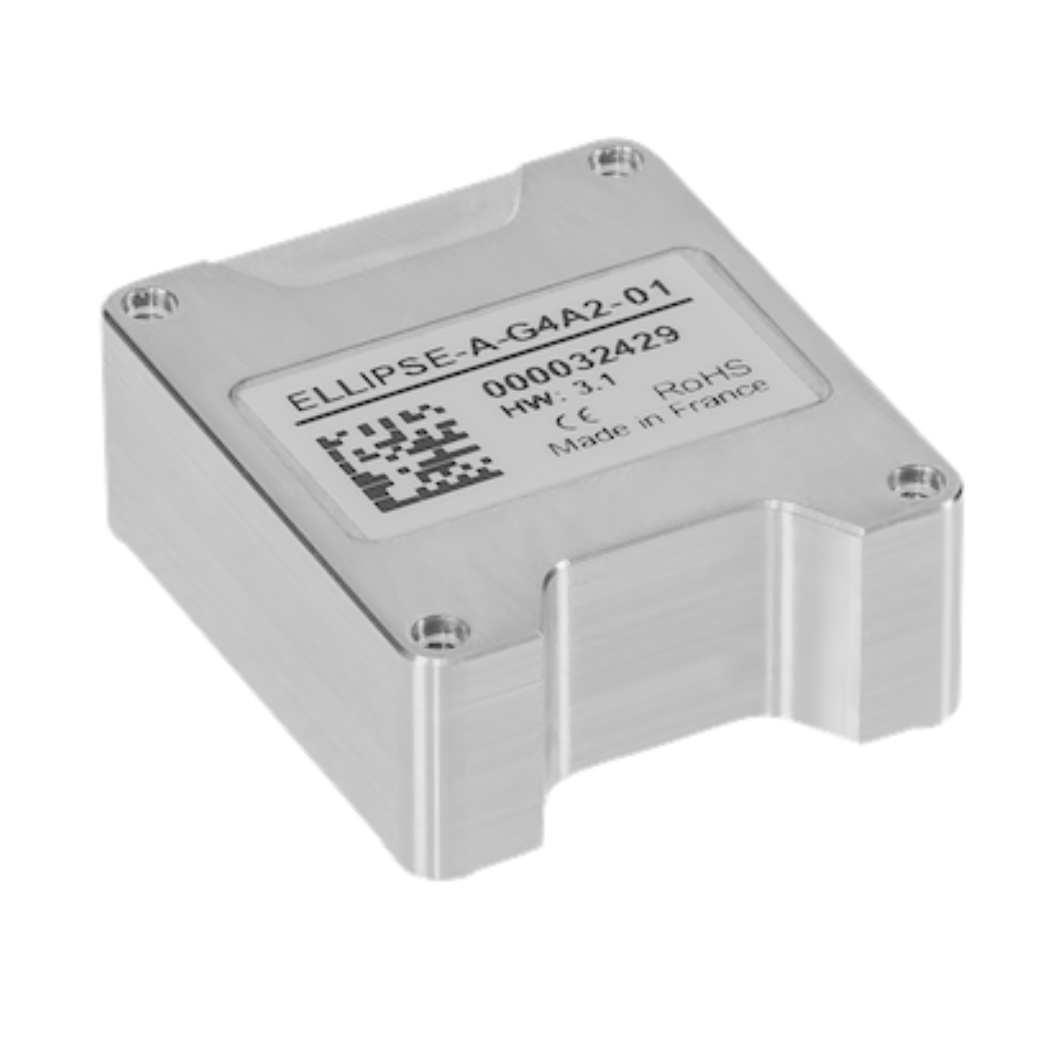
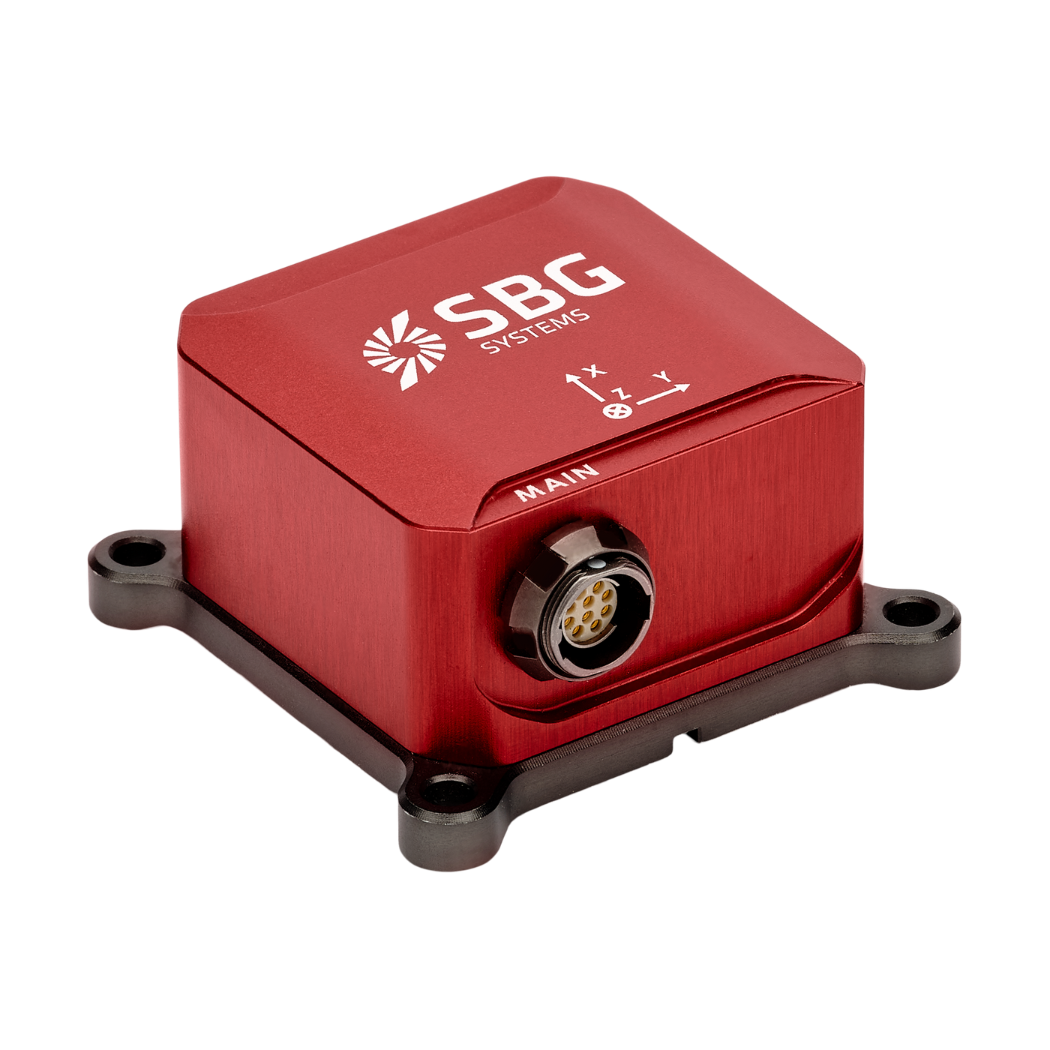
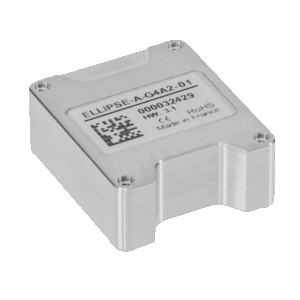
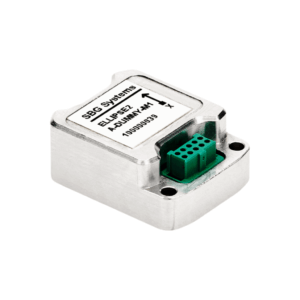
Sistema de referencia de actitud y rumbo (AHRS), el Ellipse Micro AHRS, de SBG Systems.
Normas, interfaces y consideraciones sobre la homologación
La integración de los AHRS marinos puede implicar varias normas de comunicación y requisitos ambientales:
IEC 61162: Define las interfaces digitales para equipos de navegación marítima y radiocomunicación. La norma IEC 61162-1 abarca la comunicación serie unidireccional desde un único emisor hacia uno o varios receptores.
NMEA 0183: Define la comunicación de datos en serie y los formatos de frases estandarizados ampliamente utilizados por los equipos electrónicos marítimos.
NMEA 2000: Proporciona una red bidireccional basada en la red de área de controlador (CAN) para equipos electrónicos marinos compatibles y admite múltiples dispositivos de transmisión y recepción en la misma red.
Requisitos de los levantamientos hidrográficos: La precisión, la sincronización, la alineación y la incertidumbre del AHRS forman parte de la incertidumbre de medición global que se tiene en cuenta en los requisitos de los levantamientos hidrográficos, como las Normas S-44 para levantamientos hidrográficos de la Organización Hidrográfica Internacional (OHI).
Calificación ambiental: La temperatura de funcionamiento, la vibración, los golpes, la humedad, la exposición a la sal, la entrada de agua y la presión hidrostática pueden influir en la selección de los instrumentos.
Compatibilidad electromagnética (EMC) y compatibilidad eléctrica: Entre los factores de instalación se incluyen la compatibilidad electromagnética (EMC), la puesta a tierra, la calidad de la alimentación eléctrica, el cableado y las perturbaciones magnéticas procedentes de los sistemas circundantes de la embarcación.
La precisión requerida en el rumbo y la actitud, la frecuencia de actualización, la latencia, la estabilidad del giroscopio, el comportamiento de inicialización, la compatibilidad de las interfaces y los requisitos de calibración también influyen en la integración del AHRS en una plataforma marítima.
Novedades en la tecnología AHRS
Varios avances están ampliando las capacidades de los sistemas AHRS marinos y submarinos:
Mejora del rendimiento de los MEMS: Los avances en la detección inercial, la compensación de temperatura y la calibración están mejorando la estabilidad que ofrecen los módulos AHRS compactos.
Navegación multisensor: Las mediciones del AHRS pueden fusionarse con datos de GNSS, DVL, acústicos, de presión, de visión y otros datos de navegación.
Rumbo independiente del GNSS: el girocompás y las técnicas inerciales de mayor estabilidad pueden reducir la dependencia del rumbo magnético y permitir el funcionamiento en lugares donde no se dispone de señales de satélite, aunque aún se puede recurrir a ayuda externa para limitar los errores inerciales acumulados.
Módulos de navegación integrados: El procesamiento de la actitud, el rumbo, el posicionamiento y la navegación puede combinarse en sistemas compactos.
Sistemas compactos para plataformas autónomas: la reducción del tamaño, el peso y los requisitos de potencia permite el desarrollo de AUV, ROV, USV y plataformas de detección oceánica distribuidas de menor tamaño.
Fusión de sensores más sofisticada: Las técnicas de estimación mejoradas pueden ayudar a los sistemas AHRS a mantener la información de orientación a medida que cambian las condiciones de movimiento y las fuentes de ayuda externas.
Estos avances respaldan el uso de sistemas de referencia de actitud y rumbo en arquitecturas integradas de navegación marina, autonomía, prospección y medición oceánica.