Los sistemas marinos autónomos (AMS) son plataformas robóticas de superficie y submarinas que utilizan sistemas integrados de navegación, detección, control, comunicaciones e informática a bordo para llevar a cabo misiones con una menor dependencia del control humano continuo. Entre los sistemas marinos autónomos se incluyen los AUV, los ASV, los planeadores submarinos, las plataformas de perfilado y las embarcaciones autónomas de mayor tamaño.
En esta página se presentan los fabricantes de embarcaciones y sistemas marinos autónomos utilizados para la investigación oceanográfica, la inspección de infraestructuras, la vigilancia medioambiental y la seguridad marítima.
Si diseñas, construyes o suministras Sistemas marítimos autónomos, Crea un perfil para mostrar tus capacidades y conectar con visitantes que tengan una necesidad real de tus soluciones.
Panorama general de los sistemas marinos autónomos: AUV, ASV y planeadores autónomos
Resumen por
William Mackenzie
Actualizado:
Introducción a los sistemas marinos autónomos (AMS)
Los sistemas marinos autónomos (AMS) son plataformas robóticas diseñadas para operar en la superficie o bajo el océano con una dependencia reducida del control humano continuo. Combinan navegación, control, comunicaciones, sensores e informática a bordo para llevar a cabo misiones que van desde la observación científica y los levantamientos hidrográficos hasta la inspección de infraestructuras y la vigilancia medioambiental.
Los sistemas marinos autónomos modernos incluyen vehículos de tamaños, niveles de autonomía y conceptos de funcionamiento muy diferentes. Algunos siguen rutas predefinidas, mientras que los vehículos marinos autónomos más avanzados pueden interpretar los datos de los sensores, ajustar el comportamiento de la misión y responder a condiciones ambientales u operativas cambiantes. El grado de autonomía varía considerablemente, y muchos sistemas conservan cierto nivel de supervisión remota o de intervención por parte del operador.
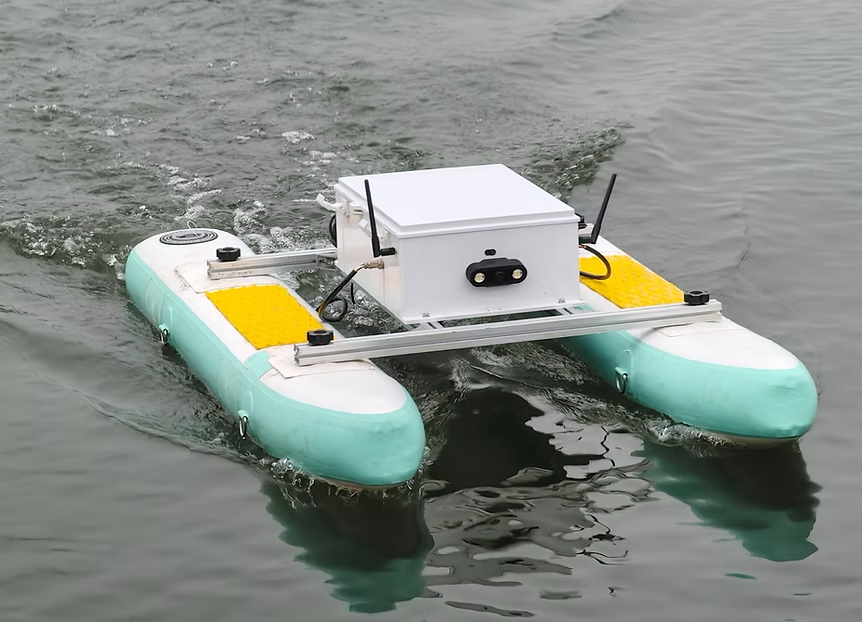
Embarcación autónoma: el USV DataXplorer™ de Open Ocean Robotics.
Tipos de sistemas marinos autónomos
Vehículos submarinos autónomos (AUV)
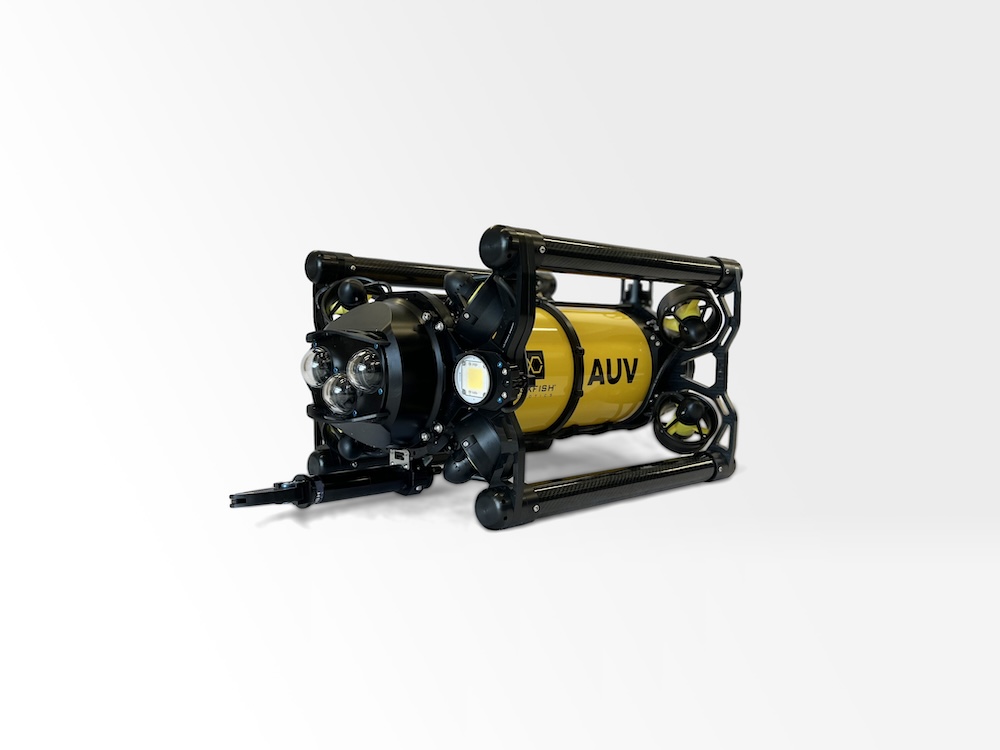
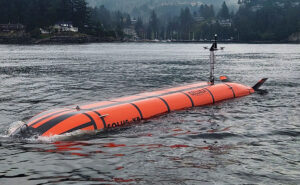
Los vehículos submarinos autónomos (AUV) son vehículos submarinos no tripulados (UUV) sin cable que navegan bajo la superficie utilizando sistemas de control a bordo, navegación inercial, posicionamiento acústico y otros sistemas de posicionamiento. Los AUV resultan muy adecuados para la cartografía del lecho marino, el muestreo científico, los estudios geofísicos, la inspección de infraestructuras y otras misiones en las que un control permanente mediante cable limitaría el alcance o la maniobrabilidad.
Embarcaciones de superficie autónomas (ASV)
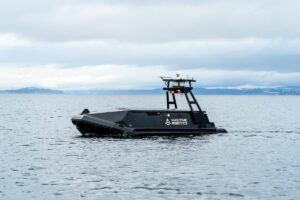
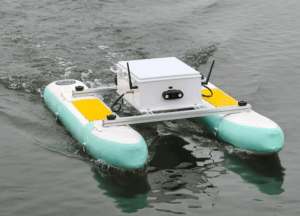
Las embarcaciones de superficie autónomas (ASV) operan en la superficie del agua utilizando tecnologías de propulsión, gobierno, navegación, conciencia situacional y prevención de colisiones. Las ASV pueden realizar levantamientos hidrográficos, seguimiento medioambiental, inspecciones en alta mar, retransmisión de comunicaciones y otras misiones, al tiempo que reducen la necesidad de contar con personal a bordo de embarcaciones de estudio más pequeñas. En función de su nivel de autonomía, pueden operar de forma independiente para tareas definidas o permanecer bajo supervisión remota.
Planadores submarinos autónomos
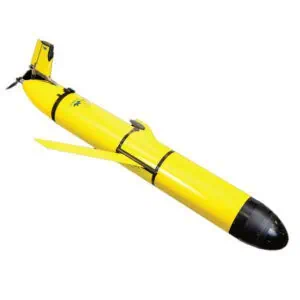
Los planeadores submarinos se desplazan modificando su flotabilidad y convirtiendo el movimiento vertical en desplazamiento hacia delante mediante alas hidrodinámicas. Su propulsión de bajo consumo los hace idóneos para misiones oceanográficas de larga duración que implican mediciones de temperatura, salinidad, oxígeno disuelto, fluorescencia y otros parámetros de la columna de agua.
Buques y embarcaciones autónomos
Las embarcaciones autónomas de mayor tamaño aplican la tecnología de embarcaciones autónomas a operaciones comerciales, de investigación, en alta mar o logísticas. Dependiendo de la aplicación, la tecnología de buques autónomos puede facilitar la planificación de rutas, la supervisión de la maquinaria, el conocimiento de la situación, la prevención de colisiones y la supervisión a distancia. Los buques de superficie autónomos pueden operar con distintos niveles de autonomía, en lugar de funcionar sin supervisión humana en todas las situaciones.
Plataformas de perfilado autónomas
Las plataformas de perfilado autónomas recorren repetidamente la columna de agua para recopilar mediciones a diferentes profundidades. Estos sistemas incluyen flotadores de perfilado y otros instrumentos de desplazamiento vertical que se utilizan para observar las condiciones físicas y biogeoquímicas del océano durante despliegues prolongados.
Aplicaciones clave de los sistemas marinos autónomos
Investigación oceanográfica y biológica
Los sistemas marinos autónomos permiten a los investigadores recabar mediciones repetibles en áreas y escalas temporales que pueden resultar difíciles de abarcar utilizando únicamente buques de investigación. Pueden transportar sensores físicos, químicos, acústicos y biológicos mientras siguen transectos programados, perfiles o estrategias de muestreo adaptativas.
Estudios hidrográficos y geofísicos
Los buques de prospección autónomos y los vehículos submarinos pueden llevar ecosondas multihaz, sonares de barrido lateral, perfiladores del subsuelo, magnetómetros y equipos de posicionamiento. Su capacidad para seguir líneas de prospección precisas y repetibles permite realizar cartografía batimétrica, caracterización del lecho marino, prospección de rutas y otras tareas de adquisición de datos hidrográficos o geofísicos.
Cartografía del fondo marino y exploración de las profundidades oceánicas
Los AUV resultan especialmente valiosos para la investigación del lecho marino en alta resolución, ya que pueden operar más cerca del fondo marino que muchos sistemas de prospección montados en la superficie. Los vehículos marinos autónomos aptos para grandes profundidades también pueden explorar entornos de las profundidades oceánicas utilizando sonares, cámaras, sensores ambientales e instrumentos geofísicos, al tiempo que operan más allá del alcance práctico del control continuo desde la superficie.
Infraestructura submarina e inspección costera
Los sistemas marítimos autónomos pueden inspeccionar tuberías, cables submarinos, estructuras en alta mar, infraestructuras portuarias y activos costeros mediante sonar y sensores ópticos. Las misiones autónomas repetidas también pueden ayudar a los operadores a comparar conjuntos de datos recopilados a lo largo de rutas constantes a lo largo del tiempo e identificar cambios que puedan justificar una investigación más detallada.
Monitorización medioambiental y conservación marina
Los sistemas marítimos autónomos pueden contribuir a la evaluación de la calidad del agua, la observación de hábitats, el control de la contaminación, la investigación pesquera y programas más amplios de observación oceánica. Los vehículos de larga duración ofrecen una forma de aumentar la cobertura espacial y temporal sin necesidad de que una embarcación tripulada permanezca en su posición de forma continua.
Operaciones de seguridad naval y marítima
Los sistemas marinos autónomos pueden contribuir a la vigilancia, el reconocimiento, las contramedidas contra minas, la supervisión portuaria y la inspección del lecho marino. Las plataformas de superficie y submarinas pueden ampliar la cobertura operativa, al tiempo que reducen la necesidad de enviar personal a entornos peligrosos o de difícil acceso.
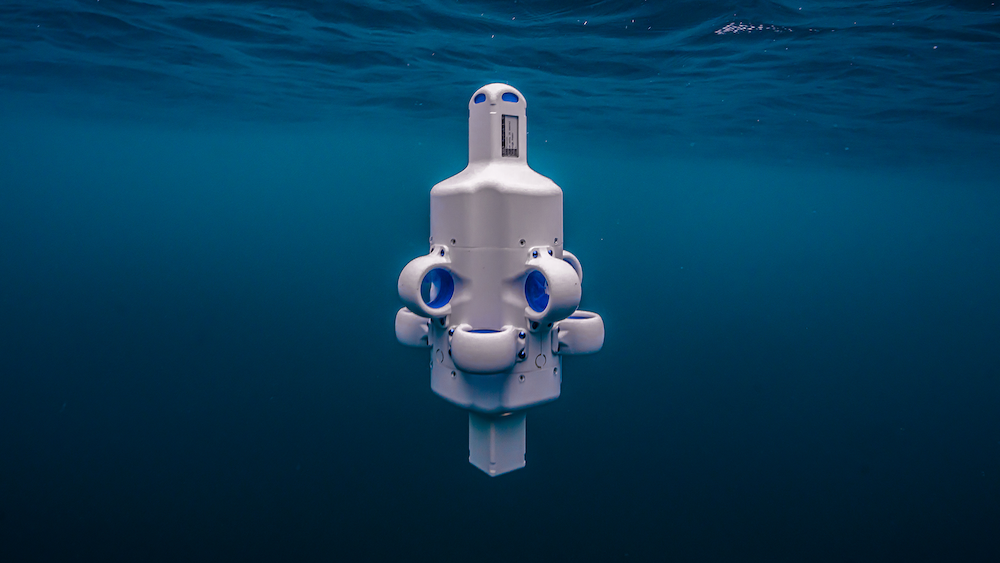
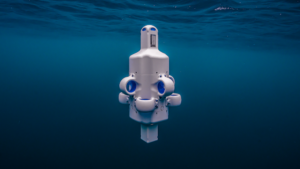
Sistemas marinos autónomos de Advanced Navigation: el AUV Hydrus Micro Hovering.
Tecnologías fundamentales que hacen posibles los sistemas marinos autónomos
La autonomía de estas plataformas depende de varias tecnologías estrechamente integradas de control, detección, computación, comunicaciones y seguridad.
Pilotos automáticos ysistemas de control: los pilotos automáticos traducen los comandos de navegación y de misión en acciones de gobierno, propulsión, profundidad, actitud o mantenimiento de la posición, al tiempo que mantienen la estabilidad y el control del vehículo.
Ordenadores de misión y software de autonomía: los ordenadores a bordo ejecutan los planes de misión, gestionan los comportamientos, procesan la información de los sensores, coordinan las respuestas ante condiciones cambiantes y facilitan la detección de fallos o las respuestas seguras cuando el rendimiento del equipo se ve mermado.
Sistemas de navegación y posicionamiento:los sistemasGNSS, los sistemas de navegación inercial (INS), las unidades de medición inercial (IMU), los registradores de velocidad Doppler (DVL), los sensores de profundidad y los sistemas de posicionamiento acústico ayudan a determinar la posición y el movimiento del vehículo. Los vehículos submarinos no suelen poder utilizar el GNSS mientras están sumergidos, por lo que se basan en mediciones inerciales, acústicas, de velocidad y de profundidad hasta que salen a la superficie u obtienen una actualización de su posición por otros medios.
Percepción y detección de obstáculos: el radar, el AIS, las cámaras, el LiDAR y el sonar pueden proporcionar conciencia situacional para la detección de embarcaciones, el reconocimiento del terreno, la comprobación de la distancia al lecho marino y la evitación de obstáculos. El radar, el AIS, las cámaras y el LiDAR se asocian principalmente con la percepción en superficie o por encima del agua, mientras que el sonar proporciona una importante capacidad de detección bajo el agua.
Fusión de sensores y estimación de estado: el software combina las mediciones de múltiples sensores para generar una estimación más fiable de la posición, la actitud, la velocidad y las condiciones del entorno, especialmente cuando un sensor concreto presenta imprecisiones o no está disponible temporalmente.
Planificación de rutas y prevención de colisiones: el software de planificación autónoma genera rutas, responde a los obstáculos y puede modificar las trayectorias a medida que cambian las condiciones ambientales o de tráfico. Es posible que los sistemas de superficie también deban tener en cuenta las normas de navegación marítima aplicables, los requisitos de prioridad de paso y las restricciones operativas a la hora de seleccionar maniobras seguras.
Comunicaciones y supervisión remota: Los enlaces de radio, móviles, por satélite y acústicos submarinos permiten la telemetría, las actualizaciones de la misión, el control de supervisión y la transferencia selectiva de datos de la misión. Dado que las comunicaciones acústicas submarinas suelen ser más limitadas que los enlaces de radio o por satélite de superficie, las plataformas submarinas a menudo deben continuar las misiones de forma segura con comunicaciones intermitentes.
Gestión de la potencia y la energía: Los sistemas de supervisión de baterías y de gestión de la potencia equilibran las cargas de propulsión, detección, comunicaciones y computación con la autonomía disponible para la misión, al tiempo que conservan energía suficiente para la recuperación u otras funciones críticas.
En conjunto, estas tecnologías conforman la arquitectura de control que distingue la ingeniería de embarcaciones autónomas de las plataformas marinas convencionales operadas a distancia o controladas manualmente, aunque los sistemas autónomos pueden seguir incorporando la supervisión remota y la intervención humana. El funcionamiento fiable depende también de la gestión de fallos y de un comportamiento de recuperación seguro cuando se deterioran las comunicaciones, los sensores, la propulsión u otros sistemas críticos.
Novedades en los sistemas marítimos autónomos
El desarrollo se centra cada vez más en ampliar la autonomía, mejorar la toma de decisiones a bordo, reforzar la fiabilidad operativa y reducir el nivel de intervención humana directa necesario durante misiones complejas.
Inteligencia artificial y autonomía adaptativa: la mejora del procesamiento a bordo puede permitir que los sistemas clasifiquen los datos de los sensores, identifiquen sucesos, modifiquen el comportamiento de la inspección y prioricen las observaciones durante una misión, en lugar de depender por completo de las decisiones tomadas antes del despliegue.
Autonomía persistente y residente: Los vehículos submarinos residentes pueden permanecer desplegados en torno a la infraestructura submarina y utilizar sistemas de acoplamiento para la transferencia de datos, la recarga o el modo de espera protegido entre misiones. Por lo tanto, un vehículo autónomo residente puede realizar inspecciones repetidas sin necesidad de ser recuperado de forma rutinaria por un buque de apoyo.
Mayor coordinación entre varios vehículos: la autonomía cooperativa permite que las plataformas de superficie y submarinas compartan tareas, retransmitan comunicaciones y recopilen conjuntos de datos complementarios en áreas más amplias. De este modo, se puede distribuir la actividad de detección y prospección, en lugar de depender de un único vehículo para completar toda la misión.
Tecnologías energéticas mejoradas: Los avances en baterías, gestión de la energía, electrónica de bajo consumo, acoplamiento y captación de energía renovable en plataformas adecuadas están permitiendo operaciones autónomas más prolongadas y persistentes.
Estos avances están impulsando a los sistemas marinos autónomos hacia despliegues más prolongados, una ejecución de misiones más adaptativa, una mayor resiliencia operativa y una integración más estrecha con redes más amplias de observación oceánica, en alta mar, científicas y de operaciones marítimas.