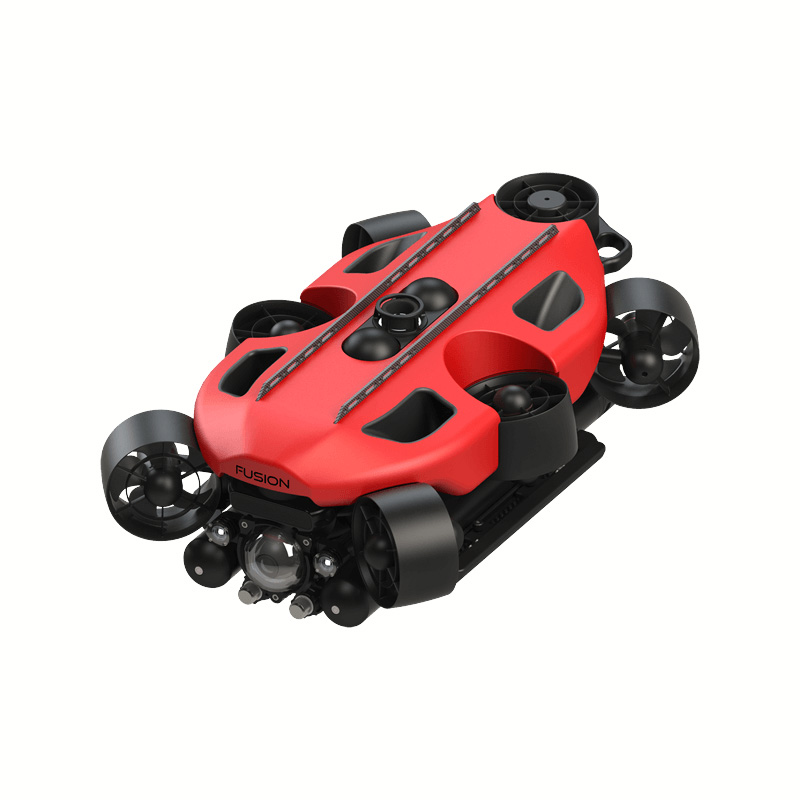
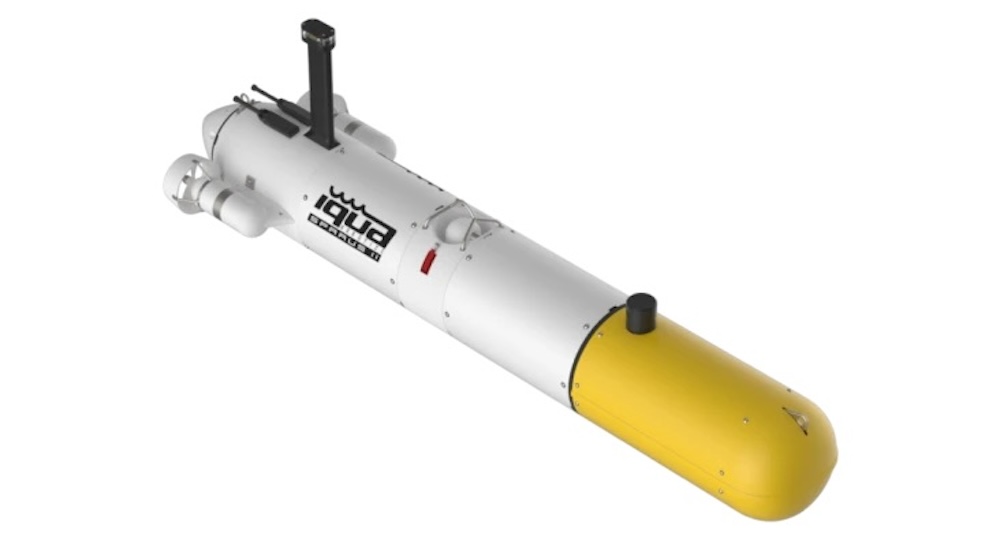
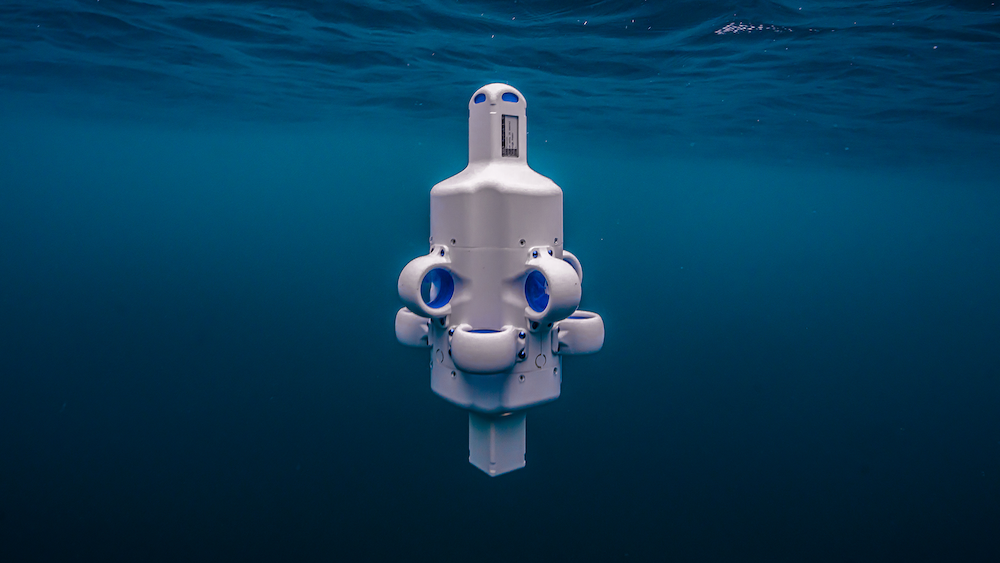
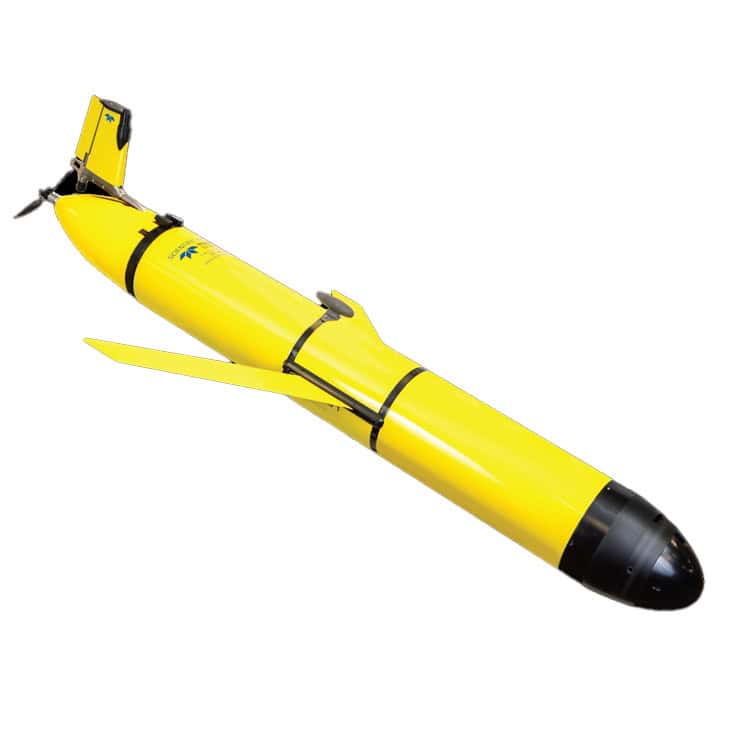
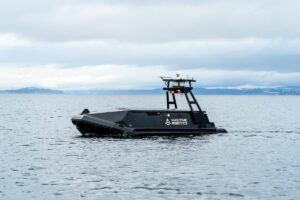
Os Sistemas Marítimos Autónomos (AMS) são plataformas robóticas de superfície e subaquáticas que utilizam sistemas integrados de navegação, deteção, controlo, comunicações e computação a bordo para realizar missões com menor dependência do controlo humano contínuo. Os sistemas marítimos autónomos incluem AUVs, ASVs, planadores subaquáticos, plataformas de perfilagem e embarcações autónomas de maiores dimensões.
Esta página apresenta fabricantes de embarcações e sistemas marítimos autónomos utilizados para investigação oceanográfica, inspeção de infraestruturas, monitorização ambiental e segurança marítima.
Se você projeta, constrói ou fornece Sistemas Marítimos Autónomos, Crie um perfil para mostrar as suas competências e entrar em contacto com visitantes que tenham uma necessidade real das suas soluções.
Visão geral dos sistemas marítimos autónomos: AUV, ASV e planadores autónomos
Visão geral por
William Mackenzie
Atualizado:
Introdução aos Sistemas Marítimos Autónomos (AMS)
Os Sistemas Marítimos Autónomos (AMS) são plataformas robóticas concebidas para operar na superfície ou nas profundezas do oceano com uma dependência reduzida do controlo humano contínuo. Combinam navegação, controlo, comunicações, deteção e computação a bordo para realizar missões que vão desde a observação científica e o levantamento hidrográfico até à inspeção de infraestruturas e à monitorização ambiental.
Os sistemas marítimos autónomos modernos incluem veículos de tamanhos, níveis de autonomia e conceitos operacionais muito diferentes. Alguns seguem rotas predefinidas, enquanto os veículos marítimos autónomos mais avançados são capazes de interpretar dados de sensores, ajustar o comportamento da missão e responder a condições ambientais ou operacionais em constante mudança. O grau de autonomia varia consideravelmente, e muitos sistemas mantêm algum nível de supervisão remota ou intervenção do operador.
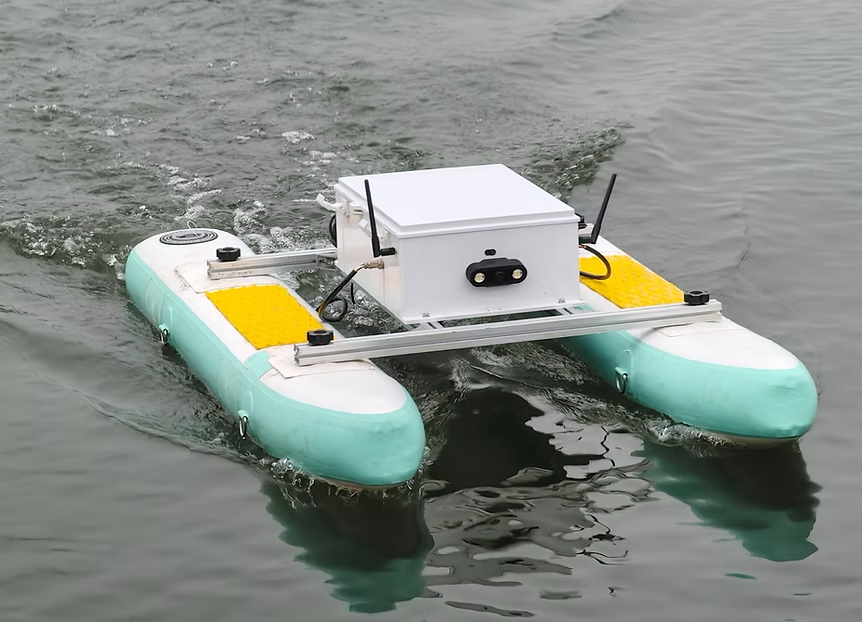
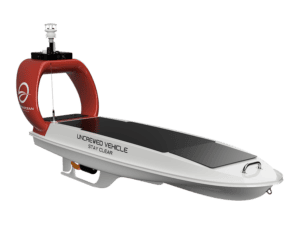
Embarcação autónoma, o DataXplorer™ USV da Open Ocean Robotics.
Tipos de sistemas marítimos autónomos
Veículos Subaquáticos Autónomos (AUVs)
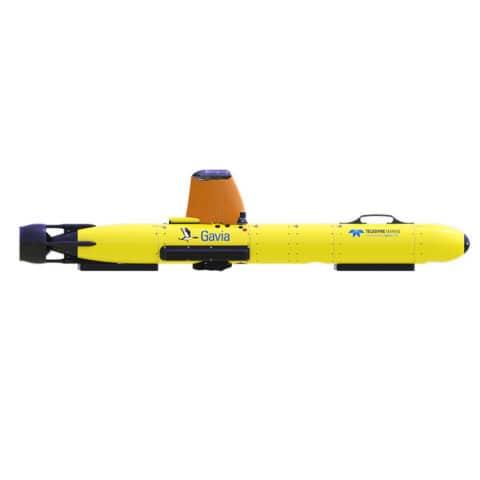
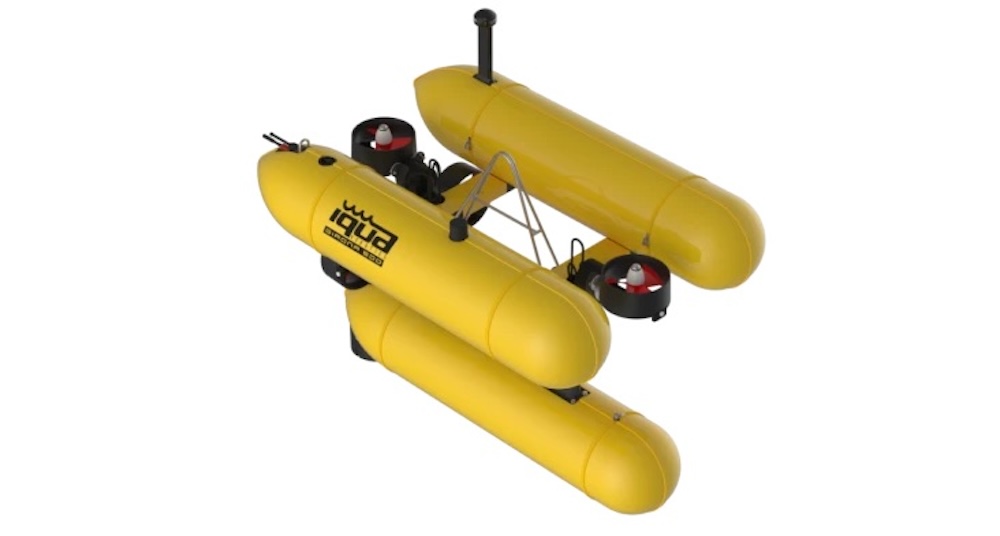
Os veículos subaquáticos autónomos (AUV) são veículos subaquáticos não tripulados (UUV) sem ligação que navegam abaixo da superfície utilizando controlo a bordo, navegação inercial, posicionamento acústico e outros sistemas de posicionamento. Os AUV são amplamente adequados para o mapeamento do fundo marinho, amostragem científica, levantamentos geofísicos, inspeção de infraestruturas e outras missões em que um controlo contínuo por cabo restringiria o alcance ou a manobrabilidade.
Embarcações de Superfície Autónomas (ASVs)
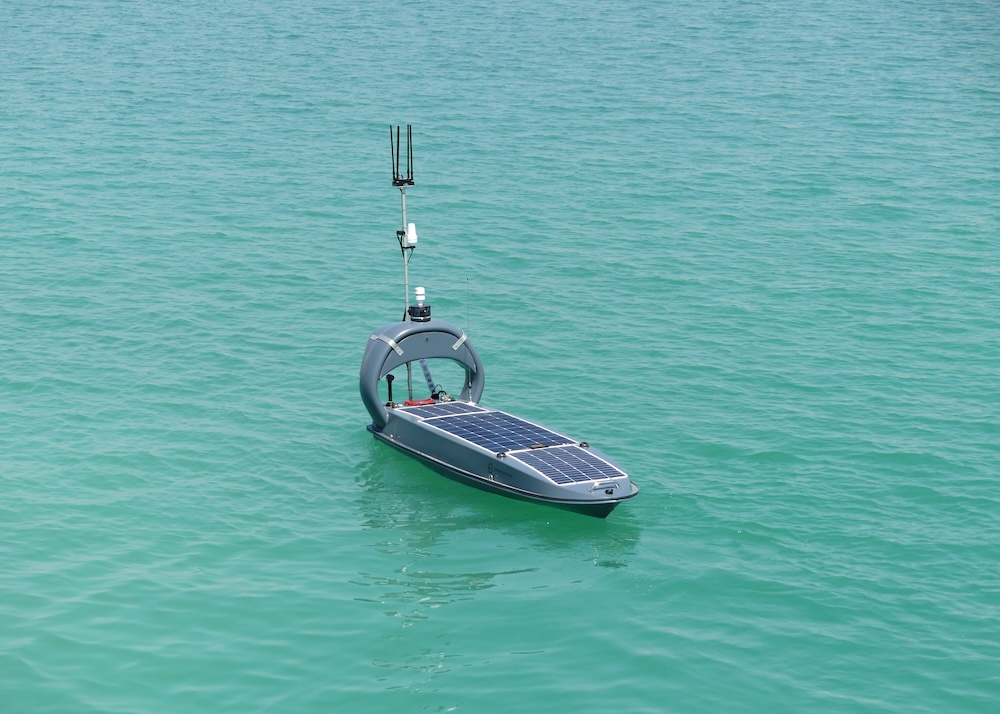
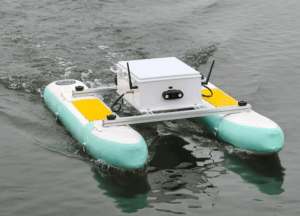
As embarcações de superfície autónomas (ASV) operam na superfície da água utilizando tecnologias de propulsão, direção, navegação, consciência situacional e prevenção de colisões. As ASV podem apoiar levantamentos hidrográficos, monitorização ambiental, inspeção offshore, retransmissão de comunicações e outras missões, reduzindo simultaneamente a necessidade de colocar pessoal a bordo de embarcações de levantamento de menores dimensões. Dependendo do seu nível de autonomia, podem operar de forma independente para tarefas definidas ou permanecer sob supervisão remota.
Planadores subaquáticos autónomos
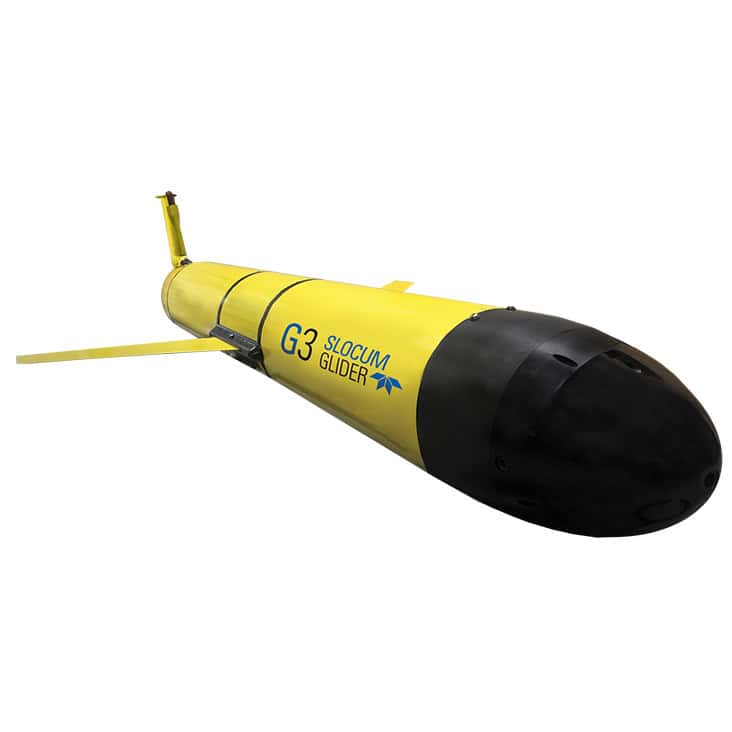
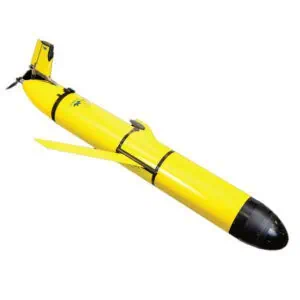
Os planadores subaquáticos deslocam-se alterando a flutuabilidade e convertendo o movimento vertical em deslocamento para a frente através de asas hidrodinâmicas. A sua propulsão de baixa potência torna-os particularmente adequados para missões oceanográficas de longa duração que envolvam medições de temperatura, salinidade, oxigénio dissolvido, fluorescência e outros parâmetros da coluna de água.
Navios e embarcações autónomos
As embarcações autónomas de maiores dimensões aplicam a tecnologia de embarcações autónomas a operações comerciais, de investigação, offshore ou logísticas. Dependendo da aplicação, a tecnologia de navios autónomos pode apoiar o planeamento de rotas, a monitorização de máquinas, a consciência situacional, a prevenção de colisões e a supervisão remota. Os navios de superfície autónomos podem operar a diferentes níveis de autonomia, em vez de funcionarem sem supervisão humana em todas as situações.
Plataformas de perfilagem autónomas
As plataformas de perfilagem autónomas percorrem repetidamente a coluna de água para recolher medições a diferentes profundidades. Estes sistemas incluem flutuadores de perfilagem e outros instrumentos com mobilidade vertical utilizados para observar as condições físicas e biogeoquímicas do oceano ao longo de períodos de implantação prolongados.
Principais aplicações dos sistemas marítimos autónomos
Investigação oceanográfica e biológica
Os sistemas marinhos autónomos permitem aos investigadores recolher medições repetíveis em áreas e escalas temporais que podem ser difíceis de abranger utilizando apenas navios de investigação. Podem transportar sensores físicos, químicos, acústicos e biológicos, seguindo transectos programados, perfis ou estratégias de amostragem adaptativas.
Levantamentos Hidrográficos e Geofísicos
As embarcações de levantamento autónomas e os veículos subaquáticos podem transportar ecossondas multifeixe, sonares de varredura lateral, perfiladores do subsolo marinho, magnetómetros e equipamento de posicionamento. A sua capacidade de seguir linhas de levantamento precisas e repetíveis pode apoiar o mapeamento batimétrico, a caracterização do fundo marinho, o levantamento de rotas e outras tarefas de aquisição de dados hidrográficos ou geofísicos.
Cartografia do fundo marinho e exploração do oceano profundo
Os AUVs são particularmente valiosos para a investigação do fundo marinho em alta resolução, uma vez que podem operar mais perto do fundo marinho do que muitos sistemas de levantamento montados à superfície. Os veículos marítimos autónomos classificados para profundidade também podem explorar ambientes do oceano profundo utilizando sonares, câmaras, sensores ambientais e instrumentos geofísicos, enquanto operam para além do alcance prático do controlo contínuo da superfície.
Infraestruturas submarinas e inspeção costeira
Os sistemas marítimos autónomos podem inspecionar condutas, cabos submarinos, estruturas offshore, infraestruturas portuárias e ativos costeiros utilizando sonar e sensores óticos. Missões autónomas repetidas podem também ajudar os operadores a comparar conjuntos de dados recolhidos ao longo de rotas consistentes ao longo do tempo e a identificar alterações que possam justificar uma investigação mais aprofundada.
Monitorização Ambiental e Conservação Marinha
Os sistemas marítimos autónomos podem apoiar a avaliação da qualidade da água, a observação de habitats, a monitorização da poluição, a investigação das pescas e programas mais abrangentes de observação dos oceanos. Os veículos de longa duração proporcionam uma forma de aumentar a cobertura espacial e temporal sem exigir que uma embarcação tripulada permaneça continuamente na posição.
Operações de segurança naval e marítima
Os sistemas marítimos autónomos podem apoiar a vigilância, o reconhecimento, as contramedidas contra minas, a monitorização portuária e a inspeção do fundo marinho. As plataformas de superfície e subaquáticas podem alargar a cobertura operacional, reduzindo simultaneamente a necessidade de colocar pessoal em ambientes perigosos ou de difícil acesso.
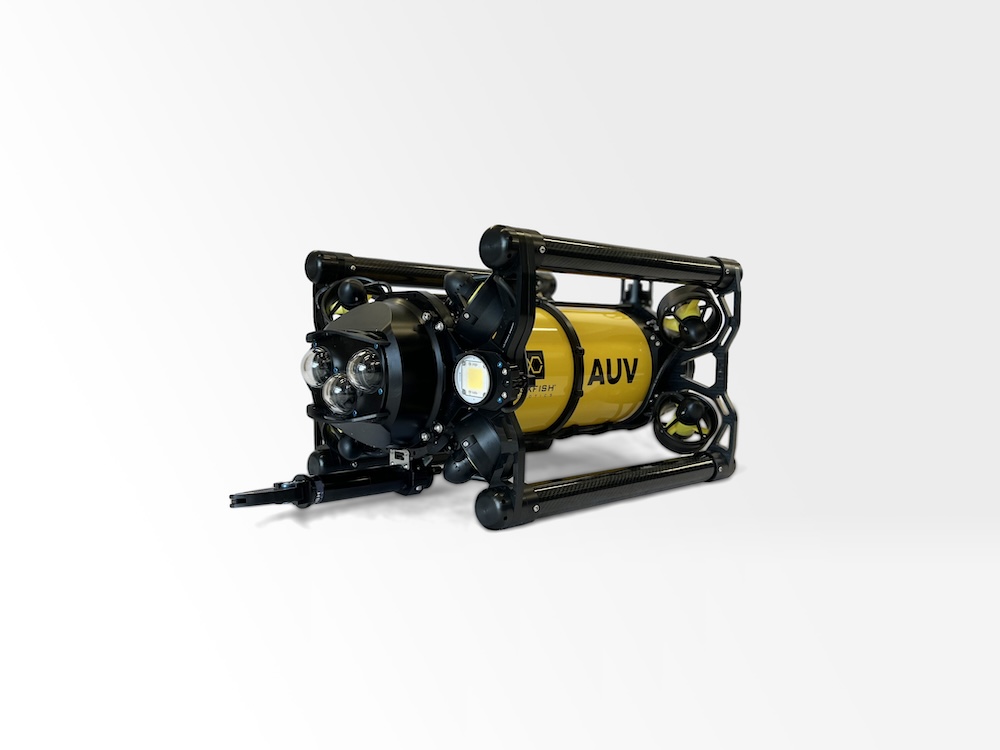
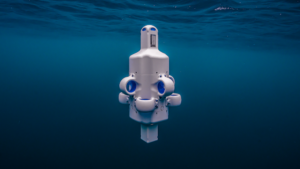
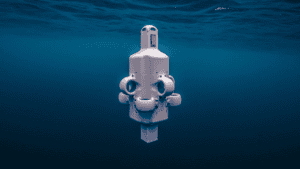
Sistemas marítimos autónomos da Advanced Navigation: o AUV Hydrus Micro Hovering.
Tecnologias fundamentais que possibilitam os sistemas marítimos autónomos
A autonomia destas plataformas depende de várias tecnologias estreitamente integradas de controlo, deteção, computação, comunicações e segurança.
Pilotos automáticos esistemas de controlo: os pilotos automáticos traduzem os comandos de navegação e de missão em ações de direção, propulsão, profundidade, atitude ou manutenção da posição, mantendo simultaneamente a estabilidade e o controlo do veículo.
Computadores de missão e software de autonomia: os computadores de bordo executam planos de missão, gerem comportamentos, processam informações dos sensores, coordenam respostas a condições variáveis e apoiam a deteção de falhas ou respostas seguras quando o desempenho do equipamento se degrada.
Sistemas de navegação e posicionamento:O GNSS, os Sistemas de Navegação Inercial (INS), as Unidades de Medição Inercial (IMU), os Registadores de Velocidade Doppler (DVL), os sensores de profundidade e os sistemas de posicionamento acústico ajudam a determinar a posição e o movimento do veículo. Os veículos subaquáticos não podem, normalmente, utilizar o GNSS enquanto estão submersos, pelo que dependem de medições inerciais, acústicas, de velocidade e de profundidade até emergirem ou obterem uma atualização de posição por outros meios.
Perceção e deteção de obstáculos: O radar, o AIS, as câmaras, o LiDAR e o sonar podem proporcionar consciência situacional para a deteção de embarcações, o reconhecimento do terreno, a verificação da distância em relação ao leito marinho e a evasão de obstáculos. O radar, o AIS, as câmaras e o LiDAR estão principalmente associados à perceção à superfície ou acima da água, enquanto o sonar proporciona uma importante capacidade de deteção subaquática.
Fusão de sensores e estimativa de estado: O software combina medições de vários sensores para produzir uma estimativa mais fiável da posição, atitude, velocidade e condições circundantes, especialmente quando um sensor específico se torna impreciso ou fica temporariamente indisponível.
Planeamento de percursos e prevenção de colisões: O software de planeamento autónomo gera percursos, reage a obstáculos e pode modificar trajetórias à medida que as condições ambientais ou de tráfego se alteram. Os sistemas de superfície podem também ter de ter em conta as regras de navegação marítima aplicáveis, os requisitos de prioridade de passagem e as restrições operacionais ao selecionar manobras seguras.
Comunicações e supervisão remota: As ligações de rádio, celular, satélite e acústicas subaquáticas suportam a telemetria, as atualizações da missão, o controlo de supervisão e a transferência seletiva de dados da missão. Uma vez que as comunicações acústicas subaquáticas são, em geral, mais limitadas do que as ligações de rádio ou satélite à superfície, as plataformas subaquáticas têm frequentemente de prosseguir as missões em segurança com comunicações intermitentes.
Gestão de potência e energia: Os sistemas de monitorização de baterias e de gestão de potência equilibram as cargas de propulsão, deteção, comunicações e computação em função da autonomia disponível para a missão, preservando simultaneamente energia suficiente para a recuperação ou outras funções críticas.
Em conjunto, estas tecnologias formam a arquitetura de controlo que distingue a engenharia de embarcações autónomas das plataformas marítimas convencionais operadas remotamente ou controladas manualmente, embora os sistemas autónomos possam ainda incorporar supervisão remota e intervenção humana. O funcionamento fiável depende também da gestão de falhas e de um comportamento de recuperação seguro quando as comunicações, os sensores, a propulsão ou outros sistemas críticos sofrem degradação.
Desenvolvimentos emergentes em sistemas marítimos autónomos
O desenvolvimento centra-se cada vez mais no aumento da autonomia, na melhoria da tomada de decisões a bordo, no reforço da fiabilidade operacional e na redução da intervenção humana direta necessária durante missões complexas.
Inteligência artificial e autonomia adaptativa: Um processamento a bordo melhorado pode permitir que os sistemas classifiquem dados de sensores, identifiquem eventos, modifiquem o comportamento de levantamento e priorizem observações durante uma missão, em vez de dependerem inteiramente de decisões tomadas antes da implantação.
Autonomia persistente e residente: os veículos subaquáticos residentes podem permanecer implantados em torno de infraestruturas submarinas e utilizar sistemas de acoplamento para a transferência de dados, recarga ou espera protegida entre missões. Um veículo autónomo residente pode, assim, realizar inspeções repetidas sem necessidade de recuperação rotineira por um navio de apoio.
Maior coordenação entre vários veículos: a autonomia cooperativa está a permitir que plataformas de superfície e subaquáticas partilhem tarefas, retransmitam comunicações e recolham conjuntos de dados complementares em áreas mais vastas. Isto permite distribuir as atividades de deteção e levantamento, em vez de depender de um único veículo para completar toda a missão.
Tecnologias energéticas melhoradas: Os avanços em baterias, gestão de energia, eletrónica de baixo consumo, acoplamento e captação de energia renovável em plataformas adequadas estão a permitir operações autónomas mais longas e persistentes.
Estes desenvolvimentos estão a conduzir os sistemas marítimos autónomos para implantações mais prolongadas, uma execução de missões mais adaptativa, maior resiliência operacional e uma integração mais estreita com redes mais amplas de observação oceânica, offshore, científicas e operacionais marítimas.