Les systèmes maritimes autonomes (AMS) sont des plateformes robotisées de surface et sous-marines qui utilisent des systèmes intégrés de navigation, de détection, de contrôle, de communication et d'informatique embarquée pour mener à bien des missions en réduisant la dépendance vis-à-vis d'un contrôle humain continu. Les systèmes maritimes autonomes comprennent les AUV, les ASV, les planeurs sous-marins, les plateformes de profilage et les navires autonomes de plus grande taille.
Cette page présente les fabricants de navires et de systèmes maritimes autonomes utilisés pour la recherche océanographique, l’inspection des infrastructures, la surveillance environnementale et la sécurité maritime.
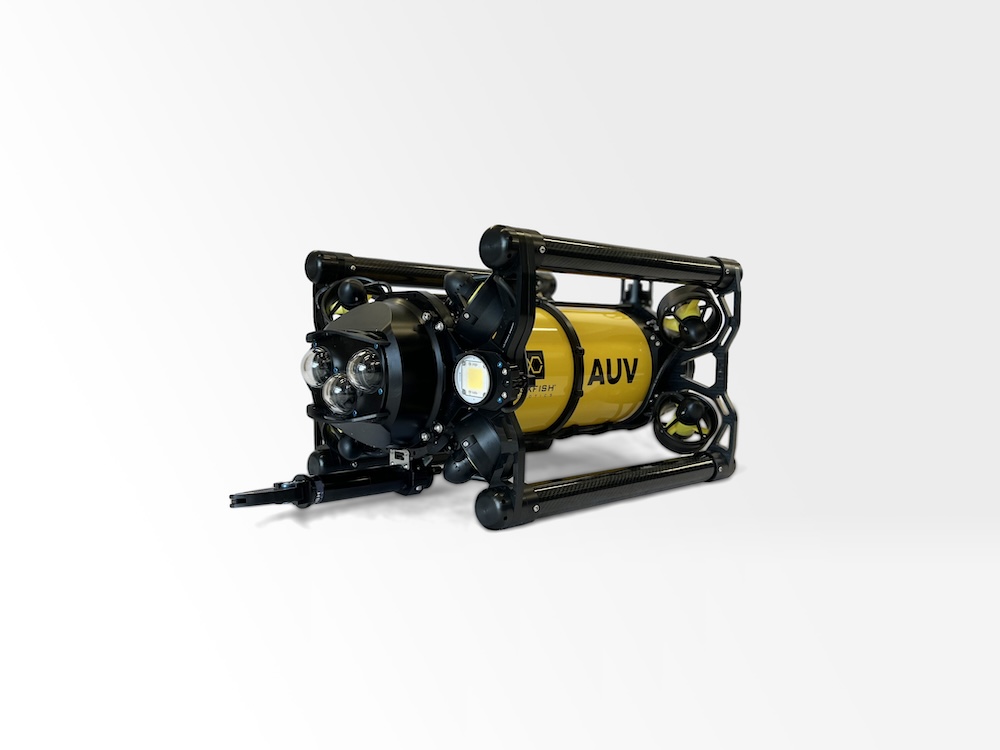
Systèmes de véhicules robotiques sous-marins hybrides destinés à des opérations sous-marines polyvalentes dans les secteurs civil, de la sécurité et de la défense
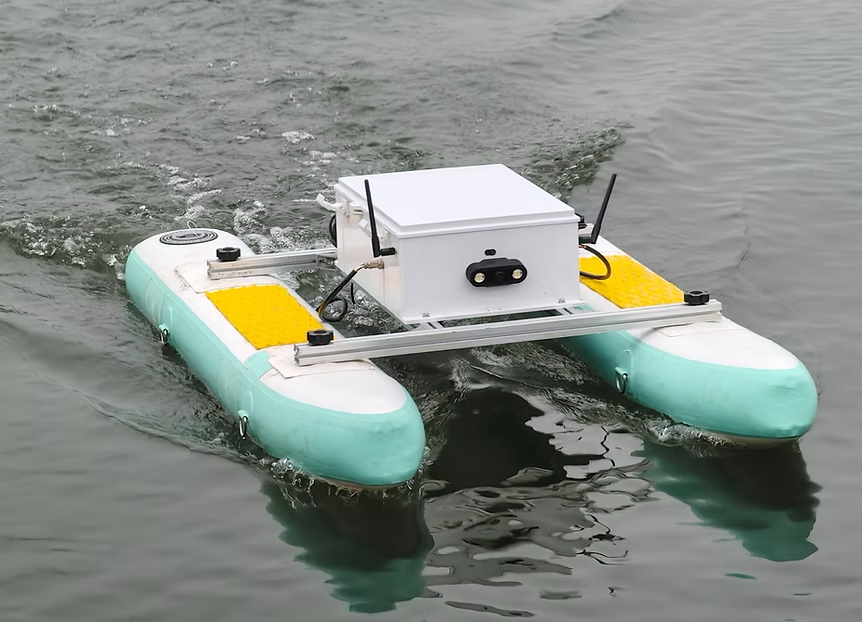
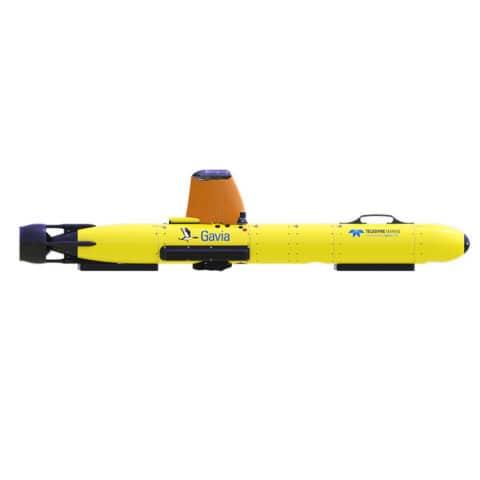
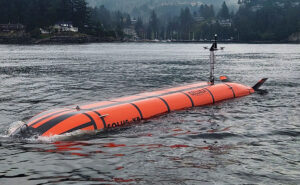
Solutions innovantes de véhicules sous-marins autonomes pour les applications sous-marines dans les domaines de la recherche, de la science et de la sécurité
Si vous concevez, construisez ou fournissez Systèmes maritimes autonomes, Créez un profil pour mettre en avant vos compétences et entrer en contact avec des visiteurs qui recherchent activement vos solutions.
Présentation générale des systèmes marins autonomes : AUV, ASV et planeurs autonomes
Vue d'ensemble par
William Mackenzie
Mise à jour:
Introduction aux systèmes marins autonomes (AMS)
Les systèmes marins autonomes (AMS) sont des plateformes robotiques conçues pour fonctionner à la surface ou sous la surface de l’océan en dépendant moins d’un contrôle humain continu. Ils combinent navigation, commande, communications, détection et calcul embarqué pour mener à bien des missions allant de l’observation scientifique et des levés hydrographiques à l’inspection des infrastructures et à la surveillance environnementale.
Les systèmes marins autonomes modernes comprennent des véhicules de tailles, d’autonomie et de concepts d’exploitation très variés. Certains suivent des itinéraires prédéfinis, tandis que les véhicules marins autonomes plus avancés sont capables d’interpréter les données des capteurs, d’adapter leur comportement en fonction de la mission et de s’adapter à l’évolution des conditions environnementales ou opérationnelles. Le degré d’autonomie varie considérablement, et de nombreux systèmes conservent un certain niveau de supervision à distance ou d’intervention de l’opérateur.
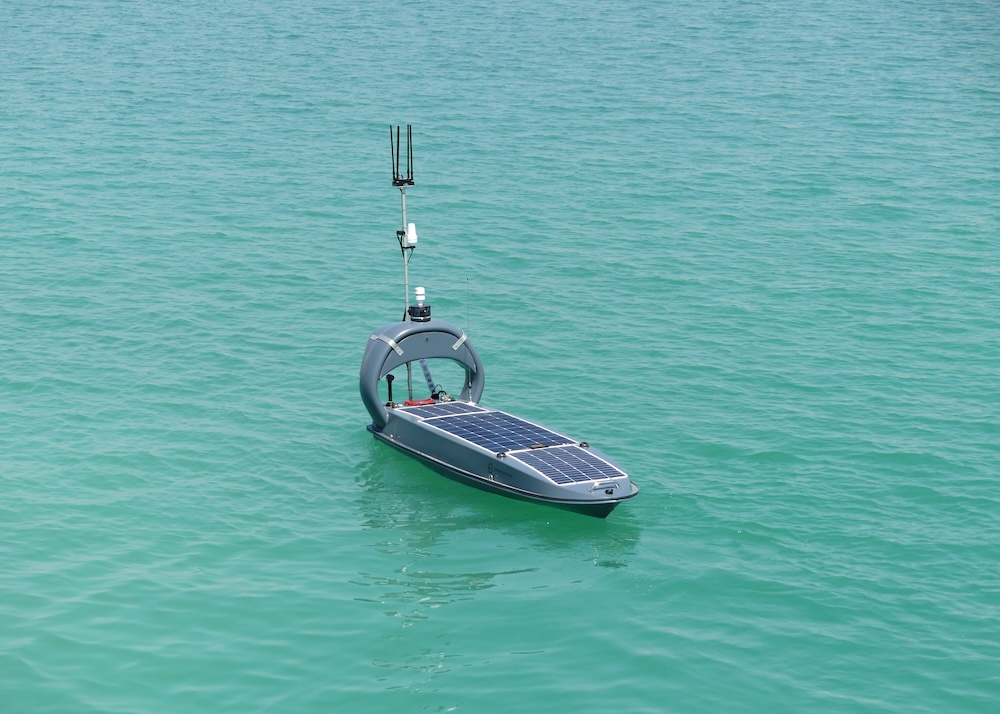
Navire autonome, le DataXplorer™ USV d’Open Ocean Robotics.
Types de systèmes maritimes autonomes
Véhicules sous-marins autonomes (AUV)
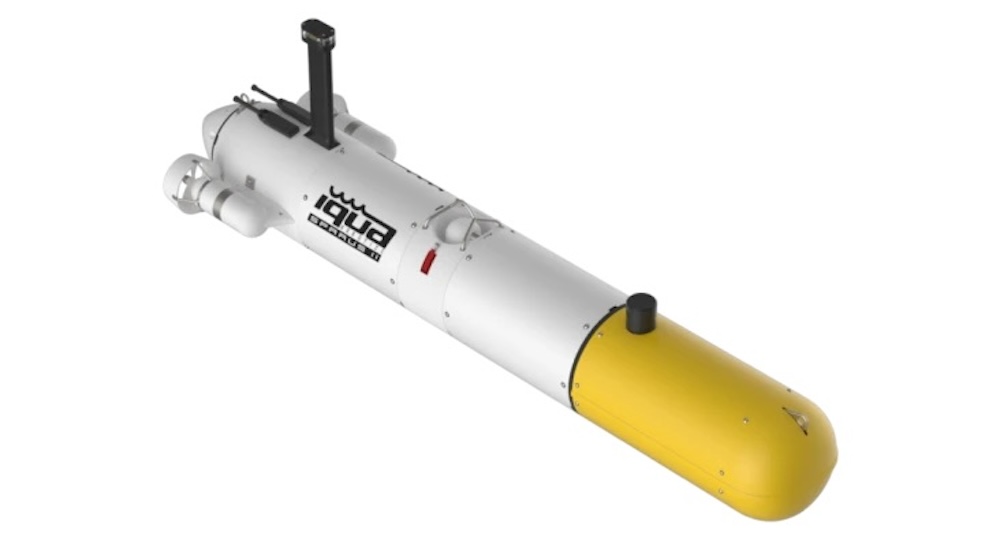
Les véhicules sous-marins autonomes (AUV) sont des véhicules sous-marins sans pilote (UUV) non reliés à un câble qui naviguent sous la surface à l’aide de systèmes de commande embarqués, de navigation inertielle, de positionnement acoustique et d’autres systèmes de positionnement. Les AUV sont particulièrement adaptés à la cartographie des fonds marins, à l’échantillonnage scientifique, aux levés géophysiques, à l’inspection des infrastructures et à d’autres missions pour lesquelles un contrôle permanent par câble limiterait leur rayon d’action ou leur maniabilité.
Navires de surface autonomes (ASV)
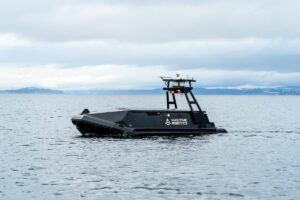
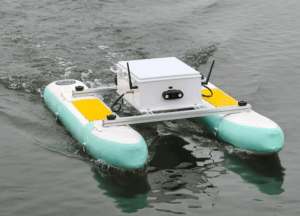
Les navires de surface autonomes (ASV) opèrent à la surface de l’eau grâce à des technologies de propulsion, de pilotage, de navigation, de connaissance de la situation et d’évitement des collisions. Les ASV peuvent prendre en charge des levés hydrographiques, la surveillance environnementale, l’inspection offshore, la relais de communications et d’autres missions, tout en réduisant la nécessité de déployer du personnel à bord de petites embarcations de levé. En fonction de leur niveau d’autonomie, ils peuvent opérer de manière indépendante pour des tâches définies ou rester sous supervision à distance.
Planeurs sous-marins autonomes
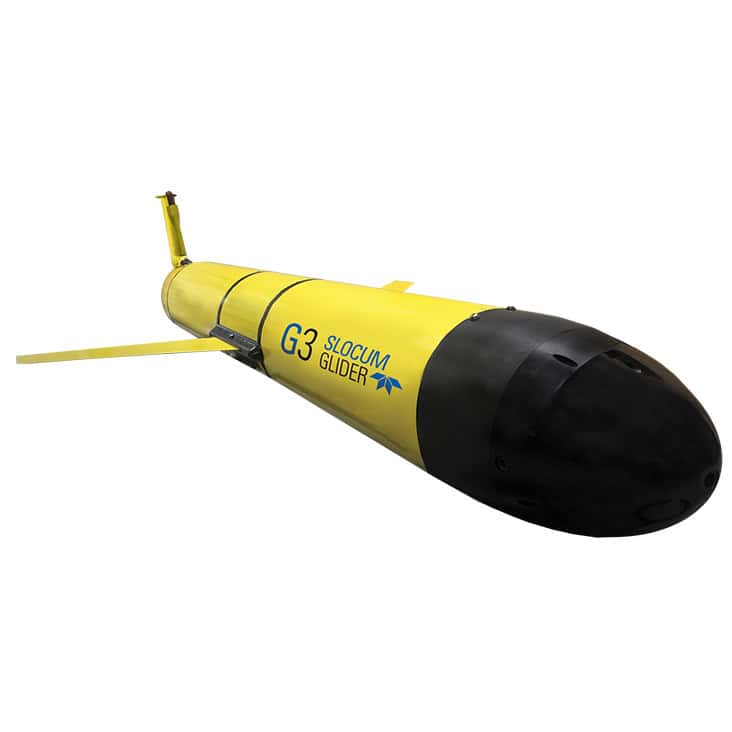
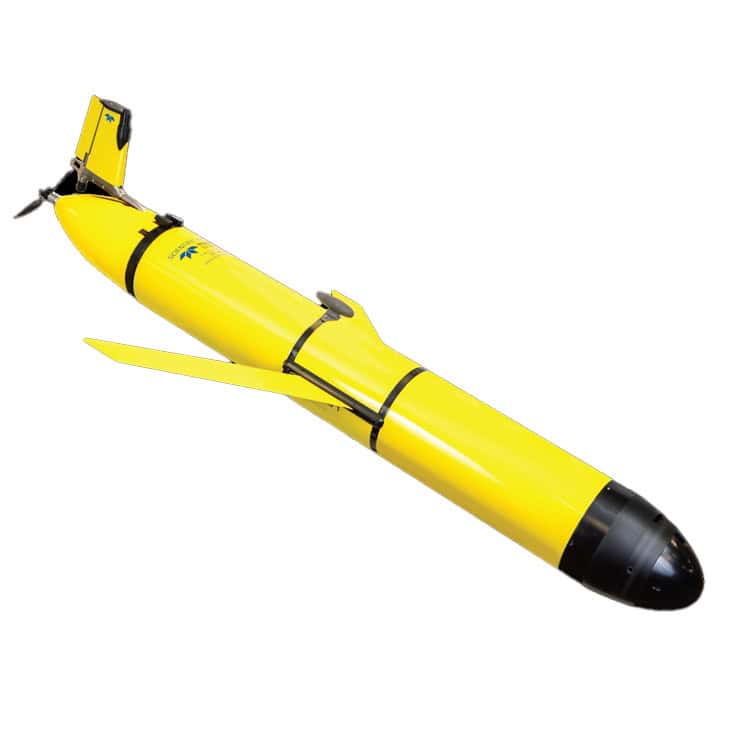
Les planeurs sous-marins se déplacent en modifiant leur flottabilité et en convertissant leur mouvement vertical en déplacement vers l’avant grâce à des ailes hydrodynamiques. Leur propulsion à faible consommation d’énergie les rend particulièrement adaptés aux missions océanographiques de longue durée impliquant des mesures de température, de salinité, d’oxygène dissous, de fluorescence et d’autres paramètres de la colonne d’eau.
Navires et embarcations autonomes
Les navires autonomes de plus grande taille mettent en œuvre la technologie des navires autonomes dans le cadre d’opérations commerciales, de recherche, offshore ou logistiques. Selon l’application, cette technologie peut prendre en charge la planification d’itinéraires, la surveillance des machines, la connaissance de la situation, la prévention des collisions et la supervision à distance. Les navires de surface autonomes peuvent fonctionner à différents niveaux d’autonomie, sans pour autant opérer sans surveillance humaine dans toutes les situations.
Plateformes de profilage autonomes
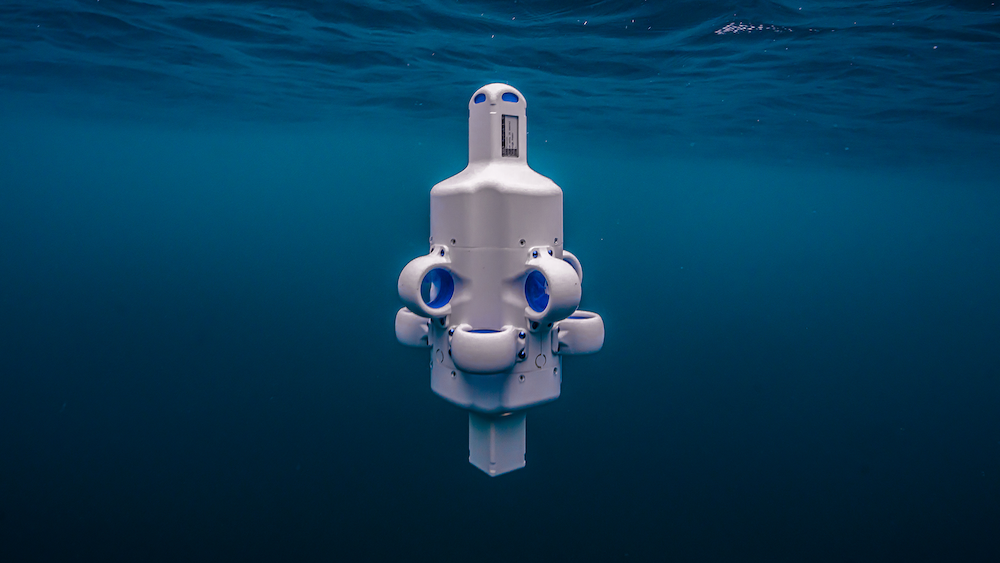
Les plateformes de profilage autonomes parcourent de manière répétée la colonne d’eau afin de recueillir des mesures à différentes profondeurs. Ces systèmes comprennent des flotteurs de profilage et d’autres instruments mobiles verticalement utilisés pour observer les conditions physiques et biogéochimiques de l’océan au cours de déploiements de longue durée.
Principales applications des systèmes maritimes autonomes
Recherche océanographique et biologique
Les systèmes marins autonomes permettent aux chercheurs de recueillir des mesures reproductibles sur des zones et des échelles de temps qu’il peut être difficile de couvrir en utilisant uniquement des navires de recherche. Ils peuvent embarquer des capteurs physiques, chimiques, acoustiques et biologiques tout en suivant des transects programmés, des profils ou des stratégies d’échantillonnage adaptatives.
Levés hydrographiques et géophysiques
Les navires de levé autonomes et les véhicules sous-marins peuvent embarquer des échosondeurs multifaisceaux, des sonars à balayage latéral, des profileurs de fond, des magnétomètres et des équipements de positionnement. Leur capacité à suivre des lignes de levé précises et reproductibles permet de réaliser la cartographie bathymétrique, la caractérisation des fonds marins, le levé des routes maritimes et d’autres tâches d’acquisition de données hydrographiques ou géophysiques.
Cartographie des fonds marins et exploration des grands fonds
Les AUV sont particulièrement utiles pour l’étude haute résolution des fonds marins, car ils peuvent opérer plus près du fond marin que de nombreux systèmes de levé installés en surface. Les véhicules marins autonomes adaptés aux grandes profondeurs peuvent également explorer les environnements des grands fonds océaniques à l’aide de sonars, de caméras, de capteurs environnementaux et d’instruments géophysiques, tout en opérant au-delà de la portée pratique d’un contrôle continu depuis la surface.
Infrastructures sous-marines et inspection côtière
Les systèmes maritimes autonomes peuvent inspecter des conduites, des câbles sous-marins, des structures offshore, des infrastructures portuaires et des installations côtières à l’aide de sonars et de capteurs optiques. La répétition de missions autonomes permet également aux opérateurs de comparer des ensembles de données collectées au fil du temps le long d’itinéraires constants et d’identifier les changements susceptibles de justifier une investigation plus approfondie.
Surveillance environnementale et conservation marine
Les systèmes maritimes autonomes peuvent contribuer à l’évaluation de la qualité de l’eau, à l’observation des habitats, à la surveillance de la pollution, à la recherche halieutique et à des programmes plus larges d’observation des océans. Les véhicules à longue autonomie permettent d’étendre la couverture spatiale et temporelle sans qu’un navire avec équipage doive rester en poste en permanence.
Opérations de sécurité navale et maritime
Les systèmes marins autonomes peuvent soutenir la surveillance, la reconnaissance, la lutte contre les mines, la surveillance portuaire et l’inspection des fonds marins. Les plateformes de surface et sous-marines permettent d’étendre la couverture opérationnelle tout en réduisant la nécessité de déployer du personnel dans des environnements dangereux ou difficiles d’accès.
Technologies clés permettant la mise en œuvre de systèmes marins autonomes
L’autonomie de ces plateformes repose sur plusieurs technologies étroitement intégrées : contrôle, détection, calcul, communications et sécurité.
Pilotes automatiques etsystèmes de contrôle: les pilotes automatiques traduisent les commandes de navigation et de mission en actions de direction, de propulsion, de profondeur, d’assiette ou de maintien de position, tout en assurant la stabilité et le contrôle du véhicule.
Ordinateurs de mission et logiciels d’autonomie : les ordinateurs embarqués exécutent les plans de mission, gèrent les comportements, traitent les informations des capteurs, coordonnent les réponses aux conditions changeantes et prennent en charge la détection des défaillances ou les réactions de sécurité lorsque les performances de l’équipement se dégradent.
Systèmes de navigation et de positionnement:les systèmesGNSS, les systèmes de navigation inertielle (INS), les unités de mesure inertielle (IMU), les loges de vitesse Doppler (DVL), les capteurs de profondeur et les systèmes de positionnement acoustique permettent de déterminer la position et les mouvements du véhicule. Les véhicules sous-marins ne peuvent généralement pas utiliser le GNSS lorsqu’ils sont immergés ; ils s’appuient donc sur des mesures inertielles, acoustiques, de vitesse et de profondeur jusqu’à ce qu’ils refassent surface ou obtiennent une mise à jour de leur position par un autre moyen.
Perception et détection d’obstacles : les radars, l’AIS, les caméras, le LiDAR et les sonars permettent d’assurer la connaissance de la situation pour la détection des navires, la reconnaissance du relief, la vérification de la profondeur du fond marin et l’évitement des obstacles. Les radars, l’AIS, les caméras et le LiDAR sont principalement associés à la perception en surface ou au-dessus de l’eau, tandis que le sonar offre une capacité de détection importante sous l’eau.
Fusion des capteurs et estimation de l’état : un logiciel combine les mesures provenant de plusieurs capteurs afin de produire une estimation plus fiable de la position, de l’assiette, de la vitesse et des conditions environnantes, en particulier lorsqu’un capteur individuel devient imprécis ou temporairement indisponible.
Planification de trajectoire et prévention des collisions: les logiciels de planification autonome génèrent des itinéraires, réagissent aux obstacles et peuvent modifier les trajectoires en fonction de l’évolution des conditions environnementales ou de circulation. Les systèmes de surface peuvent également devoir tenir compte des règles de navigation maritime applicables, des exigences en matière de priorité de passage et des contraintes opérationnelles lors du choix de manœuvres sûres.
Communications et supervision à distance : les liaisons radio, cellulaires, satellitaires et acoustiques sous-marines permettent la télémétrie, les mises à jour de mission, le contrôle de supervision et le transfert sélectif des données de mission. Les communications acoustiques sous-marines étant généralement plus limitées que les liaisons radio ou satellitaires de surface, les plateformes sous-marines doivent souvent poursuivre leurs missions en toute sécurité avec des communications intermittentes.
Gestion de l’alimentation et de l’énergie : les systèmes de surveillance des batteries et de gestion de l’énergie équilibrent les charges liées à la propulsion, à la détection, aux communications et au calcul par rapport à l’autonomie disponible pour la mission, tout en préservant suffisamment d’énergie pour la récupération ou d’autres fonctions critiques.
Ensemble, ces technologies constituent l’architecture de contrôle qui distingue l’ingénierie des navires autonomes des plateformes marines conventionnelles télécommandées ou contrôlées manuellement, bien que les systèmes autonomes puissent toujours intégrer une supervision à distance et une intervention humaine. La fiabilité du fonctionnement dépend également de la gestion des défaillances et d’un comportement de récupération sûr lorsque les communications, les capteurs, la propulsion ou d’autres systèmes critiques subissent une dégradation.
Évolutions récentes dans le domaine des systèmes maritimes autonomes
Les efforts de développement se concentrent de plus en plus sur l’allongement de l’autonomie, l’amélioration de la prise de décision à bord, le renforcement de la fiabilité opérationnelle et la réduction du niveau d’intervention humaine directe requis lors de missions complexes.
Intelligence artificielle et autonomie adaptative : l’amélioration du traitement à bord peut permettre aux systèmes de classer les données des capteurs, d’identifier des événements, de modifier le comportement d’exploration et de hiérarchiser les observations au cours d’une mission, plutôt que de s’en remettre entièrement à des décisions prises avant le déploiement.
Autonomie persistante et résidente : les véhicules sous-marins résidents peuvent rester déployés à proximité d’infrastructures sous-marines et utiliser des systèmes d’amarrage pour le transfert de données, la recharge ou la mise en attente à l’abri entre deux missions. Un véhicule autonome résident peut ainsi effectuer des inspections répétées sans devoir être régulièrement récupéré par un navire de soutien.
Meilleure coordination entre plusieurs véhicules : l’autonomie coopérative permet aux plateformes de surface et sous-marines de se répartir les tâches, de relayer les communications et de collecter des ensembles de données complémentaires sur des zones plus étendues. Cela permet de répartir les activités de détection et d’inspection plutôt que de compter sur un seul véhicule pour mener à bien l’intégralité de la mission.
Amélioration des technologies énergétiques : les progrès réalisés dans les domaines des batteries, de la gestion de l’énergie, de l’électronique à faible consommation, de l’amarrage et de la production d’énergie renouvelable sur des plateformes adaptées favorisent des opérations autonomes plus longues et plus persistantes.
Ces évolutions orientent les systèmes marins autonomes vers des déploiements plus longs, une exécution des missions plus adaptative, une plus grande résilience opérationnelle et une intégration plus étroite avec des réseaux plus vastes d’observation océanographique, offshore, scientifiques et d’opérations maritimes.