I sistemi marini autonomi (AMS) sono piattaforme robotiche di superficie e subacquee che utilizzano sistemi integrati di navigazione, rilevamento, controllo, comunicazione ed elaborazione dati a bordo per svolgere missioni con una minore dipendenza dal controllo umano continuo. I sistemi marini autonomi comprendono AUV, ASV, aliante subacquei, piattaforme di profilatura e imbarcazioni autonome di maggiori dimensioni.
Questa pagina presenta i produttori di imbarcazioni e sistemi marini autonomi utilizzati per la ricerca oceanografica, l’ispezione delle infrastrutture, il monitoraggio ambientale e la sicurezza marittima.
Se progettate, costruite o fornite Sistemi marini autonomi, Crea un profilo per mettere in evidenza le tue competenze ed entrare in contatto con i visitatori che hanno un bisogno concreto delle tue soluzioni.
Panoramica sui sistemi marini autonomi: AUV, ASV e alianti autonomi
Panoramica da
William Mackenzie
Aggiornato:
Introduzione ai sistemi marini autonomi (AMS)
I sistemi marini autonomi (AMS) sono piattaforme robotiche progettate per operare in superficie o in profondità nell’oceano con una dipendenza ridotta dal controllo umano continuo. Essi combinano navigazione, controllo, comunicazioni, rilevamento e elaborazione dati a bordo per svolgere missioni che spaziano dall’osservazione scientifica e dai rilievi idrografici all’ispezione delle infrastrutture e al monitoraggio ambientale.
I moderni sistemi marini autonomi comprendono veicoli di dimensioni, livelli di autonomia e concetti operativi molto diversi tra loro. Alcuni seguono rotte predefinite, mentre i veicoli marini autonomi più avanzati sono in grado di interpretare i dati dei sensori, adeguare il comportamento durante la missione e rispondere alle mutevoli condizioni ambientali o operative. Il grado di autonomia varia notevolmente e molti sistemi mantengono un certo livello di supervisione a distanza o di intervento da parte dell’operatore.
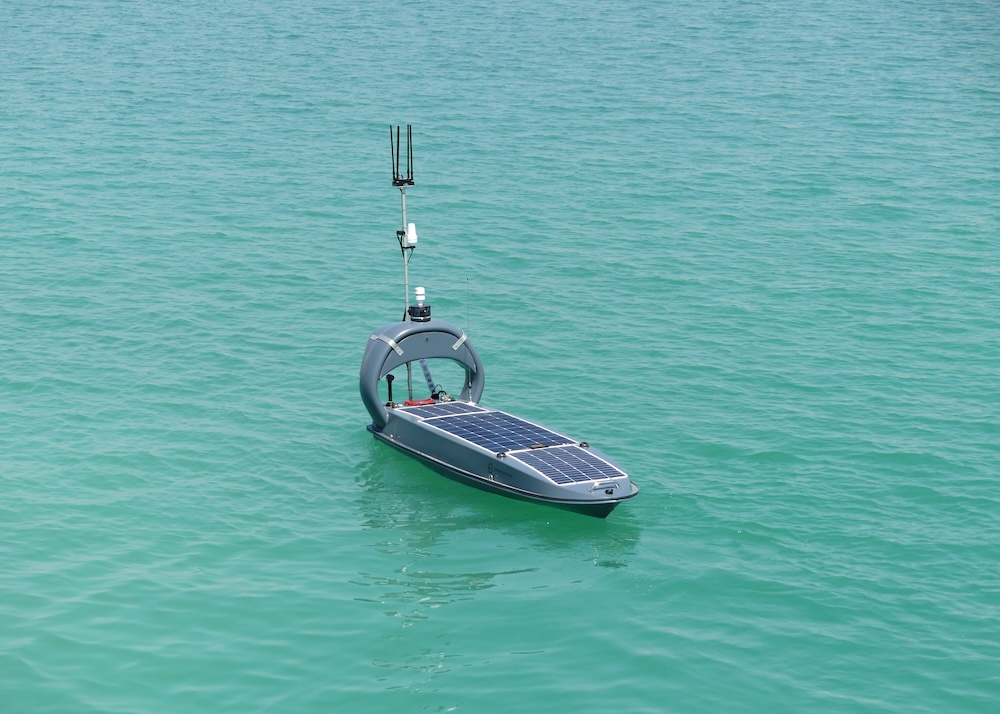
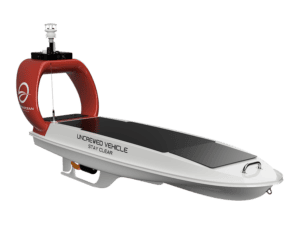
Imbarcazione autonoma, l’USV DataXplorer™ di Open Ocean Robotics.
Tipi di sistemi marini autonomi
Veicoli subacquei autonomi (AUV)
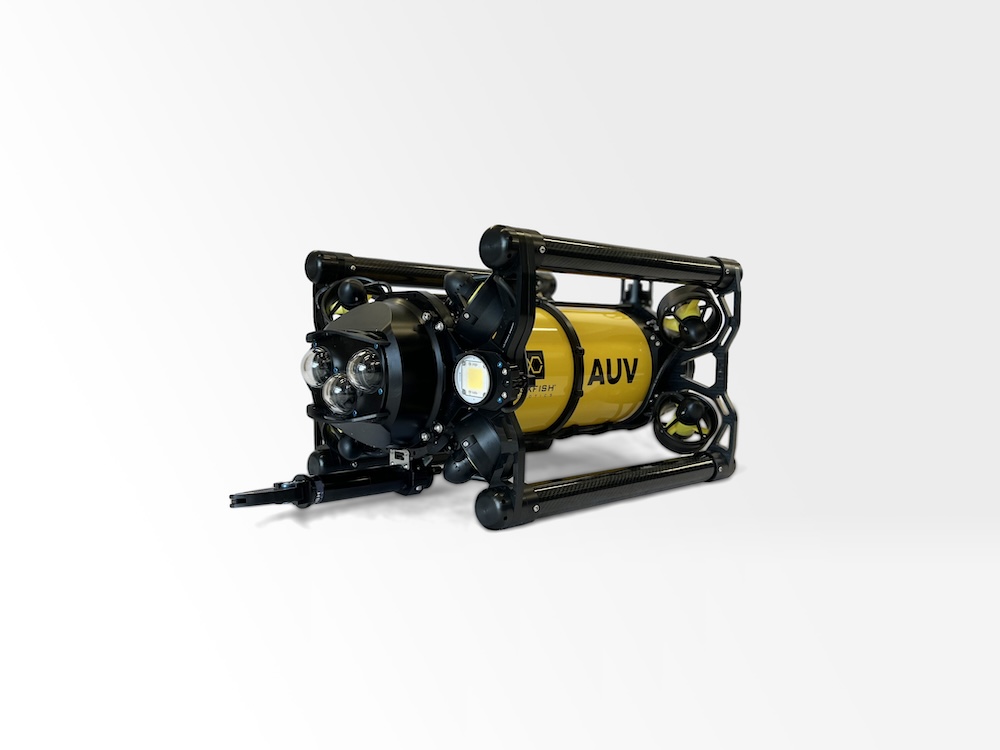
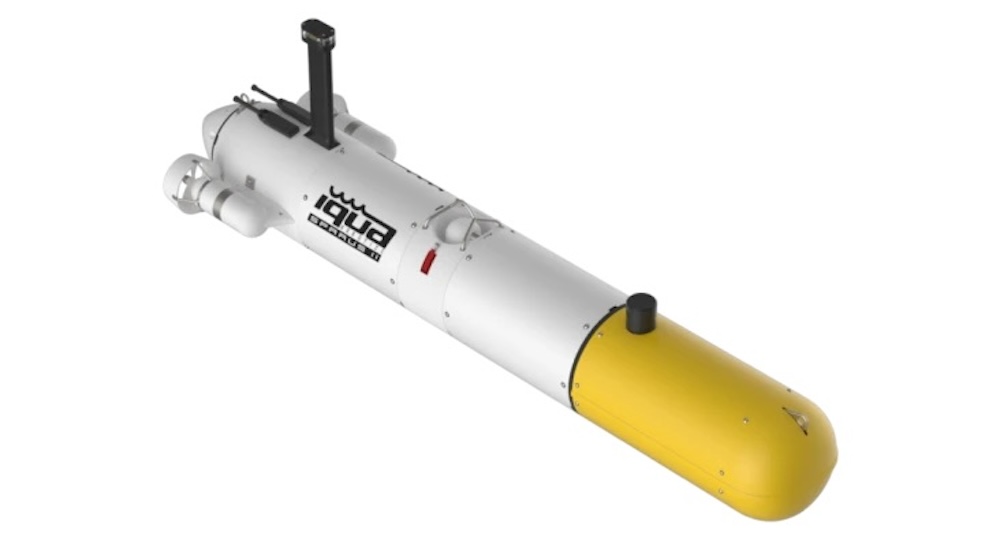
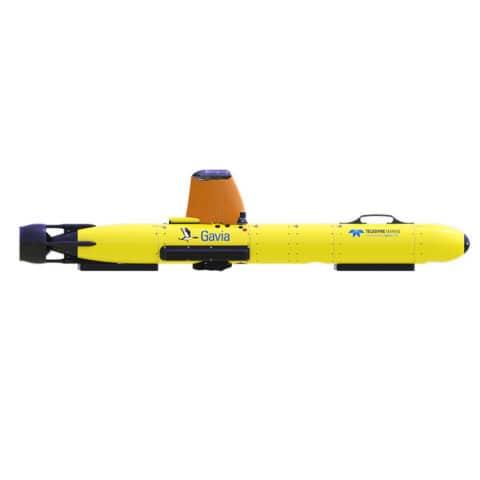
I veicoli subacquei autonomi (AUV) sono veicoli subacquei senza equipaggio (UUV) non collegati a cavi che navigano sotto la superficie utilizzando sistemi di controllo di bordo, navigazione inerziale, posizionamento acustico e altri sistemi di localizzazione. Gli AUV sono ampiamente adatti alla mappatura dei fondali marini, al campionamento scientifico, alle indagini geofisiche, all’ispezione delle infrastrutture e ad altre missioni in cui un controllo costante tramite cavo limiterebbe l’autonomia o la manovrabilità.
Navi di superficie autonome (ASV)
Le imbarcazioni di superficie autonome (ASV) operano sulla superficie dell’acqua avvalendosi di tecnologie di propulsione, governo, navigazione, consapevolezza situazionale e prevenzione delle collisioni. Le ASV possono supportare rilievi idrografici, monitoraggio ambientale, ispezioni offshore, ripetitori di comunicazione e altre missioni, riducendo al contempo la necessità di imbarcare personale su imbarcazioni da rilevamento di dimensioni più ridotte. A seconda del loro livello di autonomia, possono operare in modo indipendente per compiti definiti oppure rimanere sotto supervisione remota.
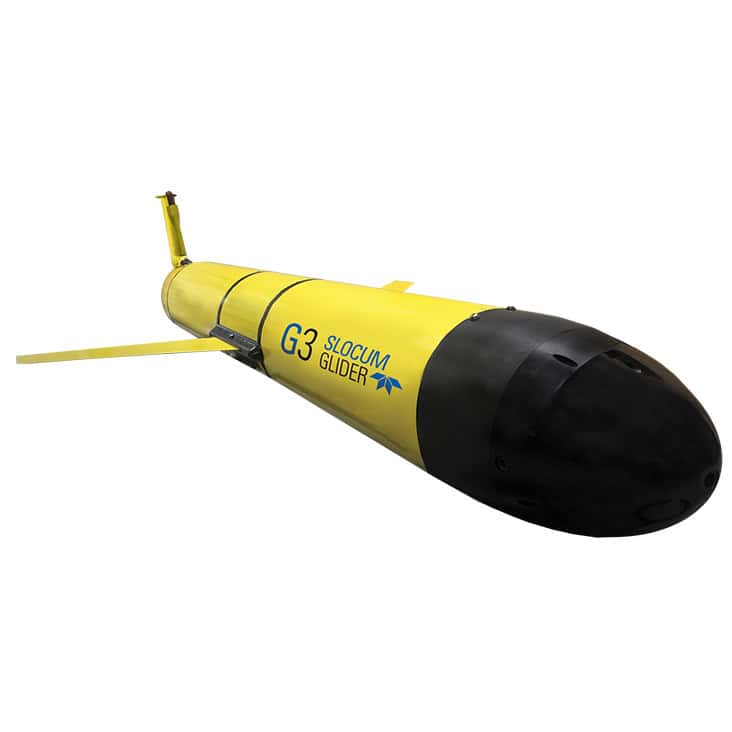
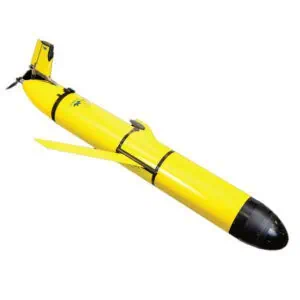
Aliante subacqueo autonomo
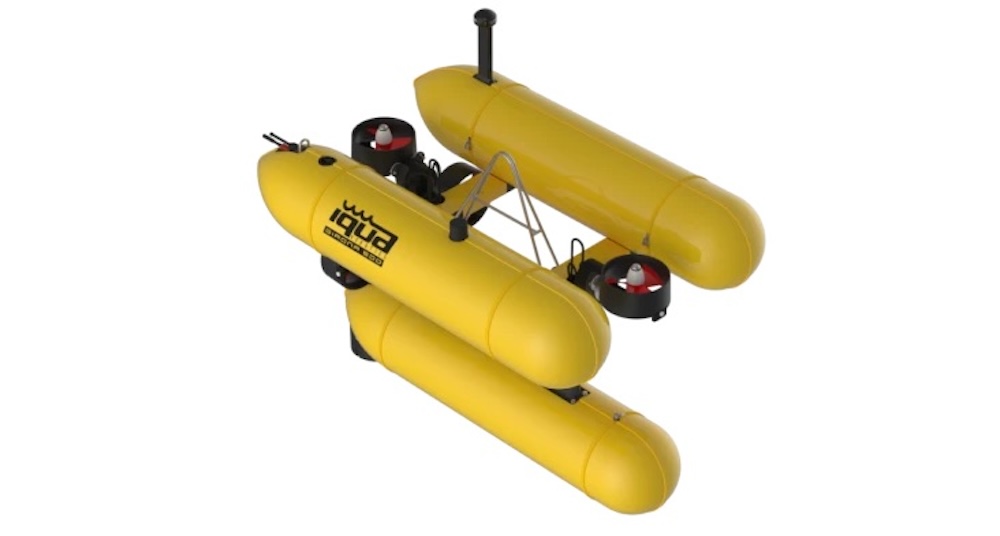
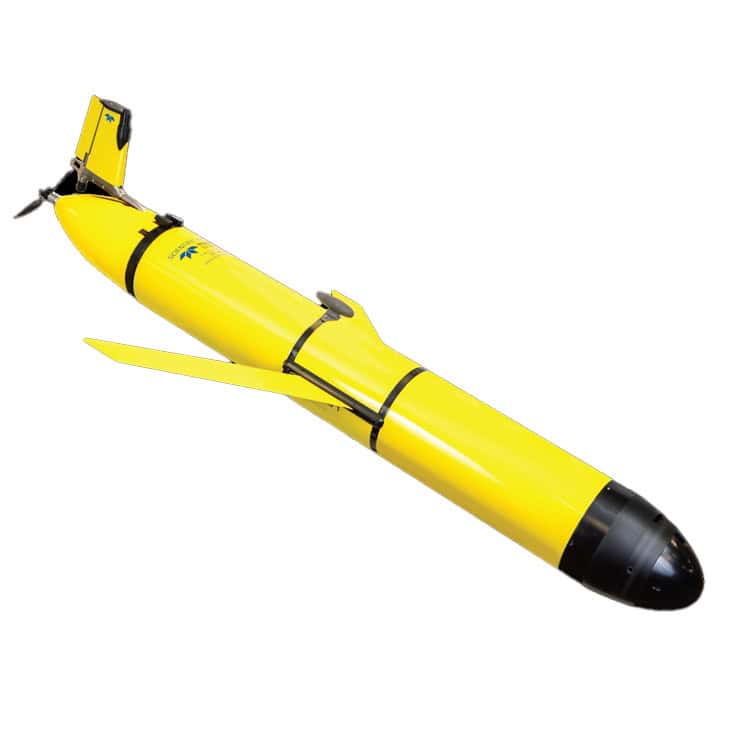
Gli alianti subacquei si muovono variando la galleggiabilità e convertendo il movimento verticale in avanzamento grazie ad ali idrodinamiche. La loro propulsione a basso consumo li rende particolarmente adatti a missioni oceanografiche di lunga durata che prevedono misurazioni di temperatura, salinità, ossigeno disciolto, fluorescenza e altri parametri della colonna d’acqua.
Navi e imbarcazioni autonome
Le imbarcazioni autonome di maggiori dimensioni applicano la tecnologia delle imbarcazioni autonome a operazioni commerciali, di ricerca, offshore o logistiche. A seconda dell’applicazione, la tecnologia delle navi autonome può supportare la pianificazione delle rotte, il monitoraggio dei macchinari, la consapevolezza situazionale, la prevenzione delle collisioni e la supervisione a distanza. Le navi di superficie autonome possono operare a diversi livelli di autonomia, anziché funzionare senza supervisione umana in ogni situazione.
Piattaforme di profilatura autonome
Le piattaforme di profilatura autonome attraversano ripetutamente la colonna d’acqua per raccogliere misurazioni a diverse profondità. Questi sistemi comprendono galleggianti di profilatura e altri strumenti mobili in senso verticale utilizzati per osservare le condizioni fisiche e biogeochimiche dell’oceano nel corso di dispiegamenti prolungati.
Applicazioni chiave dei sistemi marini autonomi
Ricerca oceanografica e biologica
I sistemi marini autonomi consentono ai ricercatori di acquisire misurazioni ripetibili su aree e scale temporali che potrebbero risultare difficili da coprire utilizzando esclusivamente navi da ricerca. Essi possono trasportare sensori fisici, chimici, acustici e biologici, seguendo transetti programmati, profili o strategie di campionamento adattive.
Rilevamenti idrografici e geofisici
Le navi da rilevamento autonome e i veicoli subacquei possono trasportare ecoscandagli multibeam, sonar a scansione laterale, profilatori del sottosuolo, magnetometri e apparecchiature di posizionamento. La loro capacità di seguire linee di rilevamento precise e ripetibili può supportare la mappatura batimetrica, la caratterizzazione dei fondali marini, il rilevamento delle rotte e altre attività di acquisizione di dati idrografici o geofisici.
Mappatura del fondale marino ed esplorazione delle profondità oceaniche
Gli AUV sono particolarmente preziosi per l’indagine ad alta risoluzione del fondale marino, poiché possono operare più vicino al fondale rispetto a molti sistemi di rilevamento montati in superficie. I veicoli marini autonomi progettati per grandi profondità possono inoltre esplorare gli ambienti delle profondità oceaniche utilizzando sonar, telecamere, sensori ambientali e strumenti geofisici, operando al di là della portata pratica del controllo continuo dalla superficie.
Infrastrutture sottomarine e ispezioni costiere
I sistemi marittimi autonomi possono ispezionare condotte, cavi sottomarini, strutture offshore, infrastrutture portuali e beni costieri utilizzando il sonar e il rilevamento ottico. Missioni autonome ripetute possono inoltre aiutare gli operatori a confrontare nel tempo le serie di dati raccolti lungo percorsi costanti e a identificare cambiamenti che potrebbero richiedere un’indagine più approfondita.
Monitoraggio ambientale e conservazione marina
I sistemi marini autonomi possono supportare la valutazione della qualità delle acque, l’osservazione degli habitat, il monitoraggio dell’inquinamento, la ricerca sulla pesca e programmi più ampi di osservazione degli oceani. I veicoli a lunga autonomia consentono di aumentare la copertura spaziale e temporale senza richiedere che un’imbarcazione con equipaggio rimanga continuamente in posizione.
Operazioni di sicurezza navale e marittima
I sistemi marini autonomi possono supportare la sorveglianza, la ricognizione, le contromisure antimine, il monitoraggio dei porti e l’ispezione dei fondali marini. Le piattaforme di superficie e subacquee possono estendere la copertura operativa riducendo al contempo la necessità di inviare personale in ambienti pericolosi o di difficile accesso.
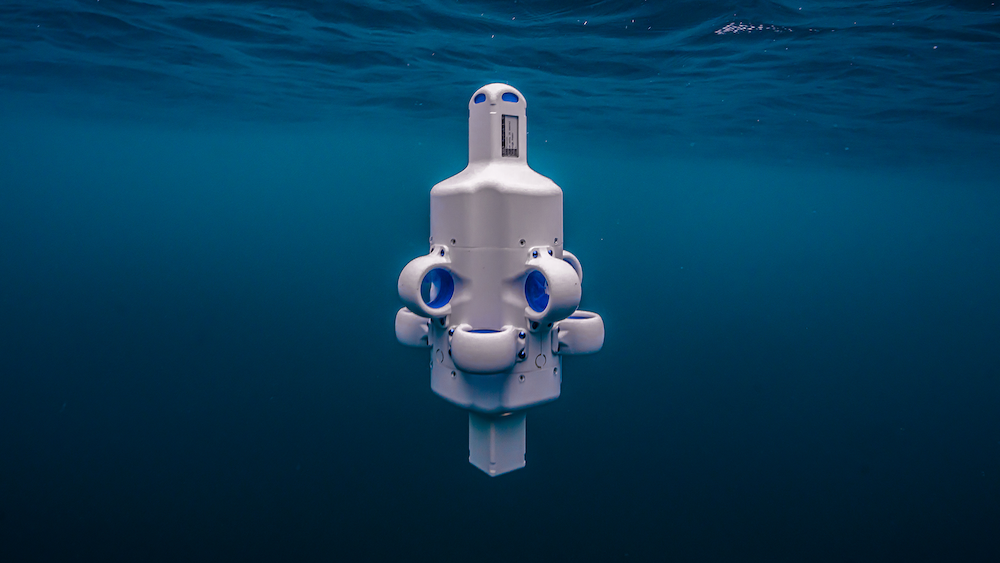
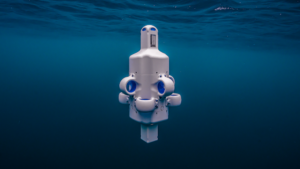
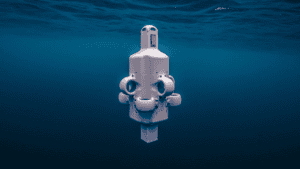
Sistemi marini autonomi di Advanced Navigation: l’AUV Hydrus Micro Hovering.
Tecnologie fondamentali alla base dei sistemi marini autonomi
L’autonomia di queste piattaforme dipende da diverse tecnologie strettamente integrate tra loro, quali quelle relative al controllo, al rilevamento, all’elaborazione dei dati, alle comunicazioni e alla sicurezza.
Autopiloti esistemi di controllo: gli autopiloti traducono i comandi di navigazione e di missione in azioni relative a governo, propulsione, profondità, assetto o mantenimento della posizione, mantenendo al contempo la stabilità e il controllo del veicolo.
Computer di missione e software di autonomia: i computer di bordo eseguono i piani di missione, gestiscono i comportamenti, elaborano le informazioni dei sensori, coordinano le risposte alle condizioni mutevoli e supportano il rilevamento dei guasti o le risposte di sicurezza in caso di degrado delle prestazioni delle apparecchiature.
Sistemi di navigazione e posizionamento:i sistemiGNSS, i sistemi di navigazione inerziale (INS), le unità di misura inerziale (IMU), i log di velocità Doppler (DVL), i sensori di profondità e i sistemi di posizionamento acustico contribuiscono a determinare la posizione e il movimento del veicolo. I veicoli subacquei non possono normalmente utilizzare il GNSS mentre sono immersi, pertanto si affidano a misurazioni inerziali, acustiche, di velocità e di profondità fino a quando non riemergono o ottengono in altro modo un aggiornamento della posizione.
Percezione e rilevamento degli ostacoli: radar, AIS, telecamere, LiDAR e sonar possono fornire una consapevolezza situazionale per il rilevamento delle imbarcazioni, il riconoscimento del terreno, la verifica della distanza dal fondale marino e l’evitamento degli ostacoli. Radar, AIS, telecamere e LiDAR sono principalmente associati alla percezione in superficie o sopra l’acqua, mentre il sonar fornisce un’importante capacità di rilevamento sott’acqua.
Fusione dei sensori e stima dello stato: il software combina le misurazioni provenienti da più sensori per produrre una stima più affidabile della posizione, dell’assetto, della velocità e delle condizioni circostanti, in particolare quando un singolo sensore risulta impreciso o temporaneamente non disponibile.
Pianificazione del percorso e prevenzione delle collisioni: il software di pianificazione autonoma genera percorsi, reagisce agli ostacoli ed è in grado di modificare le traiettorie al variare delle condizioni ambientali o del traffico. I sistemi di superficie potrebbero inoltre dover tenere conto delle norme di navigazione marittima applicabili, dei requisiti relativi alla precedenza e dei vincoli operativi nella scelta di manovre sicure.
Comunicazioni e supervisione remota: i collegamenti radio, cellulari, satellitari e acustici subacquei supportano la telemetria, gli aggiornamenti sulla missione, il controllo di supervisione e il trasferimento selettivo dei dati di missione. Poiché le comunicazioni acustiche subacquee sono generalmente più limitate rispetto ai collegamenti radio di superficie o satellitari, le piattaforme subacquee devono spesso proseguire le missioni in sicurezza con comunicazioni intermittenti.
Gestione dell’alimentazione e dell’energia: i sistemi di monitoraggio delle batterie e di gestione dell’alimentazione bilanciano i carichi relativi a propulsione, rilevamento, comunicazioni ed elaborazione dati rispetto all’autonomia disponibile per la missione, preservando al contempo energia sufficiente per il recupero o altre funzioni critiche.
Insieme, queste tecnologie costituiscono l’architettura di controllo che distingue l’ingegneria delle imbarcazioni autonome dalle piattaforme marine convenzionali telecomandate o controllate manualmente, sebbene i sistemi autonomi possano comunque incorporare la supervisione remota e l’intervento umano. Il funzionamento affidabile dipende anche dalla gestione dei guasti e da comportamenti di recupero sicuri nel caso in cui le comunicazioni, i sensori, la propulsione o altri sistemi critici subiscano un deterioramento.
Sviluppi emergenti nei sistemi marini autonomi
Lo sviluppo si concentra sempre più sull’estensione dell’autonomia, sul miglioramento del processo decisionale a bordo, sul rafforzamento dell’affidabilità operativa e sulla riduzione della quantità di intervento umano diretto richiesto durante missioni complesse.
Intelligenza artificiale e autonomia adattiva: una migliore elaborazione a bordo può consentire ai sistemi di classificare i dati dei sensori, identificare gli eventi, modificare il comportamento di rilevamento e stabilire le priorità delle osservazioni durante una missione, anziché affidarsi interamente alle decisioni prese prima della messa in servizio.
Autonomia persistente e residente: i veicoli subacquei residenti possono rimanere dispiegati in prossimità delle infrastrutture sottomarine e utilizzare sistemi di attracco per il trasferimento dei dati, la ricarica o lo standby al riparo tra una missione e l’altra. Un veicolo autonomo residente può quindi eseguire ispezioni ripetute senza dover essere recuperato regolarmente da una nave di supporto.
Maggiore coordinamento tra più veicoli: l’autonomia cooperativa consente alle piattaforme di superficie e subacquee di condividere compiti, trasmettere comunicazioni e raccogliere set di dati complementari su aree più estese. Ciò permette di distribuire le attività di rilevamento e ispezione, anziché affidarsi a un unico veicolo per portare a termine l’intera missione.
Tecnologie energetiche migliorate: i progressi nel campo delle batterie, della gestione energetica, dell’elettronica a basso consumo, dell’attracco e della raccolta di energia rinnovabile su piattaforme adeguate stanno favorendo operazioni autonome più lunghe e persistenti.
Questi sviluppi stanno orientando i sistemi marini autonomi verso impieghi più prolungati, un’esecuzione delle missioni più adattiva, una maggiore resilienza operativa e una più stretta integrazione con reti più ampie di osservazione oceanica, offshore, scientifiche e operative marittime.