I sistemi di riferimento di assetto e direzione (AHRS) sono sistemi di riferimento per l’orientamento che calcolano continuamente il rollio, il beccheggio e la direzione utilizzando giroscopi, accelerometri e fonti ausiliarie quali magnetometri o GNSS. Gli strumenti AHRS per applicazioni marine supportano la navigazione, il controllo dei veicoli, i rilievi idrografici, l’allineamento dei sonar, la stabilizzazione del carico utile e il posizionamento dei sensori scientifici.
Questa pagina presenta fornitori e produttori di sistemi AHRS che offrono soluzioni per AUV, ROV, USV, imbarcazioni di superficie, boe e osservatori oceanici fissi.
Se progettate, costruite o fornite AHRS (Sistemi di riferimento di assetto e rotta), Crea un profilo per mettere in evidenza le tue competenze ed entrare in contatto con i visitatori che hanno un bisogno concreto delle tue soluzioni.
Guida completa all’AHRS per AUV, ROV e imbarcazioni
Panoramica da
William Mackenzie
Aggiornato:
Introduzione ai sistemi di riferimento di assetto e rotta
Un sistema di riferimento di assetto e rotta (AHRS) determina l’orientamento di una piattaforma marina o di uno strumento calcolando continuamente il rollio, il beccheggio e la rotta. Un tipico sistema AHRS combina giroscopi e accelerometri con magnetometri, misurazioni GNSS o altre fonti ausiliarie. Gli algoritmi di fusione dei sensori elaborano tali misurazioni per mantenere una stima stabile dell’orientamento mentre la piattaforma si sposta. La prua riportata può essere magnetica o vera a seconda del riferimento di prua, delle fonti ausiliarie e della configurazione del sistema.
Gli strumenti AHRS marini forniscono dati di riferimento per la navigazione, il controllo dei veicoli, i rilievi idrografici, l’allineamento dei sonar e il posizionamento dei sensori scientifici. Possono essere integrati in imbarcazioni di superficie, piattaforme autonome, veicoli telecomandati, boe e altri sistemi oceanografici. A differenza di un’unità di misura inerziale (IMU) di base, un’unità AHRS produce una soluzione di assetto referenziata anziché limitarsi a fornire misurazioni inerziali.
Principali tipologie di strumenti AHRS
AHRS basati su MEMS
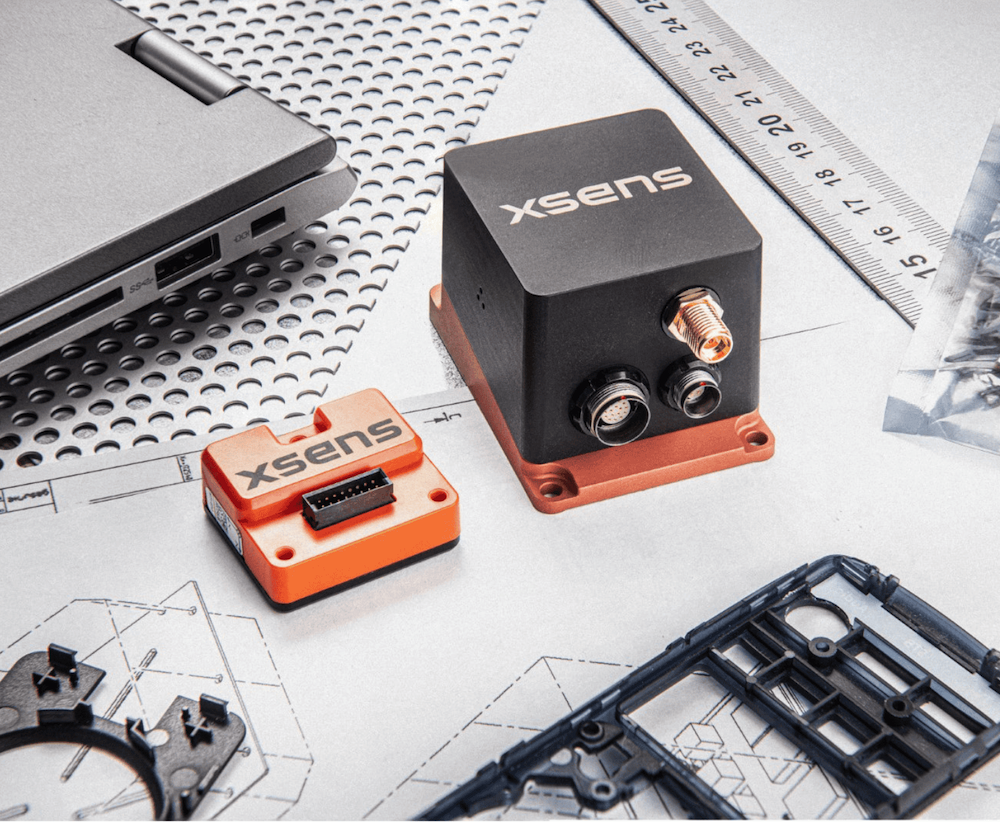
I moduli AHRS MEMS utilizzano giroscopi e accelerometri basati su sistemi microelettromeccanici (MEMS) per fornire un rilevamento dell’assetto compatto e a consumo energetico relativamente basso. Le loro dimensioni ridotte li rendono adatti per veicoli subacquei autonomi (AUV), veicoli telecomandati (ROV), veicoli di superficie senza equipaggio (USV), boe e strumenti scientifici integrati. Le prestazioni dipendono dalla classe dei sensori, dalla calibrazione, dalla compensazione termica, dalla dinamica del veicolo e dalle misurazioni esterne disponibili per limitare gli errori inerziali.
AHRS a fibra ottica
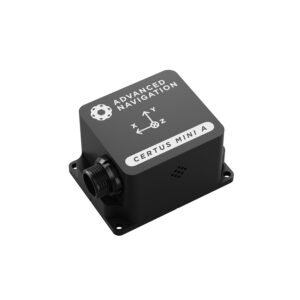
AHRS MEMS di Advanced Navigation.
Gli strumenti AHRS a fibra ottica utilizzano giroscopi a fibra ottica per misurare la rotazione. Questi sensori possono offrire una maggiore stabilità di bias e una deriva angolare inferiore rispetto a molti dispositivi basati su MEMS, rendendoli adatti ad applicazioni che richiedono dati stabili sull’assetto e sulla prua in mare per periodi più lunghi o in condizioni operative impegnative.
AHRS assistito da GNSS
I sistemi AHRS assistiti da GNSS combinano le misurazioni inerziali con le informazioni relative a velocità, posizione o rotta ricavate dai satelliti. Le configurazioni a doppia antenna e a più antenne consentono di determinare la prua in base alla posizione relativa della fase portante delle antenne separate, anziché fare affidamento sul campo magnetico terrestre o sul movimento del veicolo. Questo approccio risulta particolarmente utile per le imbarcazioni di superficie e le piattaforme di rilevamento che dispongono di una disponibilità costante del GNSS e di una separazione adeguata tra le antenne.
AHRS senza magnetometro
Gli strumenti AHRS senza magnetometro utilizzano riferimenti di rotta alternativi, quali la rotta GNSS, sensori inerziali con funzione di giroscopio o un riferimento di rotta fornito esternamente. Sono utili nei casi in cui motori elettrici, strutture in acciaio, sistemi di alimentazione o apparecchiature vicine potrebbero disturbare le misurazioni magnetiche. Ciò può risultare particolarmente importante sui veicoli marini compatti, dove la distanza tra il sensore di prua e le potenziali fonti di interferenza è limitata.
Funzioni principali dell’AHRS per le piattaforme marine
Navigazione
I dati di navigazione dell’AHRS forniscono una stima continua dell’orientamento della piattaforma per i sistemi di guida e navigazione. Rollio, beccheggio e rotta possono essere combinati con dati GNSS, velocimetro Doppler (DVL), posizionamento acustico, misurazioni di profondità o altri input di navigazione per stabilire l’orientamento di un veicolo di superficie o subacqueo mentre segue la rotta pianificata.
Controllo della stabilità
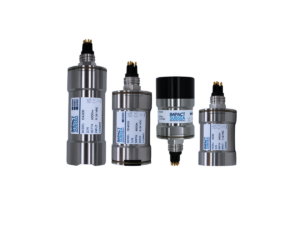
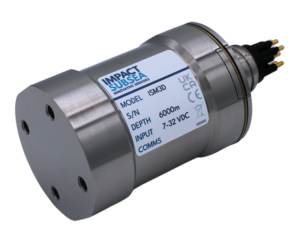
AHRS per ROV/AUV di Impact Subsea
Un sistema AHRS fornisce un feedback sull’assetto ai sistemi di controllo del veicolo responsabili del mantenimento di un movimento stabile. Su AUV, ROV e USV, le misurazioni rapide del rollio e del beccheggio consentono agli algoritmi di controllo di rispondere alle perturbazioni causate da correnti, onde, forze di propulsione e manovre. L’AHRS fornisce i dati di misurazione, mentre il controllore del veicolo comanda l’azione correttiva necessaria.
Teleoperazione
I dati dell’AHRS del ROV possono migliorare la consapevolezza situazionale durante la teleoperazione, fornendo ai piloti un’indicazione continua della rotta e dell’assetto del veicolo. Ciò risulta particolarmente utile in ambienti con scarsa visibilità, dove gli indizi visivi sono limitati e quando un operatore deve mantenere un orientamento specifico rispetto a strutture sottomarine, condotte o obiettivi scientifici.
Mantenimento della rotta
Le informazioni sulla rotta marina possono essere fornite all’autopilota e ai sistemi di controllo autonomi per mantenere una rotta prestabilita. Le misurazioni ad alta frequenza dell’AHRS consentono al sistema di controllo di rilevare rapidamente i cambiamenti di rotta e di compensare le perturbazioni prima che si verifichino deviazioni significative dalla rotta.
Stabilizzazione dei sensori e dei carichi utili
I dati di orientamento possono essere utilizzati per stabilizzare telecamere, sistemi sonar, antenne e altri carichi utili direzionali. Misurando il movimento della piattaforma indipendentemente dal carico utile, l’AHRS aiuta i sistemi di stabilizzazione a mantenere la direzione di puntamento richiesta mentre un’imbarcazione o un veicolo rolla, beccheggia o cambia rotta.
Compensazione del movimento e georeferenziazione
Le misurazioni idrografiche, acustiche e oceanografiche devono spesso essere riferite a un sistema di coordinate geocentrico. Misurazioni accurate dell’assetto consentono al software di rilevamento di compensare il movimento dell’imbarcazione e di trasformare le osservazioni dal sistema di riferimento del sensore, passando per quello della piattaforma, nel sistema di riferimento di navigazione o geocentrico richiesto. Per questo processo sono fondamentali una sincronizzazione temporale precisa, l’allineamento dei sensori e la corretta misurazione degli offset di montaggio e del braccio di leva.
AHRS per piattaforme marine e di scienze oceanografiche
Veicoli subacquei autonomi
Un sistema AHRS per AUV fornisce informazioni relative a rollio, beccheggio e rotta per la guida, il controllo, la mappatura e l’allineamento del carico utile. Poiché i segnali GNSS non sono disponibili durante l’immersione, un AUV può combinare il proprio AHRS con un DVL, un sensore di pressione, un sistema di posizionamento acustico o un sistema di navigazione inerziale (INS) più ampio per mantenere un riferimento di navigazione subacquea per tutta la durata della missione.
Veicoli a comando remoto
Un sistema AHRS per ROV supporta il pilotaggio, il controllo del mantenimento della posizione, le operazioni del manipolatore, l’interpretazione dei dati sonar e l’ispezione sottomarina. Un sensore di prua sottomarino installato direttamente sul veicolo richiede inoltre un’adeguata protezione dalla pressione e l’integrazione con altri strumenti di navigazione utilizzati per stabilire la posizione e il movimento del ROV.
Veicoli di superficie senza equipaggio
Un AHRS per USV fornisce informazioni sull’assetto e sulla prua per la navigazione autonoma, il governo, la stabilizzazione del carico utile e la raccolta di dati scientifici. I moduli AHRS compatti sono particolarmente preziosi sui veicoli più piccoli con capacità di carico utile e potenza elettrica limitate. L’ausilio del GNSS può fornire un ulteriore riferimento di prua o velocità durante le operazioni in superficie.
Navi idrografiche e da rilevamento
L’AHRS per le navi di superficie fornisce misurazioni di rollio, beccheggio e rotta utilizzate per correggere e georeferenziare le osservazioni del sonar. Errori relativi all’assetto, all’allineamento dei sensori, alla sincronizzazione, agli scostamenti di montaggio o alla configurazione del sistema di riferimento possono ripercuotersi sui risultati dei rilievi; pertanto, le prestazioni dell’AHRS contribuiscono all’incertezza complessiva del sistema di misurazione idrografica.
Navi da ricerca oceanografica
Le navi da ricerca possono trasmettere dati relativi all’assetto e alla prua al sonar, alle apparecchiature di posizionamento acustico, alle antenne, ai sistemi di imaging e ai carichi utili scientifici. Marcatori temporali accurati e sistemi di coordinate coerenti sono fondamentali quando i dati provenienti da più strumenti devono essere successivamente combinati in un riferimento spaziale comune.
Boe e osservatori oceanici fissi
Le boe e gli osservatori oceanici fissi possono utilizzare sensori AHRS per monitorare l’orientamento degli strumenti, il movimento indotto dalle onde o le variazioni di assetto della piattaforma. Un sensore di rotta impermeabile può inoltre fornire informazioni direzionali a sensori acustici, telecamere, sistemi di misurazione delle correnti e altri strumenti il cui funzionamento dipende dal loro orientamento fisico.
Confronto con altri sensori inerziali
Le tecnologie del Sistema di riferimento di assetto e rotta (AHRS), dell’Unità di misura inerziale (IMU), dell’Unità di riferimento verticale (VRU), dell’Unità di riferimento del movimento (MRU) e del Sistema di navigazione inerziale (INS) si sovrappongono, ma forniscono livelli diversi di informazioni inerziali, di movimento e di navigazione.
Sistema
Rilevamento e elaborazione tipici
Uscite principali
AHRS
Nucleo di rilevamento IMU con stima dell’assetto e riferimento di rotta
Rollio, beccheggio, rotta
IMU
Giroscopi e accelerometri
Velocità angolare e forza specifica
VRU
Sensori inerziali con elaborazione a riferimento verticale
Rollio e beccheggio, con beccheggio verticale disponibile in alcune implementazioni
MRU
Sensori inerziali con elaborazione del movimento marittimo
Dati relativi a rollio, beccheggio, sollevamento e movimento
INS
IMU con stima della navigazione
Assetto, velocità e posizione
La distinzione tra strumenti AHRS, VRU, MRU e INS varia a seconda delle architetture di sistema, in particolare nei casi in cui i prodotti forniscano dati di movimento e navigazione che si sovrappongono. La loro classificazione dipende dalle misurazioni generate, dall’elaborazione effettuata, dai sistemi ausiliari esterni utilizzati e dalle capacità di navigazione fornite.
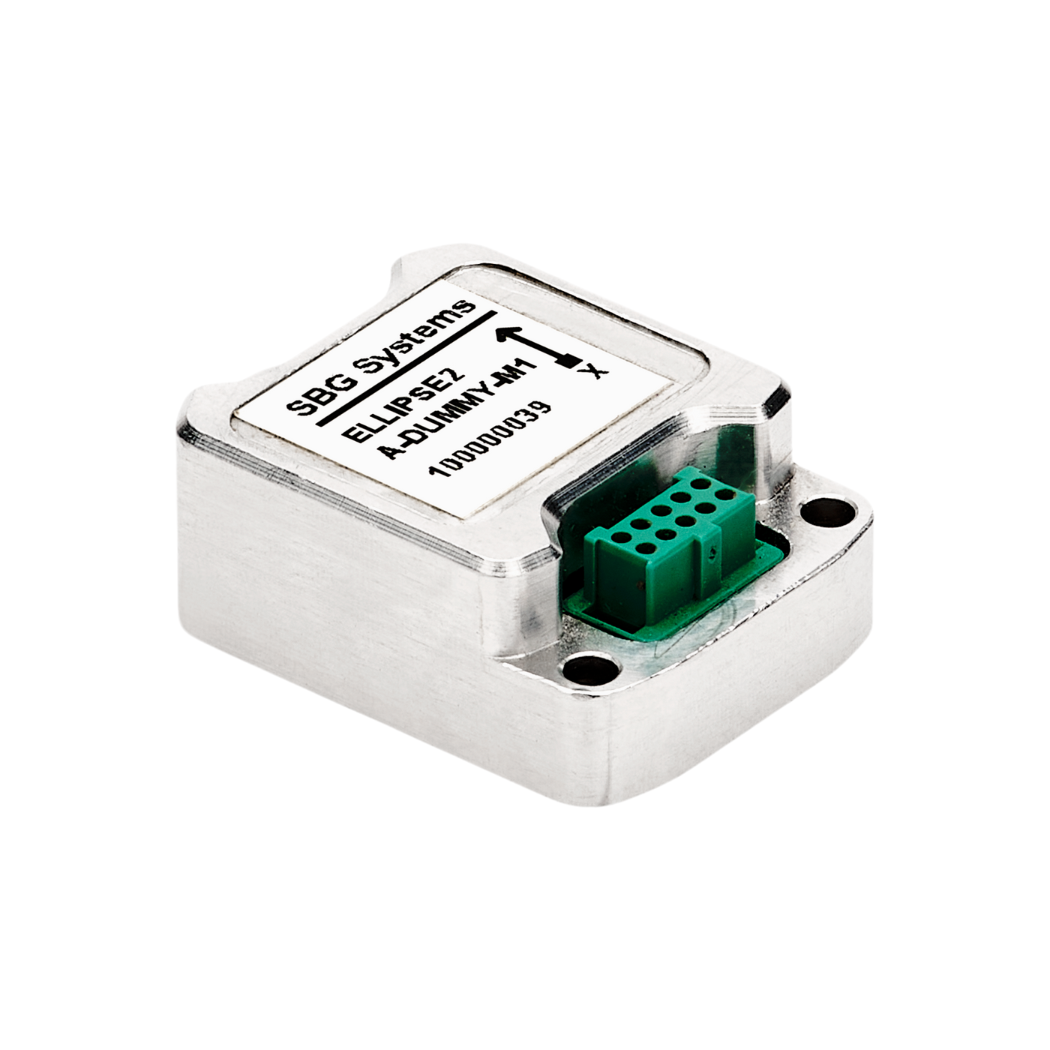
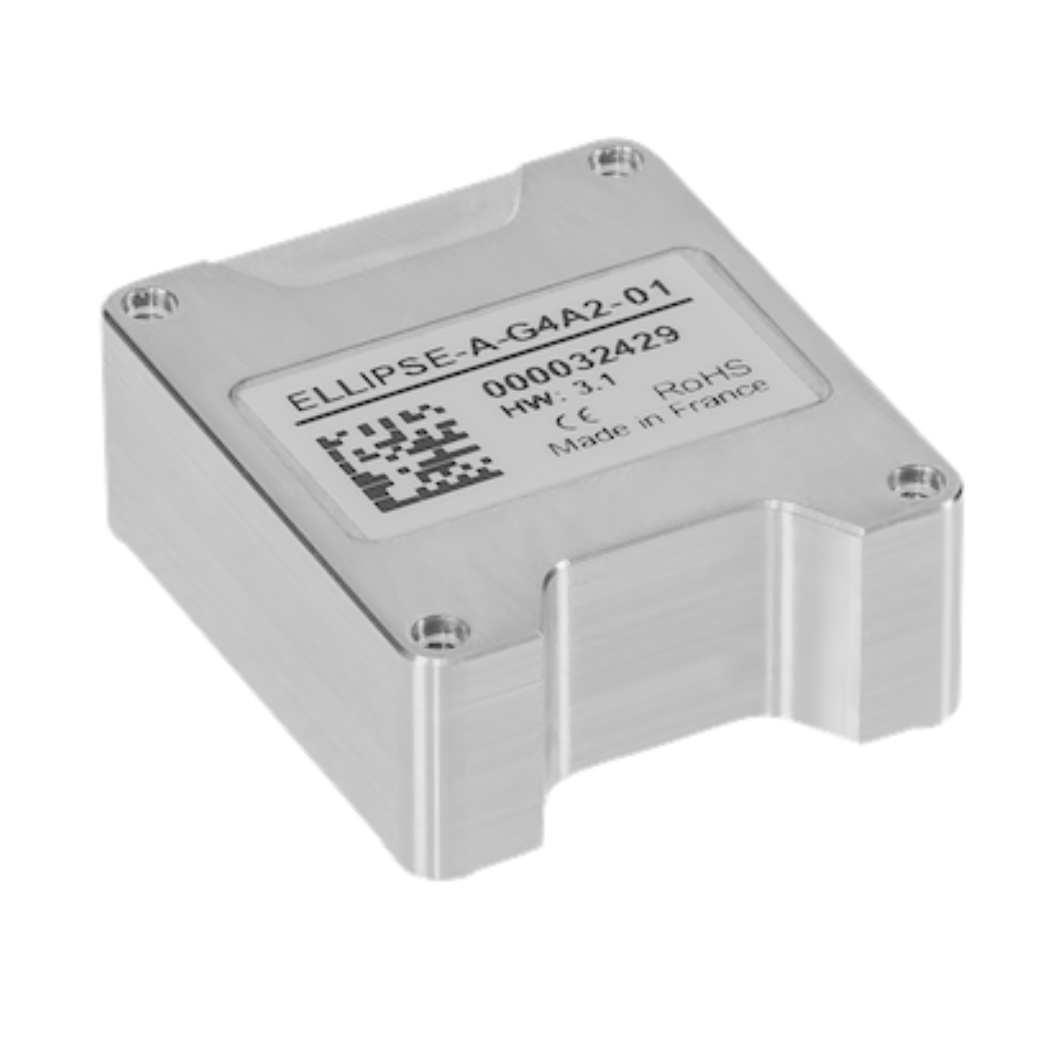
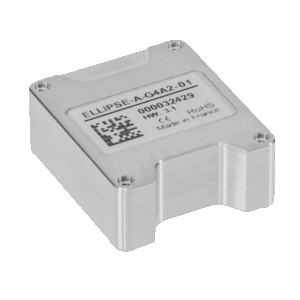
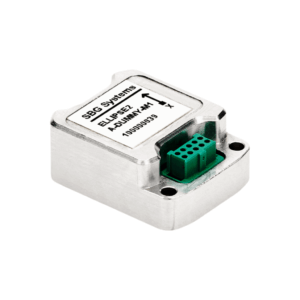
Sistema di riferimento di assetto e rotta (AHRS), l’Ellipse Micro AHRS, di SBG Systems.
Standard, interfacce e considerazioni relative alla qualificazione
L’integrazione degli AHRS marini può comportare diversi standard di comunicazione e requisiti ambientali:
IEC 61162: definisce le interfacce digitali per le apparecchiature di navigazione marittima e di radiocomunicazione. La norma IEC 61162-1 riguarda la comunicazione seriale unidirezionale da un singolo trasmettitore a uno o più ricevitori.
NMEA 0183: definisce la comunicazione seriale dei dati e i formati standardizzati delle frasi ampiamente utilizzati dalle apparecchiature elettroniche marine.
NMEA 2000: fornisce una rete bidirezionale basata su Controller Area Network (CAN) per l’elettronica navale compatibile e supporta più dispositivi di trasmissione e ricezione sulla stessa rete.
Requisiti per i rilievi idrografici: la precisione, la sincronizzazione, l’allineamento e l’incertezza dell’AHRS fanno parte dell’incertezza di misura complessiva considerata nell’ambito dei requisiti per i rilievi idrografici, quali le norme S-44 dell’Organizzazione Idrografica Internazionale (IHO) relative ai rilievi idrografici.
Qualificazione ambientale: la temperatura di esercizio, le vibrazioni, gli urti, l’umidità, l’esposizione alla salsedine, l’ingresso di acqua e la pressione idrostatica possono tutti influire sulla scelta dello strumento.
Compatibilità elettromagnetica (EMC) e compatibilità elettrica: i fattori relativi all’installazione includono la compatibilità elettromagnetica (EMC), la messa a terra, la qualità dell’alimentazione, il cablaggio e i disturbi magnetici provenienti dai sistemi circostanti dell’imbarcazione.
Anche la precisione richiesta in termini di rotta e assetto, la frequenza di aggiornamento, la latenza, la stabilità dei giroscopi, il comportamento di inizializzazione, la compatibilità delle interfacce e i requisiti di calibrazione influiscono sull’integrazione dell’AHRS all’interno di una piattaforma navale.
Sviluppi emergenti nella tecnologia AHRS
Diversi sviluppi stanno ampliando le capacità dei sistemi AHRS marini e sottomarini:
Miglioramento delle prestazioni dei MEMS: i progressi nel rilevamento inerziale, nella compensazione della temperatura e nella calibrazione stanno migliorando la stabilità offerta dai moduli AHRS compatti.
Navigazione multisensore: le misurazioni dell’AHRS possono essere integrate con dati GNSS, DVL, acustici, di pressione, visivi e altri dati di navigazione.
Rotta indipendente dal GNSS: la giroscopia e le tecniche inerziali ad alta stabilità possono ridurre la dipendenza dalla rotta magnetica e supportare il funzionamento in assenza di segnali satellitari, sebbene sia comunque possibile ricorrere ad ausili esterni per limitare gli errori inerziali accumulati.
Moduli di navigazione integrati: l’elaborazione di assetto, rotta, posizionamento e navigazione può essere combinata all’interno di sistemi compatti.
Sistemi compatti per piattaforme autonome: le dimensioni, il peso e i requisiti di alimentazione ridotti consentono la realizzazione di AUV, ROV, USV e piattaforme di rilevamento oceanico distribuite di dimensioni più ridotte.
Fusione dei sensori più sofisticata: tecniche di stima migliorate possono aiutare i sistemi AHRS a mantenere le informazioni di orientamento al variare delle condizioni di movimento e delle fonti di ausilio esterne.
Questi sviluppi favoriscono l’impiego di sistemi di riferimento di assetto e rotta nell’ambito di architetture integrate di navigazione marina, autonomia, rilevamento e misurazione oceanica.