Attitude- und Kursreferenzsysteme (AHRS) sind Orientierungsreferenzsysteme, die mithilfe von Gyroskopen, Beschleunigungssensoren und Zusatzquellen wie Magnetometern oder GNSS kontinuierlich Rollwinkel, Nickwinkel und Kurs berechnen. AHRS-Geräte für den maritimen Einsatz unterstützen die Navigation, die Fahrzeugsteuerung, hydrografische Vermessungen, die Sonarausrichtung, die Stabilisierung von Nutzlasten sowie die Positionierung wissenschaftlicher Sensoren.
Auf dieser Seite werden AHRS-Anbieter und -Hersteller vorgestellt, die Lösungen für AUVs, ROVs, USVs, Überwasserschiffe, Bojen und stationäre Meeresbeobachtungsstationen anbieten.
Wenn Sie entwerfen, bauen oder liefern AHRS (Lage- und Kursreferenzsysteme), Erstellen Sie ein Profil, um Ihre Kompetenzen zu präsentieren und mit Besuchern in Kontakt zu treten, die einen konkreten Bedarf an Ihren Lösungen haben.
Der umfassende Leitfaden zu AHRS für AUVs, ROVs und Seeschiffe
Übersicht von
William Mackenzie
Aktualisiert:
Einführung in Lage- und Kursreferenzsysteme
Ein Lage- und Kursreferenzsystem (AHRS) ermittelt die Ausrichtung einer maritimen Plattform oder eines Instruments, indem es kontinuierlich Roll-, Nick- und Kurswerte berechnet. Ein typisches AHRS-System kombiniert Gyroskope und Beschleunigungsmesser mit Magnetometern, GNSS-Messungen oder anderen Hilfsquellen. Sensorfusionsalgorithmen verarbeiten diese Messwerte, um während der Bewegung der Plattform eine stabile Orientierungsschätzung aufrechtzuerhalten. Der gemeldete Kurs kann je nach Kursreferenz, Zusatzquellen und Systemkonfiguration entweder magnetisch oder wahr sein.
Marine-AHRS-Instrumente liefern Referenzdaten für die Navigation, die Fahrzeugsteuerung, hydrografische Vermessungen, die Sonarausrichtung und die wissenschaftliche Sensorpositionierung. Sie können in Überwasserschiffe, autonome Plattformen, ferngesteuerte Fahrzeuge, Bojen und andere ozeanografische Systeme integriert werden. Im Gegensatz zu einer einfachen Trägheitsmesseinheit (IMU) liefert ein AHRS-Gerät eine referenzierte Lagebestimmung und nicht lediglich Trägheitsmesswerte.
Wichtige Typen von AHRS-Instrumenten
MEMS-basierte AHRS
MEMS-AHRS-Module nutzen Gyroskope und Beschleunigungsmesser auf Basis mikroelektromechanischer Systeme (MEMS), um eine kompakte, relativ stromsparende Lageerfassung zu ermöglichen. Aufgrund ihrer geringen Größe eignen sie sich für autonome Unterwasserfahrzeuge (AUVs), ferngesteuerte Unterwasserfahrzeuge (ROVs), unbemannte Oberflächenfahrzeuge (USVs), Bojen und eingebettete wissenschaftliche Instrumente. Die Leistung hängt von der Sensorqualität, der Kalibrierung, der Temperaturkompensation, der Fahrzeugdynamik sowie den verfügbaren externen Messwerten zur Begrenzung von Trägheitsfehlern ab.
Glasfaser-AHRS
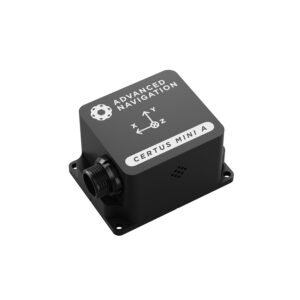
MEMS-AHRS von Advanced Navigation.
Glasfaser-AHRS-Geräte nutzen faseroptische Gyroskope zur Messung der Rotation. Diese Sensoren bieten im Vergleich zu vielen MEMS-basierten Geräten eine höhere Offset-Stabilität und eine geringere Winkelabweichung, wodurch sie sich für Anwendungen eignen, die über längere Zeiträume oder unter anspruchsvollen Betriebsbedingungen stabile Daten zur Lage und Kursrichtung auf See erfordern.
GNSS-gestütztes AHRS
GNSS-gestützte AHRS-Systeme kombinieren Trägheitsmessungen mit satellitengestützten Geschwindigkeits-, Positions- oder Kursinformationen. Konfigurationen mit zwei oder mehreren Antennen können den Kurs anhand der relativen Trägerphasenposition der voneinander getrennten Antennen bestimmen, anstatt sich auf das Erdmagnetfeld oder die Fahrzeugbewegung zu stützen. Dieser Ansatz ist besonders nützlich für Überwasserschiffe und Vermessungsplattformen mit konstanter GNSS-Verfügbarkeit und geeignetem Antennenabstand.
Magnetometerfreies AHRS
Magnetometerfreie AHRS-Geräte nutzen alternative Kursreferenzen, wie beispielsweise den GNSS-Kurs, gyrokompassfähige Trägheitssensoren oder eine extern bereitgestellte Kursreferenz. Sie sind dort nützlich, wo Elektromotoren, Stahlkonstruktionen, Stromversorgungssysteme oder in der Nähe befindliche Geräte die magnetischen Messungen stören könnten. Dies kann insbesondere bei kompakten Wasserfahrzeugen von Bedeutung sein, bei denen der Abstand zwischen dem Kurssensor und potenziellen Störquellen begrenzt ist.
Kernfunktionen von AHRS für maritime Plattformen
Navigation
AHRS-Navigationsdaten liefern eine kontinuierliche Schätzung der Plattformausrichtung für Leit- und Navigationssysteme. Roll-, Nick- und Kursdaten können mit GNSS, Doppler-Geschwindigkeitsmessern (DVL), akustischer Positionsbestimmung, Tiefenmessungen oder anderen Navigationsdaten kombiniert werden, um die Ausrichtung eines Oberflächen- oder Unterwasserfahrzeugs während der Befolgung seiner geplanten Route zu ermitteln.
Stabilitätskontrolle
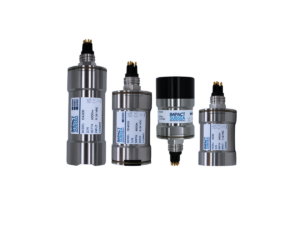
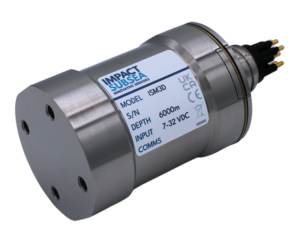
ROV/AUV-AHRS von Impact Subsea
Ein AHRS liefert Lage-Rückmeldungen an die Fahrzeugsteuerungssysteme, die für die Aufrechterhaltung einer stabilen Bewegung zuständig sind. Bei AUVs, ROVs und USVs ermöglichen schnelle Messungen von Roll- und Nickwinkel es den Steuerungsalgorithmen, auf Störungen zu reagieren, die durch Strömungen, Wellen, Antriebskräfte und Manöver verursacht werden. Das AHRS liefert die Messdaten, während die Fahrzeugsteuerung die erforderlichen Korrekturmaßnahmen anweist.
Fernsteuerung
AHRS-Daten von ROVs können das Situationsbewusstsein während der Fernsteuerung verbessern, indem sie den Piloten eine kontinuierliche Anzeige der Fahrtrichtung und Lage des Fahrzeugs liefern. Dies erweist sich insbesondere in Umgebungen mit eingeschränkter Sicht als nützlich, in denen visuelle Anhaltspunkte begrenzt sind und ein Bediener eine bestimmte Ausrichtung relativ zu Unterwasserstrukturen, Pipelines oder wissenschaftlichen Zielen beibehalten muss.
Kurshaltung
Informationen zur Fahrtrichtung auf See können an Autopiloten und autonome Steuerungssysteme weitergeleitet werden, um einen vorgegebenen Kurs einzuhalten. Dank der hochfrequenten AHRS-Messungen kann das Steuerungssystem Kursänderungen schnell erkennen und Störungen ausgleichen, bevor es zu erheblichen Kursabweichungen kommt.
Sensor- und Nutzlaststabilisierung
Orientierungsdaten können zur Stabilisierung von Kameras, Sonarsystemen, Antennen und anderen richtungsabhängigen Nutzlasten verwendet werden. Durch die Messung der Plattformbewegung unabhängig von der Nutzlast unterstützt das AHRS Stabilisierungssysteme dabei, die erforderliche Ausrichtungsrichtung beizubehalten, während ein Schiff oder Fahrzeug rollt, stampft oder den Kurs ändert.
Bewegungskompensation und Georeferenzierung
Hydrographische, akustische und ozeanographische Messungen müssen häufig auf ein erdbezogenes Koordinatensystem bezogen werden. Genaue Lage- und Ausrichtungsmessungen ermöglichen es der Vermessungssoftware, Schiffsbewegungen zu kompensieren und Beobachtungen vom Sensorrahmen über den Plattformrahmen in den erforderlichen Navigations- oder erdbezogenen Rahmen zu transformieren. Eine präzise Zeitsynchronisation, die Ausrichtung der Sensoren sowie korrekt gemessene Montage- und Hebelarmversätze sind für diesen Prozess von entscheidender Bedeutung.
AHRS für Plattformen der Meeres- und Ozeanwissenschaften
Autonome Unterwasserfahrzeuge
Ein AUV-AHRS liefert Informationen zu Roll-, Nick- und Kurslage für die Führung, Steuerung, Kartierung und Ausrichtung der Nutzlast. Da GNSS-Signale unter Wasser nicht verfügbar sind, kann ein AUV sein AHRS mit einem DVL, einem Drucksensor, einem akustischen Positionierungssystem oder einem umfassenderen Trägheitsnavigationssystem (INS) kombinieren, um während der gesamten Mission eine Unterwasser-Navigationsreferenz aufrechtzuerhalten.
Ferngesteuerte Unterwasserfahrzeuge
Ein ROV-AHRS unterstützt die Steuerung, die Positionshaltung, den Manipulatorbetrieb, die Sonarauswertung und die Unterwasserinspektion. Ein direkt am Fahrzeug installierter Unterwasser-Kurssensor erfordert zudem einen geeigneten Druckschutz sowie die Integration mit anderen Navigationsinstrumenten, die zur Ermittlung der Position und Bewegung des ROVs verwendet werden.
Unbemannte Oberflächenfahrzeuge
Ein USV-AHRS liefert Lage- und Kursinformationen für die autonome Navigation, die Steuerung, die Stabilisierung der Nutzlast sowie die wissenschaftliche Datenerfassung. Kompakte AHRS-Module sind besonders wertvoll bei kleineren Fahrzeugen mit begrenzter Nutzlastkapazität und begrenzter elektrischer Leistung. Eine GNSS-Unterstützung kann während des Betriebs an der Oberfläche eine zusätzliche Kurs- oder Geschwindigkeitsreferenz liefern.
Hydrographische und Vermessungsschiffe
AHRS für Oberflächenfahrzeuge liefern Roll-, Nick- und Kursmessungen, die zur Korrektur und Georeferenzierung von Sonarbeobachtungen verwendet werden. Fehler in der Lage, der Sensorausrichtung, der Zeitmessung, bei Montageversätzen oder der Konfiguration des Referenzrahmens können sich auf die Vermessungsergebnisse auswirken, sodass die Leistung des AHRS Teil der Gesamtunsicherheit des hydrografischen Messsystems ist.
Ozeanografische Forschungsschiffe
Forschungsschiffe können Daten zur Lage und Kursrichtung an Sonar, akustische Ortungsgeräte, Antennen, Bildgebungssysteme und wissenschaftliche Nutzlasten weiterleiten. Genaue Zeitstempel und konsistente Koordinatensysteme sind wichtig, wenn Daten von mehreren Instrumenten später in einem gemeinsamen räumlichen Bezugssystem zusammengeführt werden müssen.
Bojen und feste Meeresbeobachtungsstationen
Bojen und feste Beobachtungsstationen können AHRS-Sensoren einsetzen, um die Ausrichtung der Instrumente, wellenbedingte Bewegungen oder Änderungen der Plattformlage zu überwachen. Ein wasserdichter Kurssensor kann zudem Richtungsinformationen für akustische Sensoren, Kameras, Strömungsmesssysteme und andere Instrumente liefern, deren Ausgangssignal von ihrer physikalischen Ausrichtung abhängt.
Vergleich mit anderen Trägheitssensoren
Die Technologien des Lage- und Kursreferenzsystems (AHRS), der Trägheitsmesseinheit (IMU), der Vertikalreferenz-Einheit (VRU), der Bewegungsreferenz-Einheit (MRU) und des Trägheitsnavigationssystems (INS) überschneiden sich, liefern jedoch unterschiedliche Ebenen von Trägheits-, Bewegungs- und Navigationsinformationen.
System
Typische Erfassung und Verarbeitung
Primäre Ausgabedaten
AHRS
IMU-Erfassungskern mit Lageabschätzung und Kursreferenz
Rollwinkel, Nickwinkel, Kurs
IMU
Gyroskope und Beschleunigungssensoren
Winkelgeschwindigkeit und spezifische Kraft
VRU
Trägheitssensoren mit vertikaler Referenzverarbeitung
Roll- und Nickwinkel, bei einigen Implementierungen auch Hub
MRU
Trägheitssensoren mit Verarbeitung von Schiffsbewegungen
Roll-, Nick- und Hubbewegung sowie Bewegungsdaten
INS
IMU mit Navigationsschätzung
Lage, Geschwindigkeit und Position
Die Unterscheidung zwischen AHRS-, VRU-, MRU- und INS-Geräten variiert je nach Systemarchitektur, insbesondere wenn Produkte sich überschneidende Bewegungs- und Navigationsausgaben liefern. Ihre Klassifizierung hängt von den erzeugten Messwerten, der durchgeführten Verarbeitung, den verwendeten externen Hilfsmitteln und den bereitgestellten Navigationsfunktionen ab.
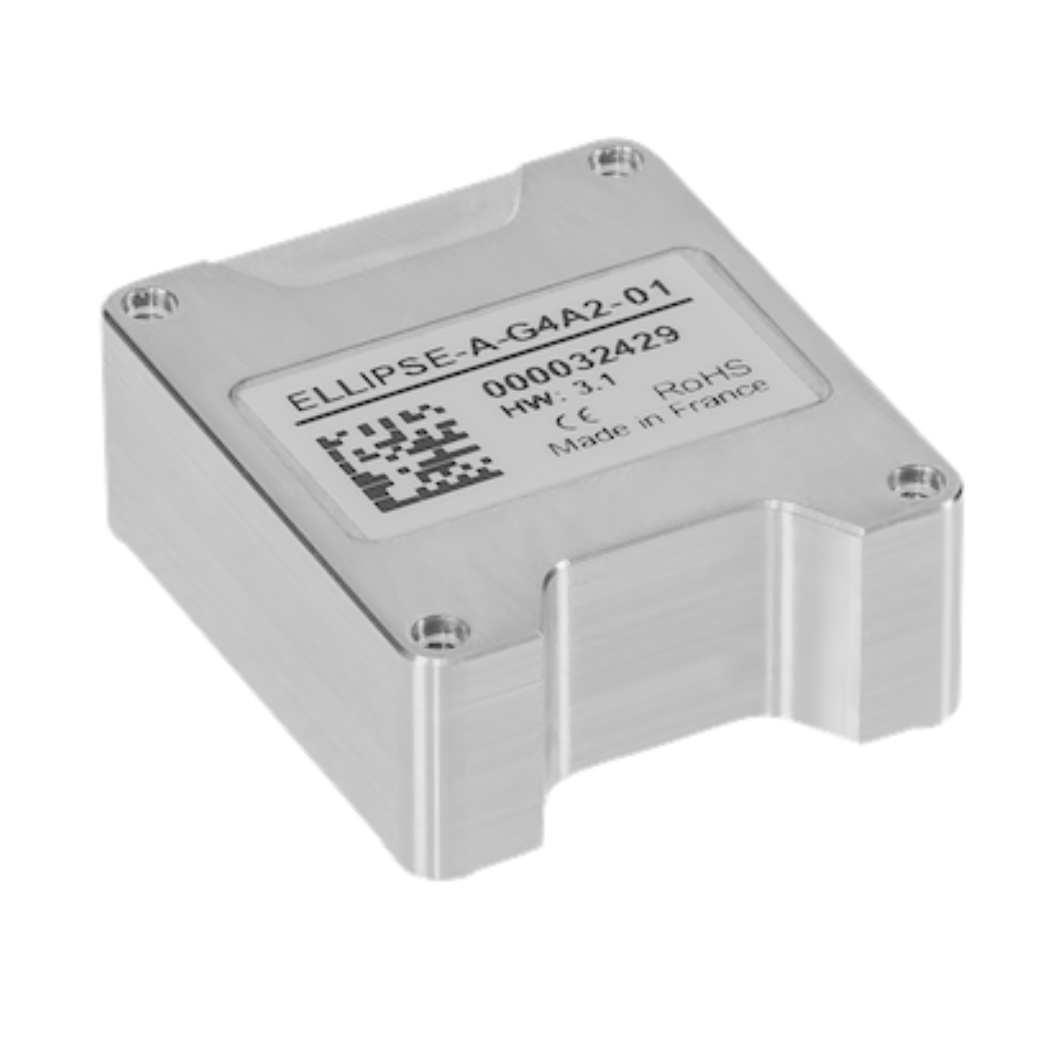
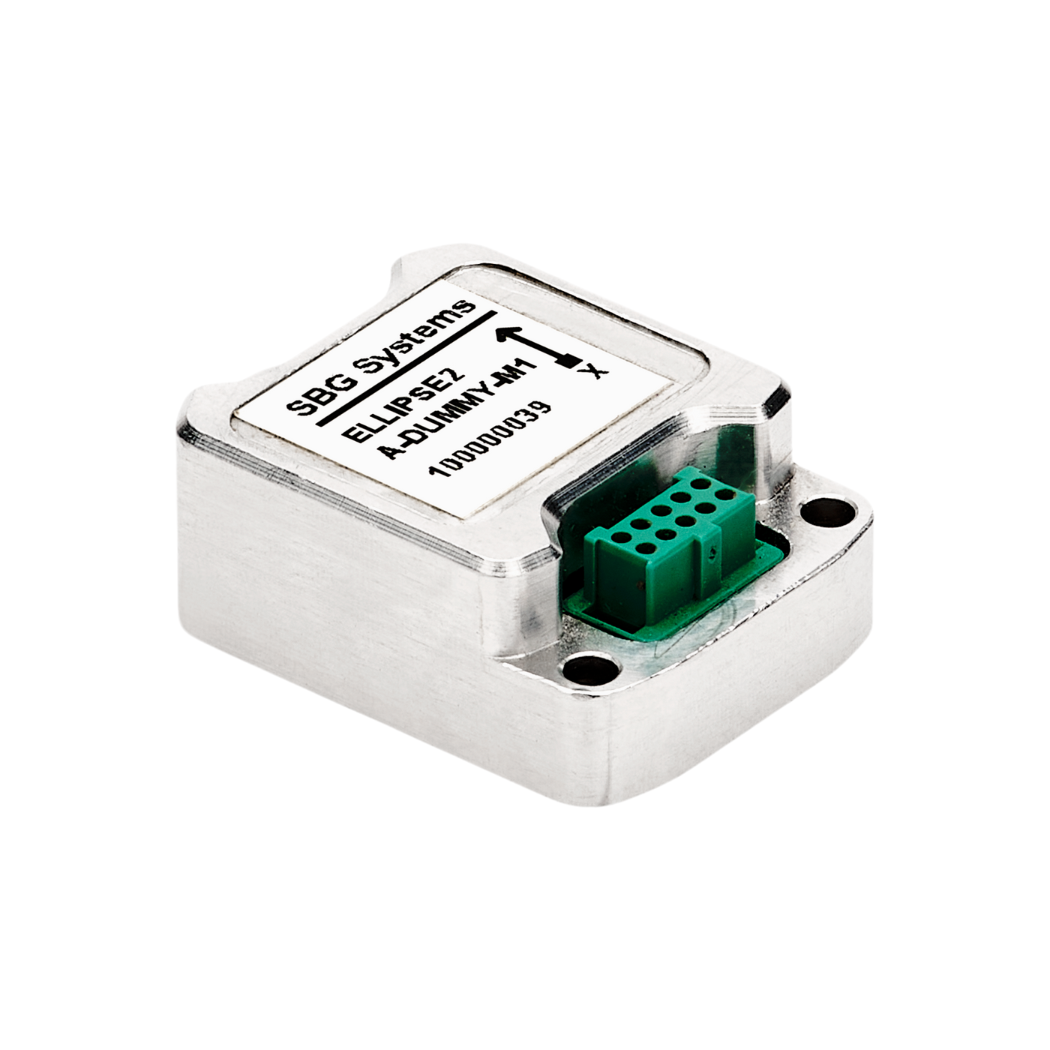
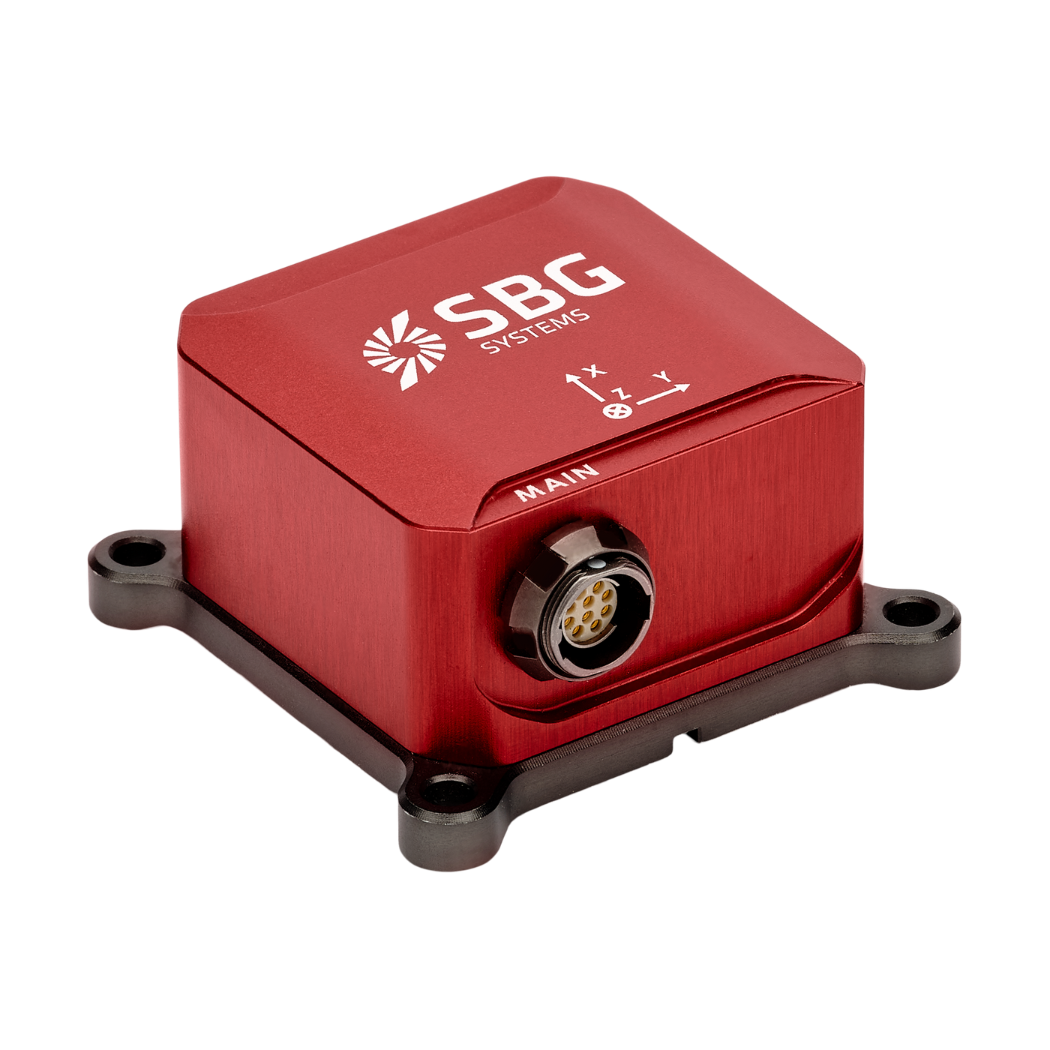
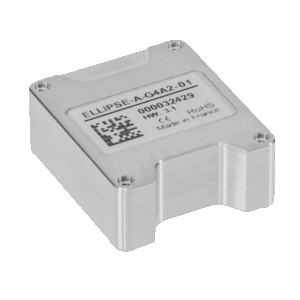
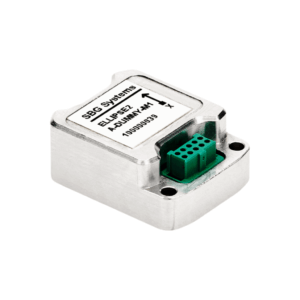
Lage- und Kursreferenzsystem (AHRS), das Ellipse Micro AHRS von SBG Systems.
Normen, Schnittstellen und Qualifizierungsaspekte
Die Integration von AHRS in der Schifffahrt kann verschiedene Kommunikationsstandards und Umgebungsanforderungen umfassen:
IEC 61162: Definiert digitale Schnittstellen für maritime Navigations- und Funkkommunikationsgeräte. IEC 61162-1 regelt die unidirektionale serielle Kommunikation von einem einzelnen Sender zu einem oder mehreren Empfängern.
NMEA 0183: Definiert die serielle Datenkommunikation und standardisierte Satzformate, die in der Schiffselektronik weit verbreitet sind.
NMEA 2000: Bietet eine auf dem Controller Area Network (CAN) basierende, bidirektionale Vernetzung für kompatible Schiffselektronik und unterstützt mehrere Sende- und Empfangsgeräte im selben Netzwerk.
Anforderungen an hydrografische Vermessungen: Die Genauigkeit, Zeitmessung, Ausrichtung und Unsicherheit des AHRS sind Teil der Gesamtmessunsicherheit, die im Rahmen der Anforderungen an hydrografische Vermessungen berücksichtigt wird, wie beispielsweise in den S-44-Standards für hydrografische Vermessungen der Internationalen Hydrografischen Organisation (IHO).
Umgebungsbedingungen: Betriebstemperatur, Vibrationen, Stöße, Luftfeuchtigkeit, Salzeinwirkung, Wassereintritt und hydrostatischer Druck können die Auswahl der Messgeräte beeinflussen.
EMV und elektrische Kompatibilität: Zu den Installationsfaktoren zählen elektromagnetische Verträglichkeit (EMV), Erdung, Netzqualität, Verkabelung sowie magnetische Störungen durch umgebende Schiffssysteme.
Die geforderte Kurs- und Lagegenauigkeit, die Aktualisierungsrate, die Latenz, die Gyro-Stabilität, das Initialisierungsverhalten, die Schnittstellenkompatibilität sowie die Kalibrierungsanforderungen beeinflussen ebenfalls die Integration des AHRS in eine Schiffsplattform.
Neueste Entwicklungen in der AHRS-Technologie
Mehrere Entwicklungen erweitern die Leistungsfähigkeit von AHRS-Systemen für den maritimen und Unterwasserbereich:
Verbesserte MEMS-Leistung: Fortschritte in den Bereichen Trägheitssensorik, Temperaturkompensation und Kalibrierung verbessern die Stabilität kompakter AHRS-Module.
Multisensor-Navigation: AHRS-Messungen können mit GNSS-, DVL-, akustischen, Druck-, Bildverarbeitungs- und anderen Navigationsdaten fusioniert werden.
GNSS-unabhängige Kursbestimmung: Gyrokompassmessungen und inertiale Verfahren mit höherer Stabilität können die Abhängigkeit vom magnetischen Kurs verringern und den Betrieb an Orten unterstützen, an denen keine Satellitensignale verfügbar sind, wobei jedoch weiterhin externe Hilfsdaten genutzt werden können, um kumulierte Inertialfehler zu begrenzen.
Integrierte Navigationsmodule: Die Verarbeitung von Lage, Kurs, Position und Navigation kann in kompakten Systemen kombiniert werden.
Kompakte Systeme für autonome Plattformen: Geringere Abmessungen, geringeres Gewicht und geringerer Energiebedarf ermöglichen den Einsatz kleinerer AUVs, ROVs, USVs und verteilter Meeresbeobachtungsplattformen.
Ausgefeiltere Sensorfusion: Verbesserte Schätzverfahren können AHRS-Systemen dabei helfen, Orientierungsinformationen aufrechtzuerhalten, wenn sich die Bewegungsbedingungen und externe Hilfsquellen ändern.
Diese Entwicklungen unterstützen den Einsatz von Lage- und Kursreferenzsystemen in integrierten Architekturen für die maritime Navigation, Autonomie, Vermessung und Meeresmessung.