Os Sistemas de Referência de Atitude e Rumo (AHRS) são sistemas de referência de orientação que calculam continuamente o rolamento, a inclinação e o rumo utilizando giroscópios, acelerómetros e fontes auxiliares, tais como magnetómetros ou GNSS. Os instrumentos AHRS marítimos apoiam a navegação, o controlo de veículos, os levantamentos hidrográficos, o alinhamento de sonares, a estabilização de cargas úteis e o posicionamento de sensores científicos.
Esta página apresenta fornecedores e fabricantes de AHRS que oferecem soluções para AUVs, ROVs, USVs, embarcações de superfície, bóias e observatórios oceânicos fixos.
Se você projeta, constrói ou fornece AHRS (Sistemas de Referência de Atitude e Rumo), Crie um perfil para mostrar as suas competências e entrar em contacto com visitantes que tenham uma necessidade real das suas soluções.
O Guia Completo sobre AHRS para AUVs, ROVs e Embarcações Marítimas
Visão geral por
William Mackenzie
Atualizado:
Introdução aos Sistemas de Referência de Atitude e Rumo
Um Sistema de Referência de Atitude e Rumo (AHRS) determina a orientação de uma plataforma marítima ou de um instrumento através do cálculo contínuo do rolamento, da inclinação e do rumo. Um sistema AHRS típico combina giroscópios e acelerómetros com magnetómetros, medições GNSS ou outras fontes auxiliares. Os algoritmos de fusão de sensores processam estas medições para manter uma estimativa de orientação estável à medida que a plataforma se desloca. O rumo indicado pode ser magnético ou verdadeiro, dependendo da referência de rumo, das fontes auxiliares e da configuração do sistema.
Os instrumentos AHRS marítimos fornecem dados de referência para navegação, controlo de veículos, levantamentos hidrográficos, alinhamento de sonares e posicionamento de sensores científicos. Podem ser integrados em embarcações de superfície, plataformas autónomas, veículos operados remotamente, bóias e outros sistemas oceanográficos. Ao contrário de uma Unidade de Medição Inercial (IMU) básica, uma unidade AHRS produz uma solução de atitude referenciada, em vez de se limitar a fornecer medições inerciais.
Principais tipos de instrumentos AHRS
AHRS baseados em MEMS
Os módulos AHRS baseados em MEMS utilizam giroscópios e acelerómetros de Sistemas Microeletromecânicos (MEMS) para proporcionar uma deteção de atitude compacta e com consumo de energia relativamente baixo. O seu tamanho reduzido torna-os adequados para Veículos Subaquáticos Autónomos (AUV), Veículos Operados à Distância (ROV), Veículos de Superfície Não Tripulados (USV), bóias e instrumentos científicos incorporados. O desempenho depende da qualidade dos sensores, da calibração, da compensação de temperatura, da dinâmica do veículo e das medições externas disponíveis para limitar os erros inerciais.
AHRS de fibra ótica
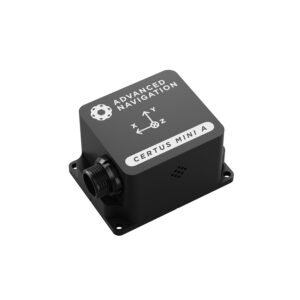
AHRS MEMS da Advanced Navigation.
Os instrumentos AHRS de fibra ótica utilizam giroscópios de fibra ótica para medir a rotação. Estes sensores podem oferecer maior estabilidade de desvio e menor deriva angular do que muitos dispositivos baseados em MEMS, tornando-os adequados para aplicações que exigem dados estáveis de atitude e rumo marítimos durante períodos mais longos ou em condições de funcionamento exigentes.
AHRS assistido por GNSS
Os sistemas AHRS assistidos por GNSS combinam medições inerciais com informações de velocidade, posição ou rumo derivadas de satélites. As configurações de antena dupla e de múltiplas antenas permitem determinar o rumo a partir da posição relativa da fase da portadora de antenas separadas, em vez de dependerem do campo magnético da Terra ou do movimento do veículo. Esta abordagem é particularmente útil para embarcações de superfície e plataformas de levantamento com disponibilidade consistente de GNSS e separação adequada entre as antenas.
AHRS sem magnetómetro
Os instrumentos AHRS sem magnetómetro utilizam referências de rumo alternativas, tais como o rumo GNSS, sensores inerciais com capacidade de giroscópio ou uma referência de rumo fornecida externamente. São úteis em situações em que motores elétricos, estruturas de aço, sistemas de alimentação ou equipamento nas proximidades possam perturbar as medições magnéticas. Isto pode ser particularmente importante em veículos marítimos compactos, onde a distância entre o sensor de rumo e potenciais fontes de interferência é limitada.
Funções essenciais do AHRS para plataformas marítimas
Navegação
Os dados de navegação do AHRS fornecem uma estimativa contínua da orientação da plataforma para sistemas de orientação e navegação. O rolamento, a inclinação e o rumo podem ser combinados com dados do GNSS, do Doppler Velocity Log (DVL), do posicionamento acústico, de medições de profundidade ou de outros dados de navegação para determinar a orientação de um veículo de superfície ou subaquático enquanto este segue a rota planeada.
Controlo de estabilidade
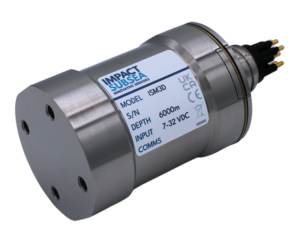
AHRS para ROV/AUV da Impact Subsea
Um AHRS fornece informação sobre a atitude aos sistemas de controlo do veículo responsáveis por manter um movimento estável. Em AUVs, ROVs e USVs, medições rápidas do rolamento e da inclinação permitem que os algoritmos de controlo respondam a perturbações causadas por correntes, ondas, forças de propulsão e manobras. O AHRS fornece os dados de medição, enquanto o controlador do veículo ordena a ação corretiva necessária.
Teleoperação
Os dados do AHRS do ROV podem melhorar a perceção da situação durante a teleoperação, fornecendo aos pilotos uma indicação contínua do rumo e da atitude do veículo. Isto torna-se especialmente útil em ambientes de baixa visibilidade, onde as pistas visuais são limitadas e quando um operador tem de manter uma orientação específica em relação a estruturas submarinas, condutas ou alvos científicos.
Manutenção do rumo
As informações sobre o rumo marítimo podem ser fornecidas ao piloto automático e aos sistemas de controlo autónomo para manter um rumo comandado. As medições de alta frequência do AHRS permitem que o sistema de controlo detete rapidamente alterações no rumo e compense as perturbações antes que se verifiquem desvios substanciais do rumo.
Estabilização de sensores e carga útil
Os dados de orientação podem ser utilizados para estabilizar câmaras, sistemas de sonar, antenas e outras cargas úteis direcionais. Ao medir o movimento da plataforma independentemente da carga útil, o AHRS ajuda os sistemas de estabilização a manter a direção de apontamento necessária enquanto uma embarcação ou veículo rola, inclina-se ou altera o rumo.
Compensação de movimento e georreferenciamento
As medições hidrográficas, acústicas e oceanográficas têm frequentemente de ser relacionadas com um sistema de coordenadas referenciado à Terra. Medições precisas da atitude permitem que o software de levantamento compense o movimento da embarcação e transforme as observações do referencial do sensor, passando pelo referencial da plataforma, para o referencial de navegação ou referenciado à Terra necessário. A sincronização temporal precisa, o alinhamento dos sensores e as compensações corretamente medidas da montagem e do braço de alavanca são fundamentais para este processo.
AHRS para plataformas de ciências marinhas e oceânicas
Veículos Subaquáticos Autónomos
Um AHRS para AUV fornece informações de rotação, inclinação e rumo para orientação, controlo, mapeamento e alinhamento da carga útil. Uma vez que os sinais GNSS não estão disponíveis enquanto o veículo se encontra submerso, um AUV pode combinar o seu AHRS com um DVL, um sensor de pressão, um sistema de posicionamento acústico ou um Sistema de Navegação Inercial (INS) mais abrangente, a fim de manter uma referência de navegação subaquática ao longo de toda a missão.
Veículos Operados à Distância
Um AHRS de um ROV apoia a pilotagem, o controlo de manutenção de posição, as operações do manipulador, a interpretação do sonar e a inspeção submarina. Um sensor de rumo submarino instalado diretamente no veículo requer também proteção adequada contra a pressão e integração com outros instrumentos de navegação utilizados para determinar a posição e o movimento do ROV.
Veículos de Superfície Não Tripulados
Um AHRS para USV fornece informações de atitude e rumo para navegação autónoma, direção, estabilização da carga útil e recolha de dados científicos. Os módulos AHRS compactos são especialmente valiosos em veículos mais pequenos com capacidade de carga útil e potência elétrica limitadas. O auxílio do GNSS pode fornecer uma referência adicional de rumo ou velocidade durante a operação à superfície.
Embarcações hidrográficas e de levantamento
O AHRS para embarcações de superfície fornece medições de rolamento, inclinação e rumo utilizadas para corrigir e georreferenciar observações de sonar. Erros na atitude, no alinhamento dos sensores, na sincronização, nos deslocamentos de montagem ou na configuração do sistema de referência podem repercutir-se nos resultados dos levantamentos, pelo que o desempenho do AHRS faz parte da incerteza global do sistema de medição hidrográfica.
Embarcações de Investigação Oceanográfica
Os navios de investigação podem distribuir dados de atitude e rumo marítimos para o sonar, equipamento de posicionamento acústico, antenas, sistemas de imagem e cargas úteis científicas. Carimbos de data e hora precisos e sistemas de coordenadas consistentes são importantes quando os dados de vários instrumentos têm de ser posteriormente combinados numa referência espacial comum.
Bóias e observatórios oceânicos fixos
As bóias e os observatórios fixos podem utilizar sensores AHRS para monitorizar a orientação dos instrumentos, o movimento induzido pelas ondas ou as alterações na atitude da plataforma. Um sensor de rumo à prova de água pode também fornecer informações direcionais para sensores acústicos, câmaras, sistemas de medição de correntes e outros instrumentos cuja saída dependa da sua orientação física.
Comparação com outros sensores inerciais
As tecnologias do Sistema de Referência de Atitude e Rumo (AHRS), da Unidade de Medição Inercial (IMU), da Unidade de Referência Vertical (VRU), da Unidade de Referência de Movimento (MRU) e do Sistema de Navegação Inercial (INS) sobrepõem-se, mas fornecem diferentes níveis de informação inercial, de movimento e de navegação.
Sistema
Detecção e processamento típicos
Saídas principais
AHRS
Núcleo de deteção da IMU com estimativa de atitude e referência de rumo
Rolagem, inclinação, rumo
IMU
Giroscópios e acelerómetros
Velocidade angular e força específica
VRU
Sensores inerciais com processamento de referência vertical
Rolagem e inclinação, com movimento vertical disponível em algumas implementações
MRU
Sensores inerciais com processamento de movimento marítimo
Dados de rolamento, inclinação, elevação e movimento
INS
IMU com estimativa de navegação
Atitude, velocidade e posição
A distinção entre os instrumentos AHRS, VRU, MRU e INS varia consoante as arquiteturas dos sistemas, especialmente nos casos em que os produtos fornecem resultados sobrepostos relativos ao movimento e à navegação. A sua classificação depende das medições geradas, do processamento efetuado, dos meios auxiliares externos utilizados e das capacidades de navegação disponibilizadas.
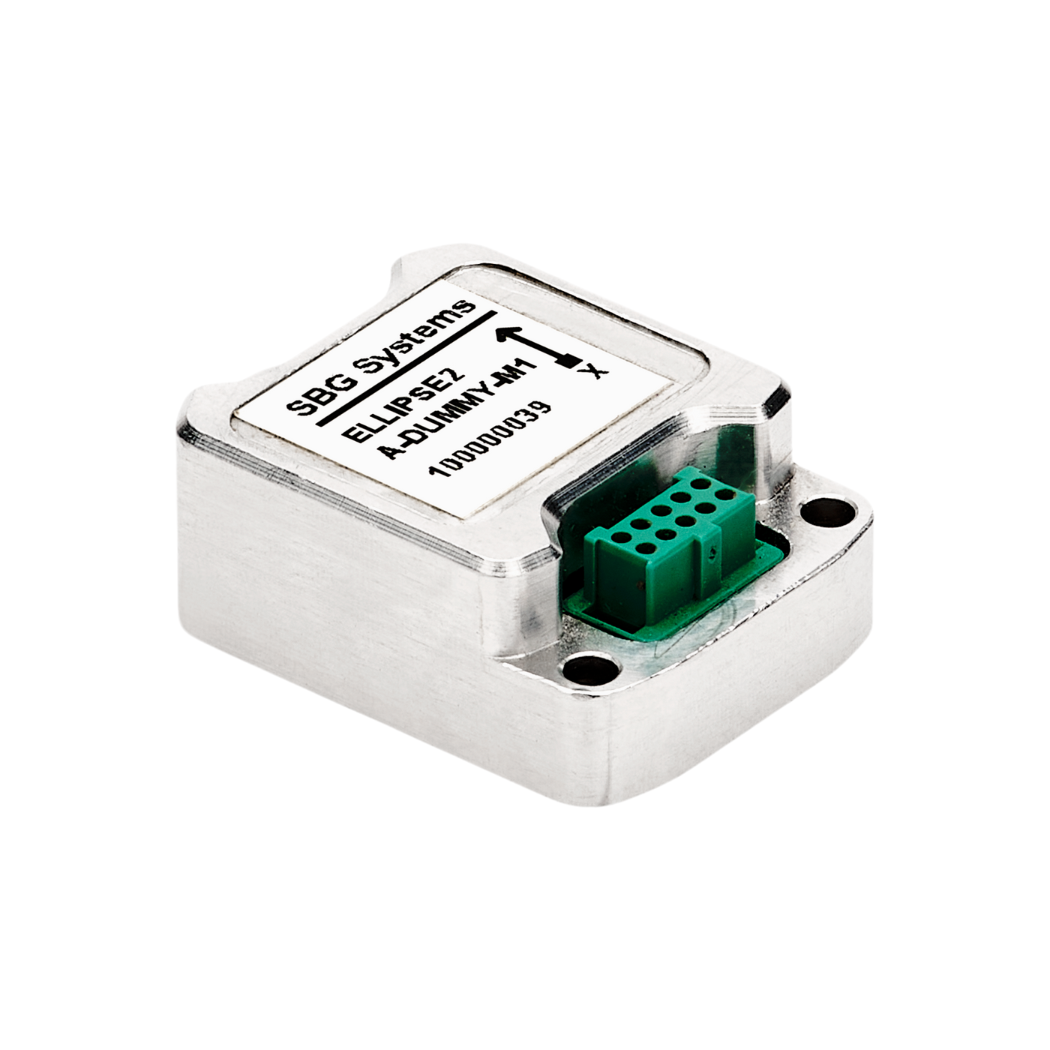
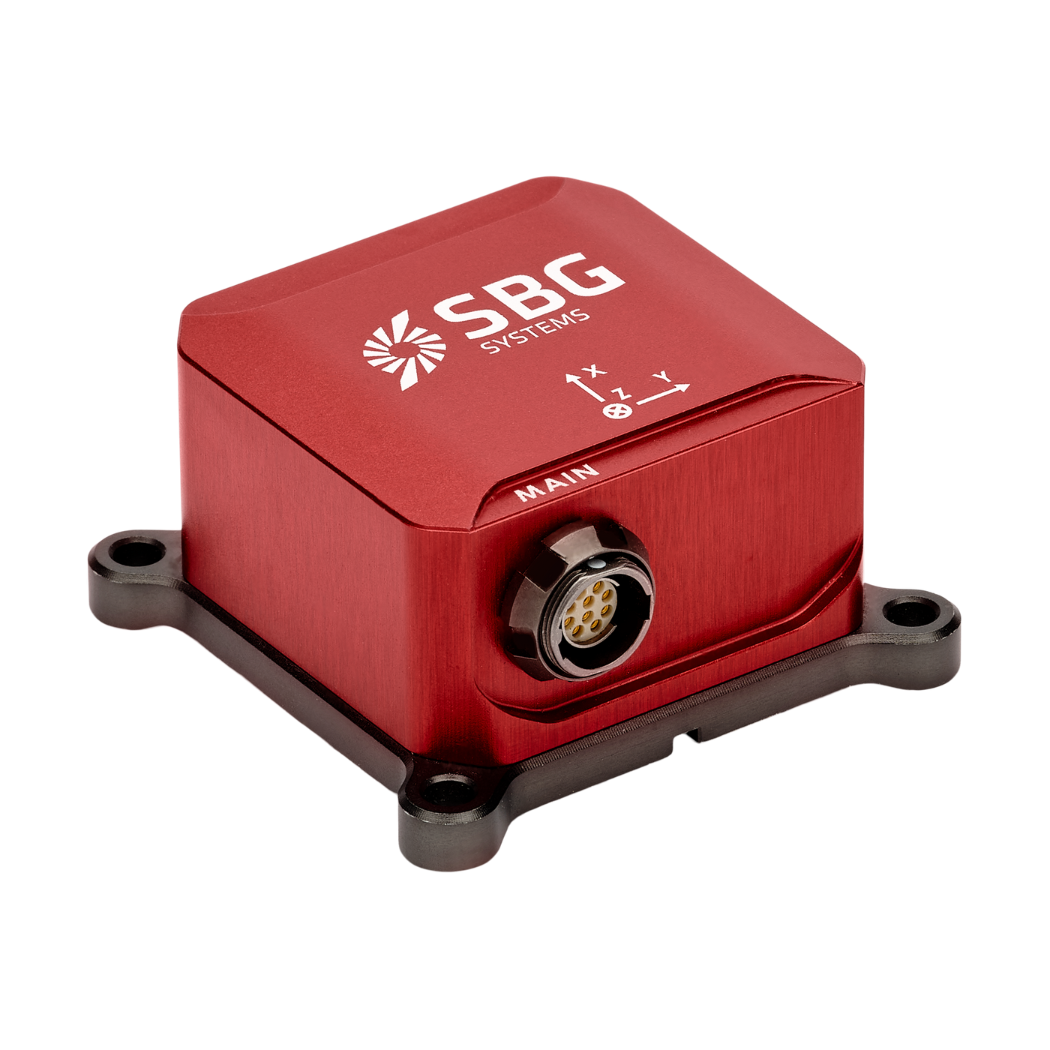
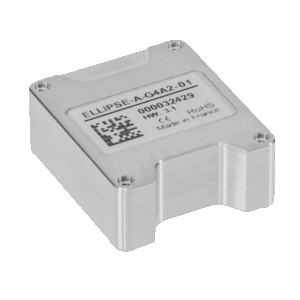
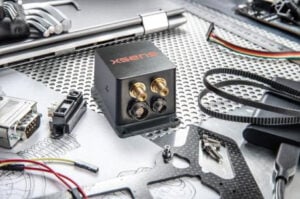
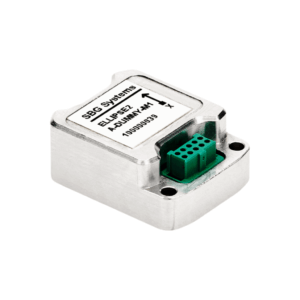
Sistema de referência de atitude e rumo (AHRS), o Ellipse Micro AHRS, da SBG Systems.
Normas, interfaces e considerações relativas à qualificação
A integração de AHRS marítimos pode envolver várias normas de comunicação e requisitos ambientais:
IEC 61162: Define interfaces digitais para equipamentos de navegação marítima e radiocomunicações. A norma IEC 61162-1 abrange a comunicação serial unidirecional de um único emissor para um ou mais recetores.
NMEA 0183: Define a comunicação de dados em série e formatos de frases padronizados amplamente utilizados por equipamentos eletrónicos marítimos.
NMEA 2000: Proporciona uma rede bidirecional baseada na Controller Area Network (CAN) para equipamentos eletrónicos marítimos compatíveis e suporta múltiplos dispositivos de transmissão e receção na mesma rede.
Requisitos de levantamento hidrográfico: A precisão, a sincronização, o alinhamento e a incerteza do AHRS fazem parte da incerteza global de medição considerada no âmbito dos requisitos de levantamento hidrográfico, tais como as Normas S-44 para Levantamentos Hidrográficos da Organização Hidrográfica Internacional (IHO).
Qualificação ambiental: A temperatura de funcionamento, a vibração, os choques, a humidade, a exposição ao sal, a infiltração de água e a pressão hidrostática podem todos afetar a seleção do instrumento.
Compatibilidade eletromagnética (EMC) e compatibilidade elétrica: Os fatores de instalação incluem a compatibilidade eletromagnética (EMC), a ligação à terra, a qualidade da alimentação, o cabeamento e as perturbações magnéticas provenientes dos sistemas circundantes da embarcação.
A precisão exigida em termos de rumo e atitude, a taxa de atualização, a latência, a estabilidade do giroscópio, o comportamento de inicialização, a compatibilidade de interfaces e os requisitos de calibração também afetam a integração do AHRS numa plataforma marítima.
Desenvolvimentos emergentes na tecnologia AHRS
Vários desenvolvimentos estão a ampliar as capacidades dos sistemas AHRS marítimos e submarinos:
Melhoria do desempenho dos MEMS: Os avanços na deteção inercial, na compensação de temperatura e na calibração estão a melhorar a estabilidade proporcionada pelos módulos AHRS compactos.
Navegação multissensor: as medições do AHRS podem ser combinadas com dados de GNSS, DVL, acústicos, de pressão, de visão e outros dados de navegação.
Rumo independente do GNSS: A gironavigação e as técnicas inerciais de maior estabilidade podem reduzir a dependência do rumo magnético e permitir a operação em locais onde os sinais de satélite não estão disponíveis, embora ainda seja possível recorrer a sistemas auxiliares externos para limitar os erros inerciais acumulados.
Módulos de navegação integrados: O processamento da atitude, rumo, posicionamento e navegação pode ser combinado em sistemas compactos.
Sistemas compactos para plataformas autónomas: A redução do tamanho, do peso e dos requisitos de potência permite a utilização de AUVs, ROVs, USVs e plataformas de deteção oceânica distribuídas de menor dimensão.
Fusão de sensores mais sofisticada: Técnicas de estimativa melhoradas podem ajudar os sistemas AHRS a manter a informação de orientação à medida que as condições de movimento e as fontes de auxílio externas se alteram.
Estes desenvolvimentos apoiam a utilização de sistemas de referência de atitude e rumo no âmbito de arquiteturas integradas de navegação marítima, autonomia, levantamento e medição oceânica.