Les systèmes de référence d'attitude et de cap (AHRS) sont des systèmes de référence d'orientation qui calculent en continu le roulis, le tangage et le cap à l'aide de gyroscopes, d'accéléromètres et de sources auxiliaires telles que des magnétomètres ou le GNSS. Les instruments AHRS maritimes sont utilisés pour la navigation, le contrôle des engins, les levés hydrographiques, l'alignement des sonars, la stabilisation des charges utiles et le positionnement des capteurs scientifiques.
Cette page présente les fournisseurs et fabricants d'AHRS proposant des solutions pour les AUV, les ROV, les USV, les navires de surface, les bouées et les observatoires océaniques fixes.
Si vous concevez, construisez ou fournissez AHRS (systèmes de référence d’attitude et de cap), Créez un profil pour mettre en avant vos compétences et entrer en contact avec des visiteurs qui recherchent activement vos solutions.
Le guide complet sur les systèmes AHRS pour les AUV, les ROV et les navires
Vue d'ensemble par
William Mackenzie
Mise à jour:
Introduction aux systèmes de référence d’attitude et de cap
Un système de référence d’attitude et de cap (AHRS) détermine l’orientation d’une plate-forme maritime ou d’un instrument en calculant en continu le roulis, le tangage et le cap. Un système AHRS classique associe des gyroscopes et des accéléromètres à des magnétomètres, à des mesures GNSS ou à d’autres sources auxiliaires. Des algorithmes de fusion de capteurs traitent ces mesures afin de maintenir une estimation stable de l’orientation lorsque la plate-forme se déplace. Le cap indiqué peut être magnétique ou vrai, selon la référence de cap, les sources auxiliaires et la configuration du système.
Les instruments AHRS maritimes fournissent des données de référence pour la navigation, le contrôle des véhicules, les levés hydrographiques, l’alignement des sonars et le positionnement des capteurs scientifiques. Ils peuvent être intégrés à des navires de surface, des plateformes autonomes, des véhicules télécommandés, des bouées et d’autres systèmes océanographiques. Contrairement à une unité de mesure inertielle (IMU) de base, une unité AHRS produit une solution d’attitude référencée plutôt que de se contenter de fournir des mesures inertielles.
Principaux types d’instruments AHRS
AHRS à base de MEMS
Les modules AHRS MEMS utilisent des gyroscopes et des accéléromètres issus des systèmes microélectromécaniques (MEMS) pour offrir une détection d’attitude compacte et relativement peu gourmande en énergie. Leur petite taille les rend adaptés aux véhicules sous-marins autonomes (AUV), aux véhicules télécommandés (ROV), aux véhicules de surface sans pilote (USV), aux bouées et aux instruments scientifiques embarqués. Leurs performances dépendent de la qualité des capteurs, de leur étalonnage, de la compensation thermique, de la dynamique du véhicule et des mesures externes disponibles pour limiter les erreurs d’inertie.
AHRS à fibre optique
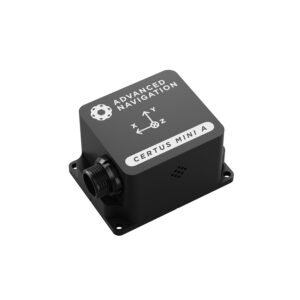
AHRS MEMS d’Advanced Navigation.
Les instruments AHRS à fibre optique utilisent des gyroscopes à fibre optique pour mesurer la rotation. Ces capteurs peuvent offrir une plus grande stabilité de biais et une dérive angulaire plus faible que de nombreux dispositifs basés sur la technologie MEMS, ce qui les rend adaptés aux applications nécessitant des données stables d’assiette et de cap en milieu marin sur de longues périodes ou dans des conditions d’exploitation exigeantes.
AHRS assisté par GNSS
Les systèmes AHRS assistés par GNSS combinent des mesures inertentielles avec des informations de vitesse, de position ou de cap issues des satellites. Les configurations à double antenne et à antennes multiples permettent de déterminer le cap à partir de la position relative de la phase de la porteuse entre des antennes espacées, plutôt que de s’appuyer sur le champ magnétique terrestre ou le mouvement du véhicule. Cette approche est particulièrement utile pour les navires de surface et les plates-formes de levés bénéficiant d’une disponibilité constante du GNSS et d’un espacement approprié entre les antennes.
AHRS sans magnétomètre
Les instruments AHRS sans magnétomètre utilisent d’autres références de cap, telles que le cap GNSS, des capteurs inertiels dotés d’une fonction de gyromètre ou une référence de cap fournie par une source externe. Ils s’avèrent utiles lorsque des moteurs électriques, des structures en acier, des systèmes d’alimentation ou des équipements à proximité sont susceptibles de perturber les mesures magnétiques. Cela peut s’avérer particulièrement important sur les véhicules maritimes compacts où l’espacement entre le capteur de cap et les sources d’interférences potentielles est limité.
Fonctions essentielles de l’AHRS pour les plates-formes maritimes
Navigation
Les données de navigation fournies par l’AHRS offrent une estimation continue de l’orientation de la plate-forme pour les systèmes de guidage et de navigation. Le roulis, le tangage et le cap peuvent être combinés avec les données GNSS, le log de vitesse Doppler (DVL), le positionnement acoustique, les mesures de profondeur ou d’autres données de navigation afin de déterminer l’orientation d’un véhicule de surface ou sous-marin tout en suivant sa route prévue.
Contrôle de la stabilité
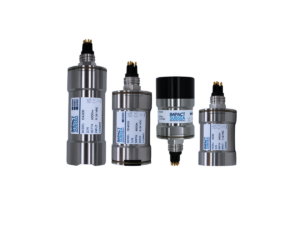
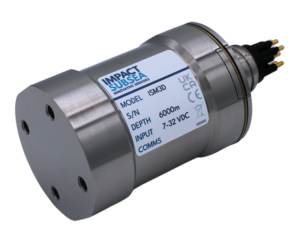
AHRS pour ROV/AUV d’Impact Subsea
Un AHRS fournit des informations sur l’attitude aux systèmes de contrôle du véhicule chargés de maintenir un mouvement stable. Sur les AUV, les ROV et les USV, des mesures rapides du roulis et du tangage permettent aux algorithmes de contrôle de réagir aux perturbations causées par les courants, les vagues, les forces de propulsion et les manœuvres. L’AHRS fournit les données de mesure, tandis que le contrôleur du véhicule commande l’action corrective requise.
Téléopération
Les données de l’AHRS d’un ROV peuvent améliorer la connaissance de la situation pendant la téléopération en fournissant aux pilotes une indication continue du cap et de l’assiette du véhicule. Cela s’avère particulièrement utile dans les environnements à faible visibilité où les repères visuels sont limités et lorsqu’un opérateur doit maintenir une orientation spécifique par rapport à des structures sous-marines, des conduites ou des cibles scientifiques.
Maintien du cap
Les informations de cap maritime peuvent être transmises au pilote automatique et aux systèmes de contrôle autonomes afin de maintenir un cap défini. Les mesures à haute fréquence de l’AHRS permettent au système de contrôle de détecter rapidement les changements de cap et de compenser les perturbations avant que des écarts de cap importants ne se produisent.
Stabilisation des capteurs et des charges utiles
Les données d’orientation peuvent être utilisées pour stabiliser des caméras, des systèmes sonar, des antennes et d’autres charges utiles directionnelles. En mesurant les mouvements de la plate-forme indépendamment de la charge utile, l’AHRS aide les systèmes de stabilisation à maintenir la direction de pointage requise tandis qu’un navire ou un véhicule roule, tangue ou change de cap.
Compensation des mouvements et géoréférencement
Les mesures hydrographiques, acoustiques et océanographiques doivent souvent être rapportées à un système de coordonnées référencé par rapport à la Terre. Des mesures précises de l’attitude permettent au logiciel de levé de compenser les mouvements du navire et de transformer les observations, du référentiel du capteur en passant par celui de la plate-forme, vers le référentiel de navigation requis ou le référentiel terrestre. Une synchronisation temporelle précise, l’alignement des capteurs, ainsi que des décalages de montage et de bras de levier correctement mesurés sont essentiels à ce processus.
AHRS pour les plateformes de sciences marines et océanographiques
Véhicules sous-marins autonomes
Un AHRS destiné à un AUV fournit des informations de roulis, de tangage et de cap pour le guidage, le contrôle, la cartographie et l’alignement de la charge utile. Les signaux GNSS n’étant pas disponibles en immersion, un AUV peut associer son AHRS à un DVL, à un capteur de pression, à un système de positionnement acoustique ou à un système de navigation inertielle (INS) plus complet afin de conserver une référence de navigation sous-marine tout au long de la mission.
Véhicules télécommandés
Le système AHRS d’un ROV facilite le pilotage, le maintien de position, les opérations du manipulateur, l’interprétation des données sonar et l’inspection sous-marine. Un capteur de cap sous-marin installé directement sur le véhicule nécessite également une protection appropriée contre la pression et une intégration avec d’autres instruments de navigation utilisés pour déterminer la position et les mouvements du ROV.
Véhicules de surface sans pilote
Un AHRS pour USV fournit des informations d’assiette et de cap pour la navigation autonome, le pilotage, la stabilisation de la charge utile et la collecte de données scientifiques. Les modules AHRS compacts sont particulièrement utiles sur les petits véhicules dont la capacité de charge utile et l’alimentation électrique sont limitées. L’aide GNSS peut fournir une référence supplémentaire de cap ou de vitesse lors des opérations en surface.
Navires hydrographiques et de levés
Les systèmes AHRS destinés aux navires de surface fournissent des mesures de roulis, de tangage et de cap utilisées pour corriger et géoréférencer les observations sonar. Les erreurs liées à l’assiette, à l’alignement des capteurs, à la synchronisation, aux décalages de montage ou à la configuration du référentiel peuvent se répercuter sur les résultats des levés ; les performances de l’AHRS font donc partie intégrante de l’incertitude globale du système de mesure hydrographique.
Navires de recherche océanographique
Les navires de recherche peuvent transmettre des données d’attitude et de cap marines au sonar, aux équipements de positionnement acoustique, aux antennes, aux systèmes d’imagerie et aux charges utiles scientifiques. Des horodatages précis et des référentiels de coordonnées cohérents sont essentiels lorsque les données provenant de plusieurs instruments doivent ensuite être combinées au sein d’une référence spatiale commune.
Bouées et observatoires océaniques fixes
Les bouées et les observatoires océaniques fixes peuvent utiliser des capteurs AHRS pour surveiller l’orientation des instruments, les mouvements induits par les vagues ou les variations d’assiette de la plate-forme. Un capteur de cap étanche peut également fournir des informations directionnelles aux capteurs acoustiques, aux caméras, aux systèmes de mesure des courants et à d’autres instruments dont la sortie dépend de leur orientation physique.
Comparaison avec d’autres capteurs inertiels
Les technologies du système de référence d’attitude et de cap (AHRS), de l’unité de mesure inertielle (IMU), de l’unité de référence verticale (VRU), de l’unité de référence de mouvement (MRU) et du système de navigation inertielle (INS) se recoupent, mais elles fournissent différents niveaux d’informations inertielles, de mouvement et de navigation.
Système
Détection et traitement typiques
Sorties principales
AHRS
Noyau de détection de l’IMU avec estimation de l’attitude et référence de cap
Roulis, tangage, cap
IMU
Gyroscopes et accéléromètres
Vitesse angulaire et force spécifique
VRU
Capteurs inertiels avec traitement à référence verticale
Roulis et tangage, avec le roulis vertical disponible dans certaines implémentations
MRU
Capteurs inertiels avec traitement des mouvements maritimes
Données de roulis, de tangage, de soulèvement et de mouvement
INS
IMU avec estimation de navigation
Attitude, vitesse et position
La distinction entre les instruments AHRS, VRU, MRU et INS varie selon les architectures de système, en particulier lorsque les produits fournissent des sorties de mouvement et de navigation qui se recoupent. Leur classification dépend des mesures générées, du traitement effectué, des aides externes utilisées et des capacités de navigation fournies.
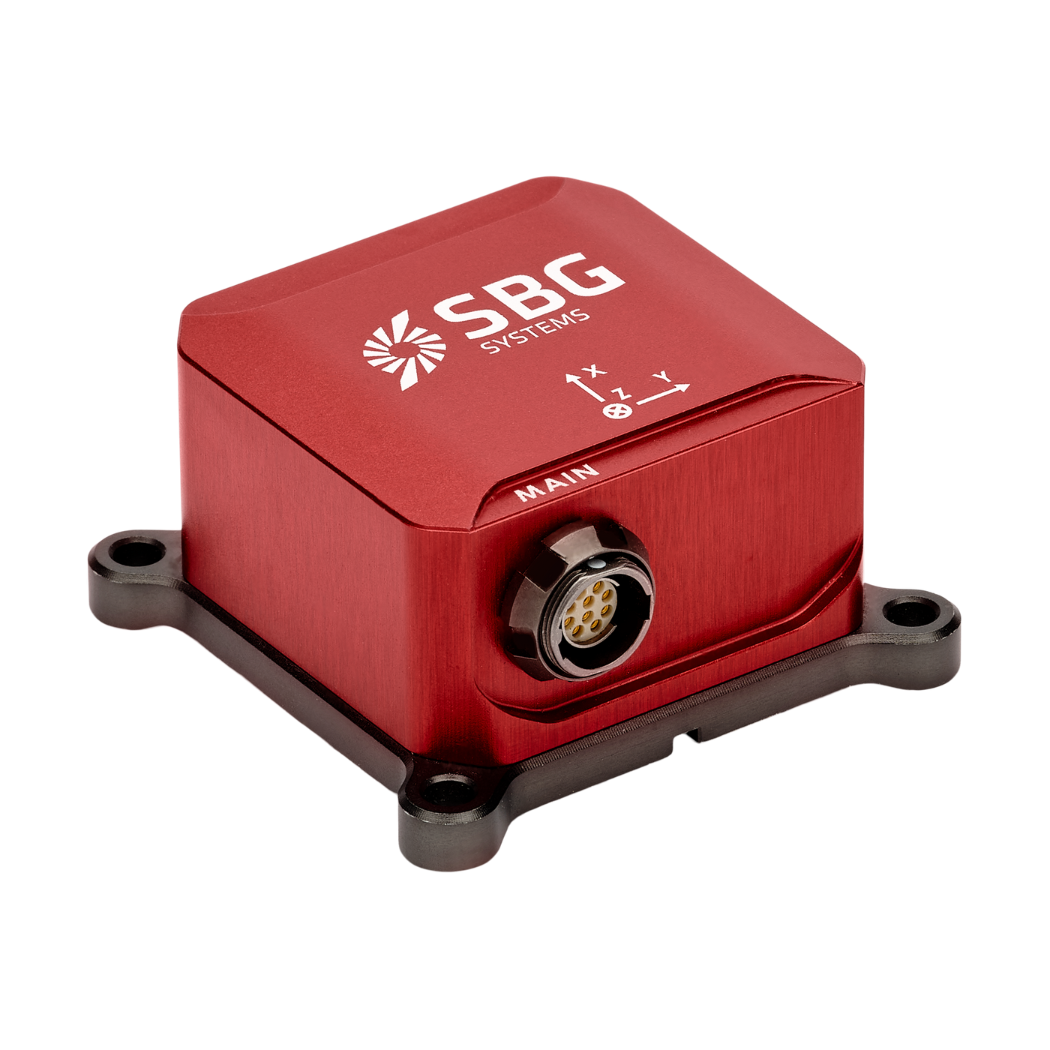
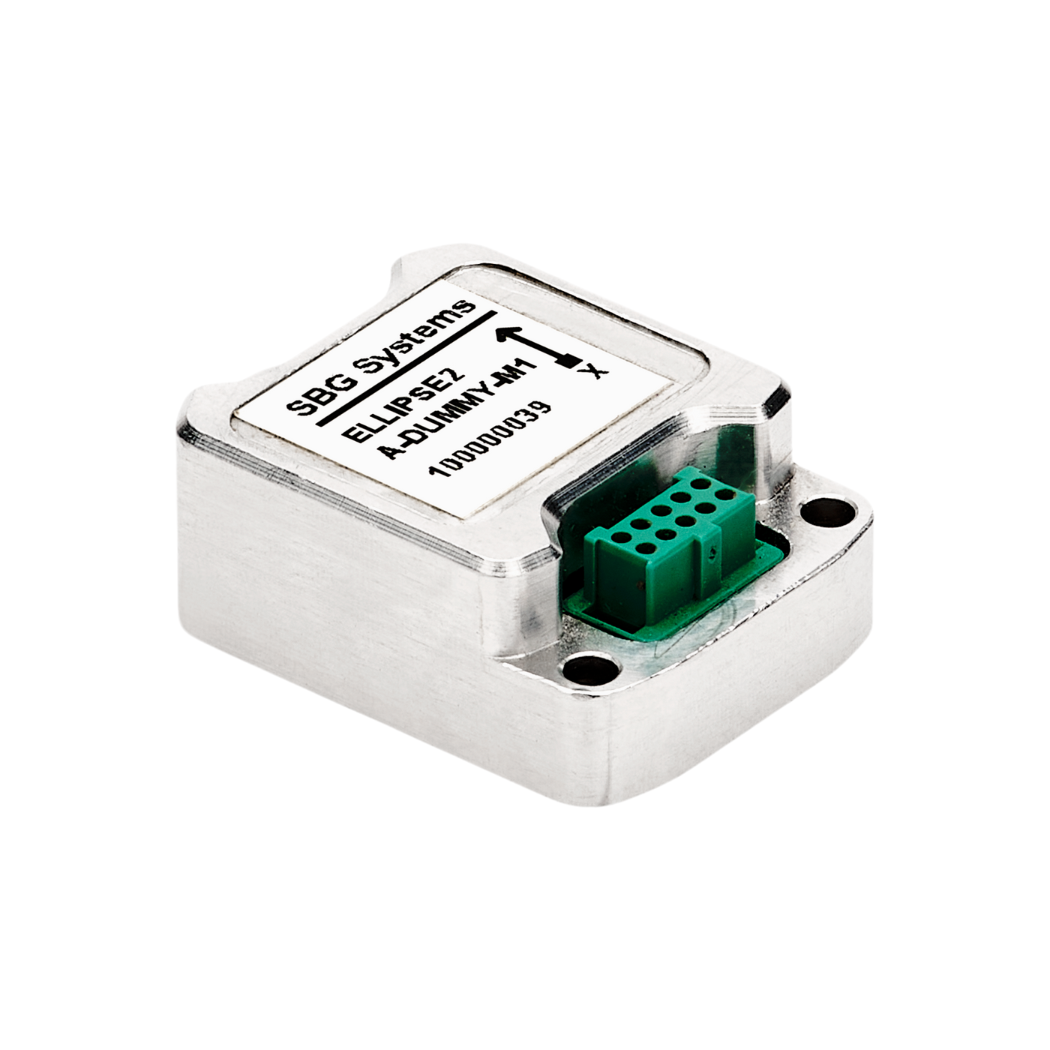
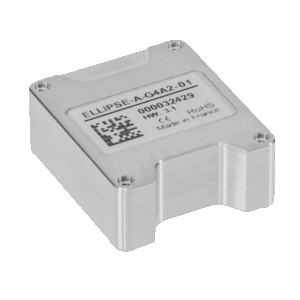
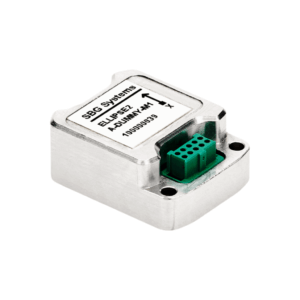
Système de référence d’attitude et de cap (AHRS), l’Ellipse Micro AHRS, de SBG Systems.
Normes, interfaces et considérations relatives à la qualification
L’intégration d’un AHRS maritime peut impliquer plusieurs normes de communication et exigences environnementales :
IEC 61162 : définit les interfaces numériques pour les équipements de navigation maritime et de radiocommunication. La norme IEC 61162-1 couvre la communication série unidirectionnelle d’un émetteur unique vers un ou plusieurs récepteurs.
NMEA 0183 : définit la communication de données en série et les formats de phrases normalisés largement utilisés par les équipements électroniques maritimes.
NMEA 2000 : Fournit une mise en réseau bidirectionnelle basée sur le Controller Area Network (CAN) pour les équipements électroniques maritimes compatibles et prend en charge plusieurs appareils émetteurs et récepteurs sur un même réseau.
Exigences en matière de levés hydrographiques : la précision, la synchronisation, l’alignement et l’incertitude de l’AHRS font partie de l’incertitude de mesure globale prise en compte dans le cadre des exigences relatives aux levés hydrographiques, telles que les normes S-44 de l’Organisation hydrographique internationale (OHI) pour les levés hydrographiques.
Qualification environnementale : la température de fonctionnement, les vibrations, les chocs, l’humidité, l’exposition au sel, les infiltrations d’eau et la pression hydrostatique peuvent tous influencer le choix des instruments.
Compatibilité électromagnétique (CEM) et compatibilité électrique : les facteurs liés à l’installation comprennent la compatibilité électromagnétique (CEM), la mise à la terre, la qualité de l’alimentation électrique, le câblage et les perturbations magnétiques provenant des systèmes environnants du navire.
La précision requise en matière de cap et d’attitude, la fréquence de mise à jour, la latence, la stabilité des gyroscopes, le comportement à l’initialisation, la compatibilité des interfaces et les exigences d’étalonnage influent également sur l’intégration d’un AHRS au sein d’une plateforme maritime.
Évolutions récentes de la technologie AHRS
Plusieurs avancées élargissent les capacités des systèmes AHRS maritimes et sous-marins :
Amélioration des performances des MEMS : les progrès réalisés en matière de détection inertielle, de compensation de température et d’étalonnage améliorent la stabilité offerte par les modules AHRS compacts.
Navigation multicapteurs : les mesures de l’AHRS peuvent être fusionnées avec des données GNSS, DVL, acoustiques, de pression, de vision et d’autres données de navigation.
Cap indépendant du GNSS : le gyrocompas et les techniques inertielles à haute stabilité permettent de réduire la dépendance vis-à-vis du cap magnétique et de garantir le fonctionnement en l’absence de signaux satellites, bien qu’une aide externe puisse encore être utilisée pour limiter les erreurs inertielles cumulées.
Modules de navigation intégrés : le traitement de l’attitude, du cap, du positionnement et de la navigation peut être regroupé au sein de systèmes compacts.
Systèmes compacts pour les plateformes autonomes : la réduction de la taille, du poids et de la consommation énergétique permet de développer des AUV, des ROV, des USV et des plateformes de télédétection océanique distribuées de plus petite taille.
Fusion de capteurs plus sophistiquée : des techniques d’estimation améliorées peuvent aider les systèmes AHRS à conserver les informations d’orientation lorsque les conditions de mouvement et les sources d’aide externes changent.
Ces avancées favorisent l’utilisation de systèmes de référence d’attitude et de cap au sein d’architectures intégrées de navigation maritime, d’autonomie, de levés et de mesures océaniques.