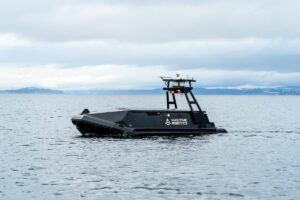
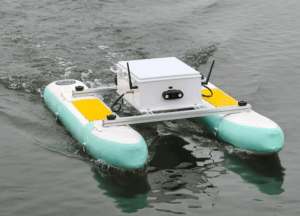
Autonome Meeres-Systeme (AMS) sind robotergesteuerte Oberflächen- und Unterwasserplattformen, die integrierte Navigations-, Sensor-, Steuerungs-, Kommunikations- und Bordrechnertechnologien nutzen, um Aufgaben zu erfüllen, bei denen die Notwendigkeit einer ständigen menschlichen Steuerung verringert ist. Zu den autonomen Meeres-Systemen zählen AUVs, ASVs, Unterwassergleiter, Profilierungsplattformen sowie größere autonome Schiffe.
Auf dieser Seite werden Hersteller von autonomen Schiffen und maritimen Systemen vorgestellt, die für die ozeanografische Forschung, die Inspektion von Infrastruktur, die Umweltüberwachung und die maritime Sicherheit eingesetzt werden.
Wenn Sie entwerfen, bauen oder liefern Autonome Meeres-Systeme, Erstellen Sie ein Profil, um Ihre Kompetenzen zu präsentieren und mit Besuchern in Kontakt zu treten, die einen konkreten Bedarf an Ihren Lösungen haben.
Überblick über autonome Meeresfahrzeuge: AUV, ASV und autonome Gleiter
Übersicht von
William Mackenzie
Aktualisiert:
Einführung in autonome Meeres-Systeme (AMS)
Autonome Meeres-Systeme (AMS) sind Roboterplattformen, die für den Einsatz auf oder unter der Meeresoberfläche konzipiert sind und nur in geringem Maße auf eine kontinuierliche menschliche Steuerung angewiesen sind. Sie kombinieren Navigation, Steuerung, Kommunikation, Sensorik und Bordrechner, um Aufgaben zu erfüllen, die von wissenschaftlichen Beobachtungen und hydrografischen Vermessungen bis hin zur Inspektion von Infrastruktur und zur Umweltüberwachung reichen.
Moderne autonome Meeresfahrzeuge umfassen Fahrzeuge sehr unterschiedlicher Größe, Ausdauer und Betriebskonzepte. Einige folgen vordefinierten Routen, während fortgeschrittenere autonome Meeresfahrzeuge Sensordaten auswerten, ihr Missionsverhalten anpassen und auf sich ändernde Umwelt- oder Betriebsbedingungen reagieren können. Der Grad der Autonomie variiert erheblich, und viele Systeme behalten ein gewisses Maß an Fernüberwachung oder Eingriffen durch den Bediener bei.
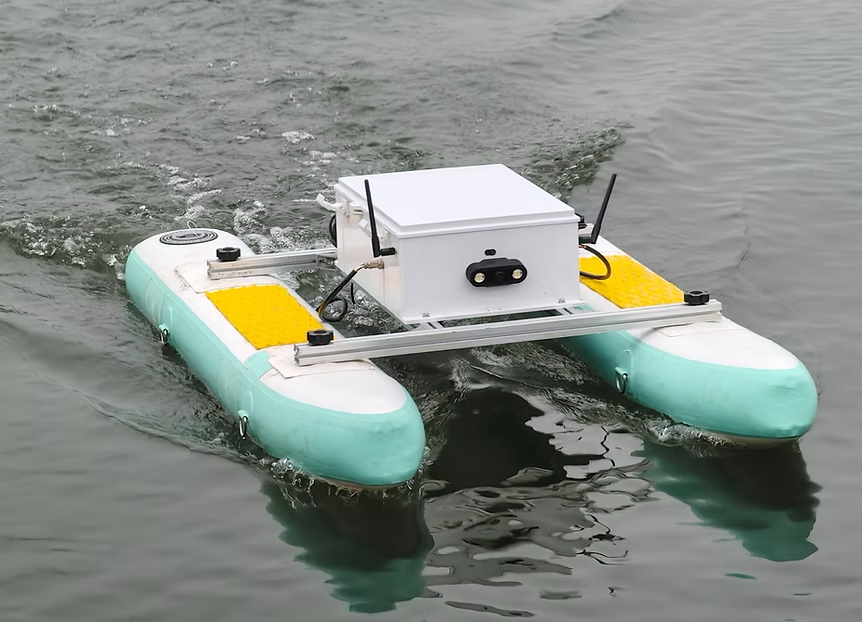
Autonomes Wasserfahrzeug, das DataXplorer™ USV von Open Ocean Robotics.
Arten autonomer maritimer Systeme
Autonome Unterwasserfahrzeuge (AUVs)
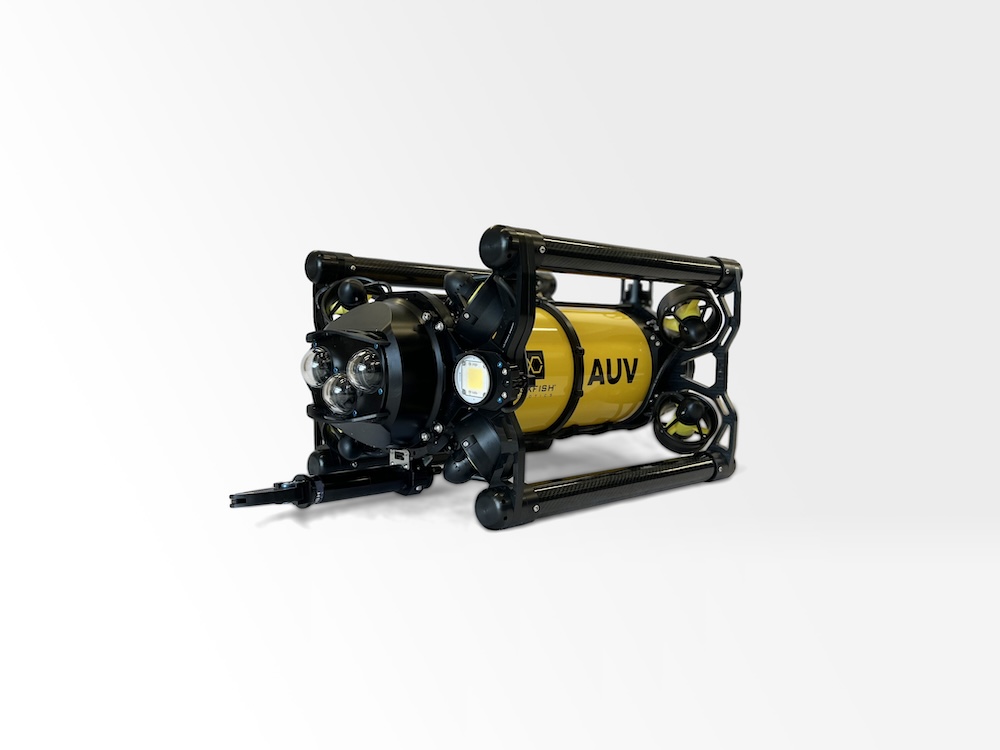
Autonome Unterwasserfahrzeuge (AUVs) sind kabelgebundene unbemannte Unterwasserfahrzeuge (UUVs), die sich unter der Wasseroberfläche mithilfe von Bordsteuerung, Trägheitsnavigation, akustischer Ortung und anderen Ortungssystemen fortbewegen. AUVs eignen sich in hohem Maße für die Kartierung des Meeresbodens, wissenschaftliche Probenahmen, geophysikalische Vermessungen, die Inspektion von Infrastruktur sowie andere Einsätze, bei denen eine dauerhafte kabelgebundene Steuerung die Reichweite oder Manövrierfähigkeit einschränken würde.
Autonome Oberflächenfahrzeuge (ASVs)
Autonome Oberflächenfahrzeuge (ASVs) bewegen sich auf der Wasseroberfläche mithilfe von Antriebs-, Steuerungs-, Navigations-, Situationserkennungs- und Kollisionsvermeidungstechnologien. ASVs können hydrografische Vermessungen, Umweltüberwachung, Offshore-Inspektionen, Kommunikationsrelais und andere Einsätze unterstützen und gleichzeitig den Einsatz von Personal an Bord kleinerer Vermessungsboote reduzieren. Je nach ihrem Autonomiegrad können sie bestimmte Aufgaben selbstständig ausführen oder unter Fernüberwachung bleiben.
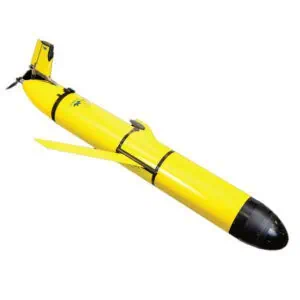
Autonome Unterwassergleiter
Unterwassergleiter bewegen sich durch Veränderung des Auftriebs und wandeln vertikale Bewegungen mithilfe hydrodynamischer Flügel in Vorwärtsbewegung um. Dank ihres energiesparenden Antriebs eignen sie sich besonders gut für lang andauernde ozeanografische Einsätze, bei denen Temperatur, Salzgehalt, gelöster Sauerstoff, Fluoreszenz und andere Messungen in der Wassersäule durchgeführt werden.
Autonome Schiffe und Wasserfahrzeuge
Größere autonome Wasserfahrzeuge setzen autonome Schiffstechnologie für kommerzielle, Forschungs-, Offshore- oder Logistikoperationen ein. Je nach Anwendungsbereich kann die autonome Schiffstechnologie die Routenplanung, die Maschinenüberwachung, die Lageerfassung, die Kollisionsvermeidung und die Fernüberwachung unterstützen. Autonome Überwasserschiffe können auf verschiedenen Autonomieebenen operieren, anstatt in jeder Situation ohne menschliche Aufsicht zu funktionieren.
Autonome Profilierungsplattformen
Autonome Profiling-Plattformen durchqueren wiederholt die Wassersäule, um Messungen in verschiedenen Tiefen zu erfassen. Zu diesen Systemen gehören Profiling-Floats und andere vertikal bewegliche Instrumente, die zur Beobachtung physikalischer und biogeochemischer Meeresbedingungen über längere Einsatzzeiträume hinweg eingesetzt werden.
Autonome Meeressysteme ermöglichen es Forschern, wiederholbare Messungen über Gebiete und Zeiträume hinweg zu erfassen, die mit Forschungsschiffen allein nur schwer abzudecken sind. Sie können physikalische, chemische, akustische und biologische Sensoren mitführen und dabei programmierte Transekte, Profile oder adaptive Probenahmestrategien verfolgen.
Hydrographische und geophysikalische Vermessung
Autonome Vermessungsschiffe und Unterwasserfahrzeuge können Multibeam-Echolote, Side-Scan-Sonare, Sub-Bottom-Profiler, Magnetometer und Ortungsgeräte mitführen. Ihre Fähigkeit, präzise und wiederholbare Vermessungslinien zu verfolgen, unterstützt die bathymetrische Kartierung, die Charakterisierung des Meeresbodens, die Routenvermessung sowie weitere Aufgaben der hydrografischen oder geophysikalischen Datenerfassung.
Meeresbodenkartierung und Tiefseeerkundung
AUVs sind besonders wertvoll für die hochauflösende Untersuchung des Meeresbodens, da sie näher am Meeresboden operieren können als viele oberflächenmontierte Vermessungssysteme. Tiefentaugliche autonome Unterwasserfahrzeuge können zudem Tiefseeumgebungen mithilfe von Sonar, Kameras, Umweltsensoren und geophysikalischen Instrumenten erkunden, während sie außerhalb der praktischen Reichweite einer kontinuierlichen Kontrolle von der Oberfläche aus operieren.
Unterwasserinfrastruktur und Küsteninspektion
Autonome maritime Systeme können Pipelines, Unterwasserkabel, Offshore-Anlagen, Hafeninfrastruktur und Küstenanlagen mithilfe von Sonar und optischer Sensorik inspizieren. Wiederholte autonome Einsätze können Betreibern zudem dabei helfen, Datensätze zu vergleichen, die im Laufe der Zeit entlang einheitlicher Routen erfasst wurden, und Veränderungen zu identifizieren, die eine genauere Untersuchung rechtfertigen könnten.
Umweltüberwachung und Meeresschutz
Autonome Meeresfahrzeuge können die Bewertung der Wasserqualität, die Beobachtung von Lebensräumen, die Überwachung von Umweltverschmutzung, die Fischereiforschung sowie umfassendere Meeresbeobachtungsprogramme unterstützen. Fahrzeuge mit langer Betriebsdauer bieten die Möglichkeit, die räumliche und zeitliche Abdeckung zu erhöhen, ohne dass ein bemanntes Schiff kontinuierlich an Ort und Stelle verbleiben muss.
Marine- und maritime Sicherheitsoperationen
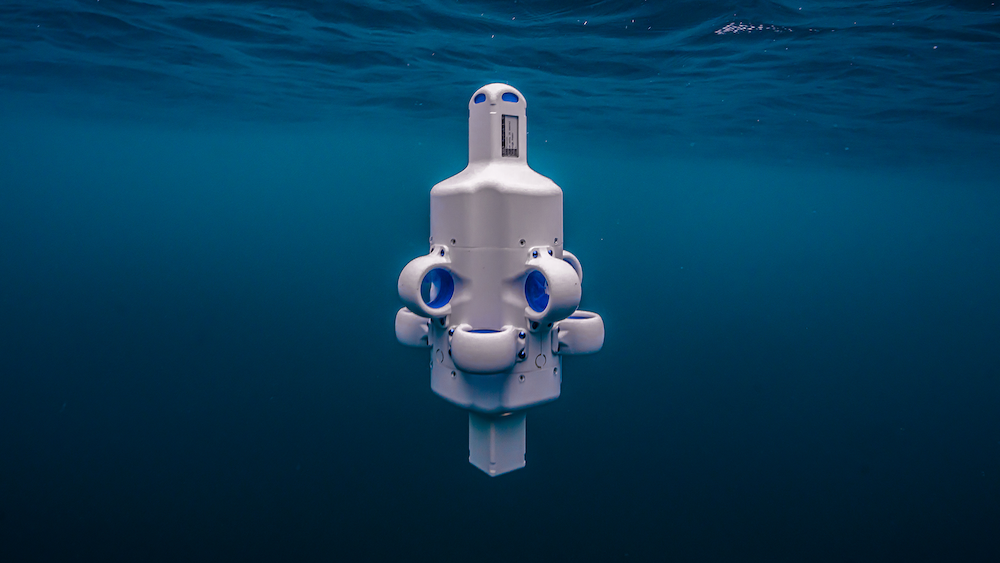
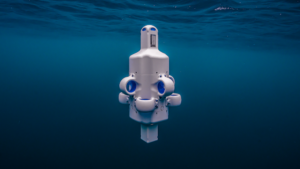
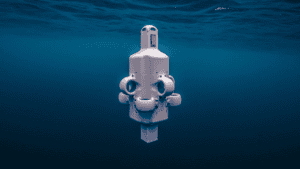
Autonome maritime Systeme von Advanced Navigation: das schwebende AUV „Hydrus Micro.
Autonome maritime Systeme können Überwachungs- und Aufklärungsaufgaben, Minenabwehrmaßnahmen, die Hafenüberwachung sowie die Inspektion des Meeresbodens unterstützen. Oberflächen- und Unterwasserplattformen können die operative Reichweite erweitern und gleichzeitig die Notwendigkeit verringern, Personal in gefährliche oder schwer zugängliche Umgebungen zu entsenden.
Kerntechnologien für autonome maritime Systeme
Die Autonomie dieser Plattformen beruht auf mehreren eng verzahnten Technologien in den Bereichen Steuerung, Sensorik, Datenverarbeitung, Kommunikation und Sicherheit.
Autopiloten undSteuerungssysteme: Autopiloten setzen Navigations- und Missionsbefehle in Steuerungs-, Antriebs-, Tiefen-, Lage- oder Positionshaltevorgänge um und gewährleisten dabei die Stabilität und Kontrolle des Fahrzeugs.
Missionscomputer und Autonomiesoftware: Bordcomputer führen Missionspläne aus, steuern das Verhalten, verarbeiten Sensorinformationen, koordinieren Reaktionen auf sich ändernde Bedingungen und unterstützen die Fehlererkennung oder sichere Reaktionen, wenn die Leistungsfähigkeit der Ausrüstung nachlässt.
Navigations- und Ortungssysteme:GNSS, Trägheitsnavigationssysteme (INS), Trägheitsmesseinheiten (IMUs), Doppler-Geschwindigkeitsmesser (DVLs), Tiefensensoren und akustische Ortungssysteme helfen bei der Bestimmung der Fahrzeugposition und -bewegung. Unterwasserfahrzeuge können GNSS normalerweise nicht nutzen, solange sie unter Wasser sind; daher stützen sie sich auf Trägheits-, akustische, Geschwindigkeits- und Tiefenmessungen, bis sie auftauchen oder auf andere Weise eine Positionsaktualisierung erhalten.
Wahrnehmung und Hinderniserkennung: Radar, AIS, Kameras, LiDAR und Sonar können Situationsbewusstsein für die Erkennung von Schiffen, die Geländewahrnehmung, die Überprüfung der Meerbodenfreiheit und die Hindernisvermeidung liefern. Radar, AIS, Kameras und LiDAR werden in erster Linie mit der Wahrnehmung an der Oberfläche oder über Wasser in Verbindung gebracht, während Sonar eine wichtige Erfassungsfunktion unter Wasser bietet.
Sensorfusion und Zustandsschätzung: Die Software kombiniert Messwerte mehrerer Sensoren, um eine zuverlässigere Schätzung von Position, Lage, Geschwindigkeit und Umgebungsbedingungen zu erstellen, insbesondere wenn ein einzelner Sensor ungenau oder vorübergehend nicht verfügbar ist.
Wegplanung und Kollisionsvermeidung: Autonome Planungssoftware generiert Routen, reagiert auf Hindernisse und kann Flugbahnen anpassen, wenn sich Umwelt- oder Verkehrsbedingungen ändern. Oberflächensysteme müssen bei der Auswahl sicherer Manöver möglicherweise auch geltende maritime Navigationsregeln, Vorfahrtsregeln und betriebliche Einschränkungen berücksichtigen.
Kommunikation und Fernüberwachung: Funk-, Mobilfunk-, Satelliten- und Unterwasser-Akustikverbindungen unterstützen Telemetrie, Missionsaktualisierungen, Überwachungssteuerung und die selektive Übertragung von Missionsdaten. Da die Unterwasser-Akustikkommunikation im Allgemeinen eingeschränkter ist als Funk- oder Satellitenverbindungen an der Oberfläche, müssen Unterwasserplattformen ihre Missionen oft auch bei zeitweiliger Unterbrechung der Kommunikation sicher fortsetzen.
Strom- und Energiemanagement: Batterieüberwachungs- und Energiemanagementsysteme gleichen die Lasten von Antrieb, Sensorik, Kommunikation und Rechenleistung gegen die verfügbare Einsatzdauer ab und stellen gleichzeitig sicher, dass ausreichend Energie für die Wiederherstellung oder andere kritische Funktionen erhalten bleibt.
Zusammen bilden diese Technologien die Steuerungsarchitektur, die die Technik autonomer Schiffe von herkömmlichen ferngesteuerten oder manuell gesteuerten maritimen Plattformen unterscheidet, obwohl autonome Systeme weiterhin Fernüberwachung und menschliches Eingreifen integrieren können. Ein zuverlässiger Betrieb hängt zudem vom Fehlermanagement und einem sicheren Wiederherstellungsverhalten ab, wenn Kommunikation, Sensoren, Antrieb oder andere kritische Systeme ausfallen.
Neueste Entwicklungen bei autonomen maritimen Systemen
Der Schwerpunkt der Entwicklung liegt zunehmend auf der Verlängerung der Einsatzdauer, der Verbesserung der Entscheidungsfindung an Bord, der Stärkung der Betriebssicherheit und der Reduzierung des Umfangs direkter menschlicher Eingriffe, die bei komplexen Missionen erforderlich sind.
Künstliche Intelligenz und adaptive Autonomie: Durch verbesserte Verarbeitungsleistung an Bord können Systeme Sensordaten klassifizieren, Ereignisse identifizieren, das Vermessungsverhalten anpassen und Beobachtungen während einer Mission priorisieren, anstatt sich ausschließlich auf vor dem Einsatz getroffene Entscheidungen zu verlassen.
Dauerhafte und stationäre Autonomie: Stationäre Unterwasserfahrzeuge können dauerhaft in der Nähe von Unterwasserinfrastrukturen im Einsatz bleiben und Andocksysteme für die Datenübertragung, das Aufladen oder den geschützten Standby-Modus zwischen den Einsätzen nutzen. Ein stationäres autonomes Fahrzeug kann daher wiederholte Inspektionen durchführen, ohne routinemäßig zu einem Versorgungsschiff zurückgeholt werden zu müssen.
Verbesserte Koordination mehrerer Fahrzeuge: Dank kooperativer Autonomie können Oberflächen- und Unterwasserplattformen Aufgaben teilen, Kommunikation weiterleiten und sich ergänzende Datensätze über größere Gebiete hinweg erfassen. Dadurch lassen sich Sensor- und Vermessungsaktivitäten verteilen, anstatt sich auf ein einzelnes Fahrzeug zu verlassen, um die gesamte Mission abzuschließen.
Verbesserte Energietechnologien: Fortschritte bei Batterien, Energiemanagement, stromsparender Elektronik, Andocksystemen und der Gewinnung erneuerbarer Energie auf geeigneten Plattformen ermöglichen längere und beständigere autonome Einsätze.
Diese Entwicklungen führen dazu, dass autonome Meeres-Systeme längere Einsätze, eine anpassungsfähigere Missionsdurchführung, eine höhere operative Widerstandsfähigkeit sowie eine engere Integration in umfassendere Netzwerke zur Meeresbeobachtung, Offshore-Aktivitäten, wissenschaftliche Forschung und maritime Operationen ermöglichen.