Unidades de Referência de Movimento Marítimo (MRU)
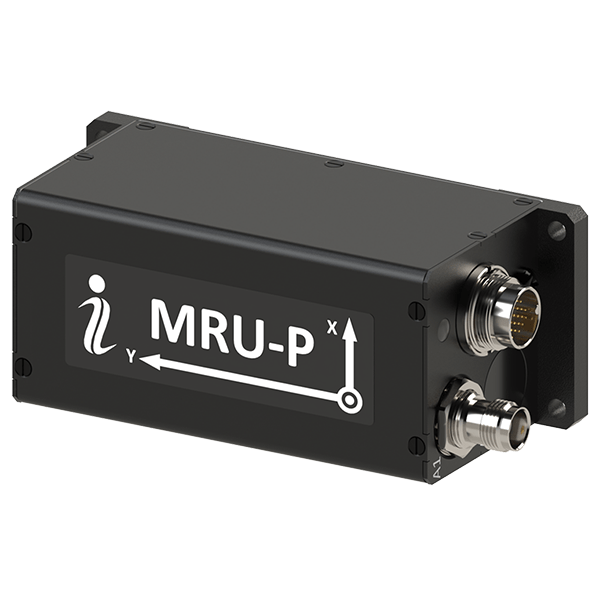
As Unidades de Referência de Movimento (MRUs) são instrumentos de precisão concebidos para medir e compensar o movimento das embarcações em ambientes oceânicos dinâmicos. Estes sensores de elevada precisão desempenham um papel fundamental em aplicações como levantamentos hidrográficos, monitorização de ondas, posicionamento dinâmico e operações offshore.
Esta categoria apresenta fabricantes e fornecedores de MRUs marítimas que cumprem os rigorosos requisitos da ciência e da engenharia marítimas.
Se você projeta, constrói ou fornece Unidades de Referência de Movimento (MRU), Crie um perfil para mostrar as suas competências e entrar em contacto com visitantes que tenham uma necessidade real das suas soluções.
Visão geral das Unidades de Referência de Movimento (MRUs) e dos sensores de movimento marítimos
Visão geral por
William Mackenzie
Atualizado:
Introdução às Unidades de Referência de Movimento Marítimo
Uma Unidade de Referência de Movimento (MRU) utiliza uma Unidade de Medição Inercial (IMU), composta por acelerómetros e giroscópios, para monitorizar o movimento de uma embarcação ou plataforma marítima. Esta unidade processa medições de aceleração e velocidade angular para estimar o rolamento, a inclinação e a elevação, enquanto os sistemas devidamente equipados também podem fornecer dados relativos à direção e outros parâmetros de movimento através de sensores adicionais ou de sistemas auxiliares externos.
As MRU marítimas fornecem dados de movimento para levantamentos hidrográficos, medições científicas, estabilização da carga útil e operações de embarcações, incluindo a correção de dados de sonar relativos ao movimento da embarcação durante o mapeamento do fundo marinho. A precisão destas correções depende do desempenho da MRU e da precisão com que esta está alinhada e sincronizada com os outros componentes do sistema de levantamento.
Funções principais das MRUs
Monitorização do movimento da embarcação
Uma unidade de referência de movimento monitoriza a forma como uma embarcação responde às ondas e às manobras. O rolamento e a inclinação descrevem a sua orientação variável, enquanto a elevação descreve o movimento vertical. Estas medições ajudam os operadores a avaliar o movimento da plataforma durante levantamentos, investigação e operações offshore.
Compensação de movimento para sensores de levantamento
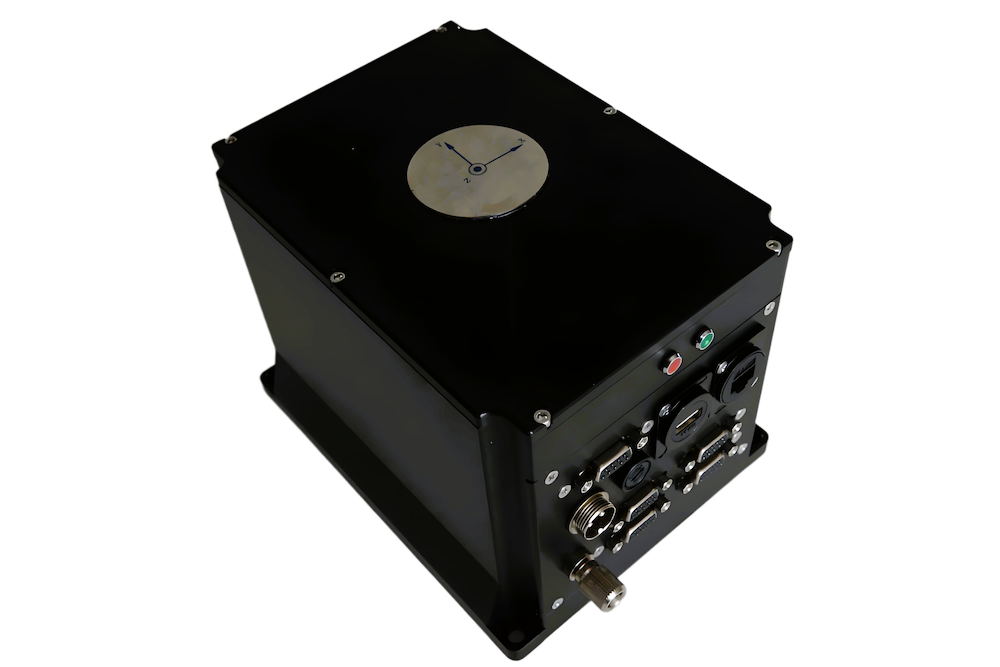
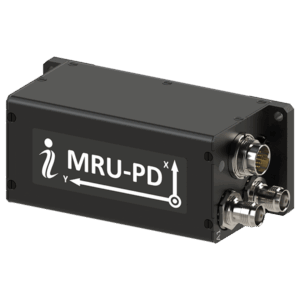
» da Inertial Labs
O movimento da embarcação altera a orientação e a posição de um sonar ou de outro sensor de levantamento instalado durante a aquisição de dados. Os dados da MRU permitem que o sistema de levantamento tenha em conta esse movimento ao calcular a localização de cada medição. Uma correção precisa requer também um posicionamento fiável, desvios medidos entre sensores e carimbos de data/hora sincronizados.
Estabilização de instrumentos marítimos e cargas úteis
Uma MRU pode fornecer medições de movimento a um controlador de estabilização para uma câmara, antena ou outro instrumento. O controlador utiliza essas medições para comandar um suporte móvel ou outro mecanismo de correção. A MRU fornece a referência de movimento; o hardware de estabilização efetua o ajuste físico.
Dados de movimento para sistemas de controlo e posicionamento
Os sistemas de controlo de embarcações podem utilizar medições da MRU para ter em conta o movimento da plataforma. Numa instalação de Posicionamento Dinâmico (DP), os dados de rolamento e inclinação podem ajudar a corrigir o movimento de uma antena de posicionamento montada afastada do ponto de referência da embarcação. As medições utilizadas dependem da conceção do sistema DP, das interfaces e das taxas de atualização.
Dados de movimento com referência temporal para pós-processamento
O registo de dados da MRU a par de dados de sonar, imagens e navegação permite que as medições sejam corrigidas ou verificadas após uma missão. Cada observação deve ser associada ao movimento da plataforma no momento em que foi adquirida. Por conseguinte, é essencial dispor de marcas temporais precisas, especialmente ao aplicar correções de elevação atrasadas aos dados de levantamento.
Dados de movimento fornecidos pelas MRU
Os resultados disponíveis numa unidade de referência de movimento marítimo dependem dos seus sensores e do seu processamento. Podem incluir:
Rolagem e inclinação: a orientação da plataforma em relação aos seus eixos longitudinal e lateral.
Elevação e taxa de elevação: movimento vertical estimado e a sua taxa de variação.
Taxas angulares e acelerações lineares: medições de giroscópios e acelerómetros que algumas unidades disponibilizam como saídas separadas.
Rumo e guinada: O rumo descreve a orientação em relação ao norte, enquanto a guinada descreve a rotação em torno do eixo vertical. Uma saída de rumo requer uma referência adequada, tal como o auxílio magnético ou do Sistema Global de Navegação por Satélite (GNSS).
Oscilação longitudinal e transversal: Estimativas do movimento da proa à popa e de um lado para o outro, disponibilizadas por sistemas configurados para fornecer dados de movimento horizontal.
No caso de um levantamento multifeixe, o desempenho em termos de rolamento, inclinação e elevação é especialmente importante, uma vez que os erros nestas medições afetam a correção aplicada aos dados do sonar.
Tipos e configurações de unidades de referência de movimento
As configurações das MRU diferem em termos de tecnologia de sensores, auxílio externo e requisitos de instalação. As configurações mais comuns incluem:
MRUs baseadas em Sistemas Microeletromecânicos (MEMS): Utilizam giroscópios e acelerómetros compactos em unidades de consumo energético relativamente baixo.
MRUs baseadas em giroscópios de fibra ótica: utilizam giroscópios óticos para a medição da taxa angular em sistemas concebidos para um desempenho de movimento exigente.
MRU inerciais autónomas: calculam o movimento a partir de sensores integrados, sem necessitarem de entrada contínua de dados GNSS.
Sistemas de referência de movimento assistidos por GNSS: combinam medições inerciais com dados GNSS para fornecer resultados de movimento, orientação ou navegação.
MRUs compactas e submersíveis: Adequadas para espaços restritos ou instalações subaquáticas. Uma MRU submarina requer uma caixa de proteção e conectores classificados para a sua profundidade de funcionamento.
Estas configurações podem ser combinadas numa única unidade. Uma MRU compacta baseada em MEMS, por exemplo, pode também aceitar o auxílio do GNSS quando instalada numa embarcação de superfície.
Plataformas marítimas que utilizam MRUs
Embarcações de investigação e levantamento com tripulação
As embarcações de investigação e levantamento utilizam MRUs para fornecer dados de movimento a sistemas de sonar e de aquisição científica. Uma instalação hidrográfica combina normalmente medições de movimento com posicionamento e desvios de sensores cuidadosamente medidos. A montagem segura da MRU e o seu alinhamento com o sistema de referência da embarcação são necessários para uma correção precisa dos dados.
Embarcações de Superfície Não Tripuladas (USVs)
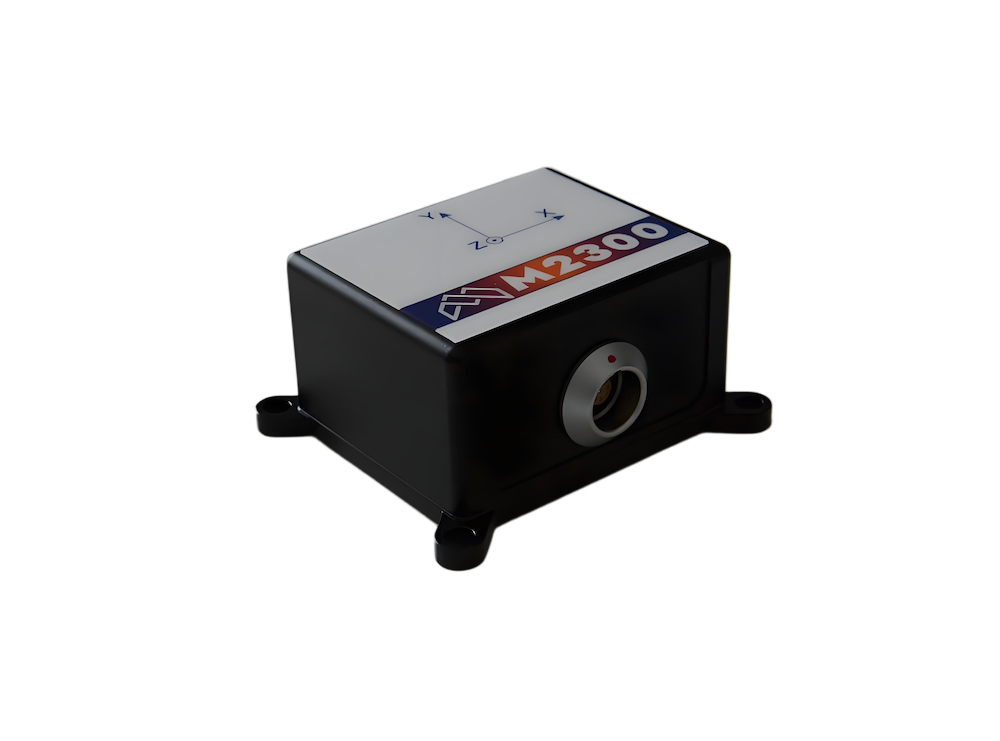
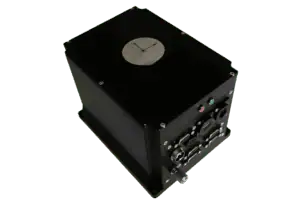
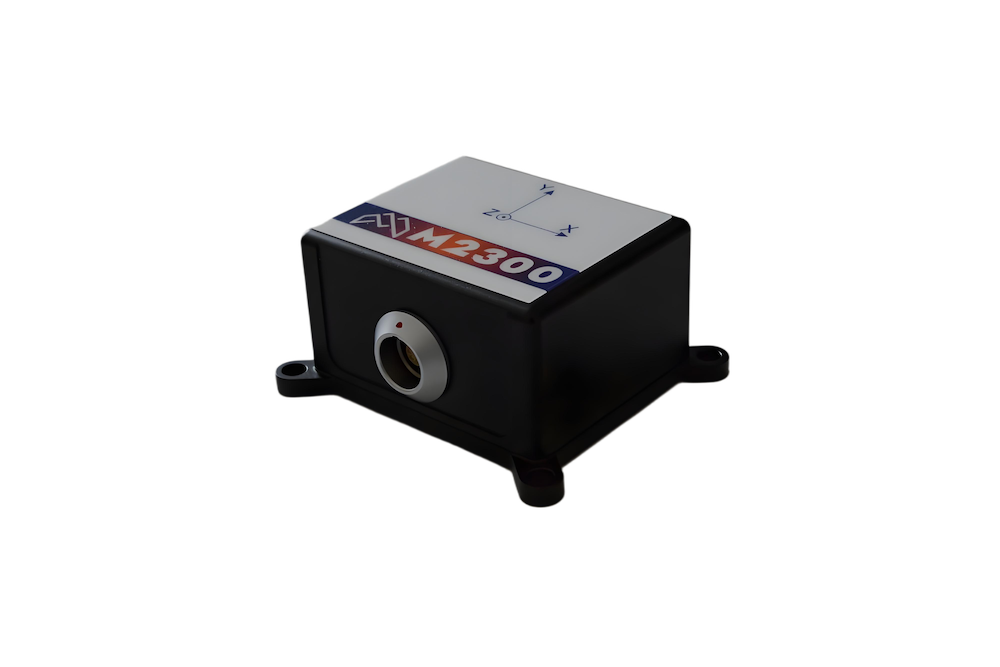
MRU marítima M2300 para deteção inercial baseada em MEMS da Mirco Magic
Numa embarcação de superfície não tripulada ou autónoma (ASV), uma MRU pode apoiar a aquisição de dados de levantamento e fornecer medições de movimento a outros sistemas a bordo. A sua instalação deve adaptar-se ao espaço disponível e à capacidade de alimentação da embarcação. O registo sincronizado dos dados da MRU e da carga útil permite também aos operadores analisar a qualidade das medições após uma missão.
Plataformas de levantamento autónomas
As plataformas autónomas podem utilizar dados da MRU enquanto recolhem medições sem supervisão contínua por parte do operador. Os registos de data e hora consistentes permitem que o software a bordo e as ferramentas de processamento posteriores relacionem as observações dos sensores com o movimento da plataforma. Nos casos em que a MRU fornece informações sobre o estado ou a qualidade, estas podem ajudar a identificar períodos em que as suas medições necessitam de uma análise mais aprofundada.
Bóias e observatórios flutuantes
As bóias e os observatórios flutuantes podem registar o movimento para caracterizar o comportamento da plataforma ou interpretar medições científicas efetuadas a partir de uma estrutura em movimento. Os seus requisitos podem diferir dos de um navio de levantamento: a operação de longa duração e o consumo de energia podem ter prioridade sobre a rapidez da saída de dados. A posição de montagem da MRU também afeta a forma como as suas medições se relacionam com os instrumentos noutros locais da plataforma.
Instalações submersíveis e subaquáticas
Uma MRU submarina pode medir o movimento de um veículo subaquático ou de um conjunto de instrumentos quando a sua caixa de proteção estiver classificada para a profundidade de implantação. Uma vez que os sinais GNSS não estão disponíveis enquanto submersa, a operação subaquática depende de sensores inerciais a bordo e de qualquer sistema auxiliar adequado integrado no sistema mais vasto. A geometria da instalação determina a forma como as suas medições são aplicadas a outros instrumentos a bordo.
Desenvolvimentos emergentes na tecnologia de referência de movimento marítimo
Os desenvolvimentos em sensores e processamento estão a alargar as opções para plataformas mais pequenas e implantações prolongadas. As áreas de progresso incluem:
Sensores MEMS melhorados: sensores inerciais compactos e mais avançados para pequenas embarcações e conjuntos de instrumentos.
Processamento avançado do movimento vertical: estimativa e pós-processamento aperfeiçoados do movimento vertical para fluxos de trabalho de levantamento.
Integração em plataformas autónomas: sistemas compactos concebidos em função dos requisitos de energia, espaço e dados das plataformas não tripuladas.
Monitorização automatizada da qualidade: verificações que ajudam a identificar problemas com medições de movimento, temporização, alinhamento ou dados auxiliares durante a aquisição.
Estes desenvolvimentos revelam-se mais úteis quando o seu desempenho pode ser avaliado em função dos requisitos de movimento e medição da instalação.