Le unità di riferimento del movimento (MRU) sono strumenti di precisione progettati per misurare e compensare il movimento delle imbarcazioni in ambienti oceanici dinamici. Questi sensori ad alta precisione svolgono un ruolo fondamentale in applicazioni quali i rilievi idrografici, il monitoraggio delle onde, il posizionamento dinamico e le operazioni offshore.
Questa categoria presenta produttori e fornitori di MRU marine in grado di soddisfare i rigorosi requisiti delle scienze marine e dell’ingegneria navale.
Se progettate, costruite o fornite Unità di riferimento del movimento (MRU), Crea un profilo per mettere in evidenza le tue competenze ed entrare in contatto con i visitatori che hanno un bisogno concreto delle tue soluzioni.
Panoramica sulle unità di riferimento del movimento (MRU) e sui sensori di movimento marini
Panoramica da
William Mackenzie
Aggiornato:
Introduzione alle unità di riferimento del movimento marittimo
Un’unità di riferimento del movimento (MRU) utilizza un’unità di misura inerziale (IMU), composta da accelerometri e giroscopi, per monitorare il movimento di un’imbarcazione o di una piattaforma marina. Essa elabora le misurazioni dell’accelerazione e della velocità angolare per stimare il rollio, il beccheggio e il sollevamento, mentre i sistemi opportunamente equipaggiati possono fornire anche la prua e altri dati relativi al movimento tramite sensori aggiuntivi o sistemi ausiliari esterni.
Le MRU marine forniscono dati di movimento per rilievi idrografici, misurazioni scientifiche, stabilizzazione del carico utile e operazioni navali, compresa la correzione dei dati sonar in funzione del movimento dell’imbarcazione durante la mappatura del fondale marino. L’accuratezza di tali correzioni dipende dalle prestazioni dell’MRU e dalla precisione con cui essa è allineata e sincronizzata con gli altri componenti del sistema di rilevamento.
Funzioni principali delle MRU
Monitoraggio del movimento dell’imbarcazione
Un’unità di riferimento del movimento rileva il modo in cui un’imbarcazione reagisce alle onde e alle manovre. Il rollio e il beccheggio descrivono il suo orientamento variabile, mentre il sollevamento descrive il movimento verticale. Queste misurazioni aiutano gli operatori a valutare il movimento della piattaforma durante i rilievi, la ricerca e le operazioni in mare aperto.
Compensazione del movimento per i sensori di rilevamento
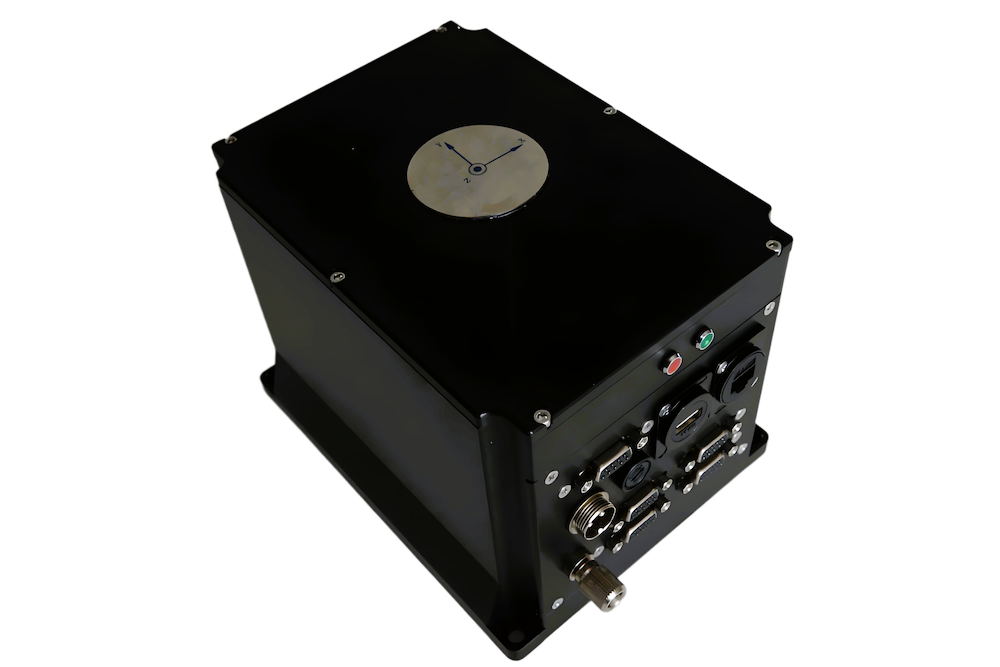
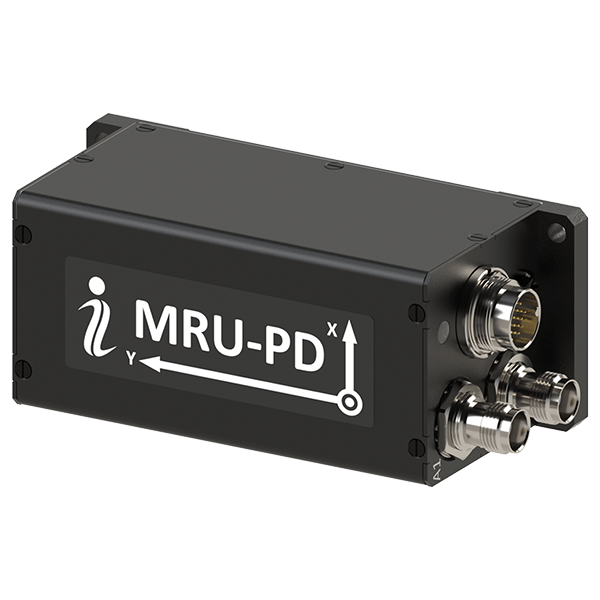
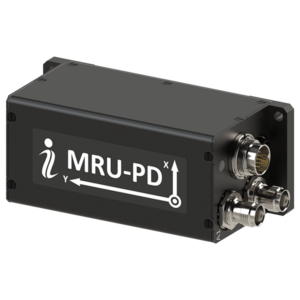
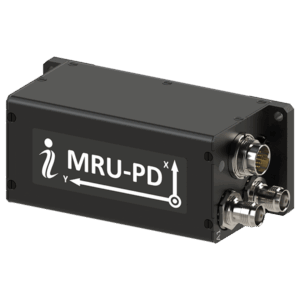
Unità di riferimento del movimento MRU-PD di Inertial Labs
Il movimento dell’imbarcazione modifica l’orientamento e la posizione di un sonar o di altri sensori di rilevamento installati durante l’acquisizione dei dati. I dati forniti dall’MRU consentono al sistema di rilevamento di tenere conto di tale movimento nel calcolo della posizione di ciascuna misurazione. Una correzione accurata richiede inoltre un posizionamento affidabile, la misurazione degli scostamenti tra i sensori e la sincronizzazione dei timestamp.
Stabilizzazione degli strumenti marini e dei carichi utili
Un’unità MRU può fornire misurazioni di movimento a un controller di stabilizzazione per una telecamera, un’antenna o un altro strumento. Il controller utilizza tali misurazioni per comandare un supporto mobile o un altro meccanismo di correzione. L’unità MRU fornisce il riferimento di movimento; l’hardware di stabilizzazione effettua la regolazione fisica.
Dati di movimento per sistemi di controllo e posizionamento
I sistemi di controllo delle imbarcazioni possono utilizzare le misurazioni dell’MRU per tenere conto del movimento della piattaforma. In un impianto di posizionamento dinamico (DP), i dati relativi al rollio e al beccheggio possono aiutare a correggere il movimento di un’antenna di posizionamento montata lontano dal punto di riferimento dell’imbarcazione. Le misurazioni utilizzate dipendono dalla progettazione del sistema DP, dalle interfacce e dalla frequenza di aggiornamento.
Dati di movimento con riferimento temporale per la post-elaborazione
La registrazione dei dati MRU insieme a quelli del sonar, delle immagini e di navigazione consente di correggere o verificare le misurazioni al termine di una missione. Ogni osservazione deve essere associata al movimento della piattaforma nel momento in cui è stata acquisita. È quindi essenziale disporre di timestamp accurati, in particolare quando si applicano correzioni ritardate del sollevamento ai dati di rilevamento.
Dati di movimento forniti dalle MRU
I dati in uscita disponibili da un’unità di riferimento del movimento marino dipendono dai suoi sensori e dall’elaborazione. Essi possono includere:
Rollio e beccheggio: l’orientamento della piattaforma rispetto ai propri assi longitudinale e laterale.
Sollevamento e velocità di sollevamento: movimento verticale stimato e la sua velocità di variazione.
Velocità angolari e accelerazioni lineari: misurazioni effettuate da giroscopi e accelerometri che alcune unità rendono disponibili come dati separati.
Rotta e imbardata: la rotta descrive l’orientamento rispetto al nord, mentre l’imbardata descrive la rotazione attorno all’asse verticale. Un dato relativo alla rotta richiede un riferimento adeguato, come l’ausilio magnetico o del Sistema Globale di Navigazione via Satellite (GNSS).
Oscillazione longitudinale e trasversale: stime del movimento in direzione prua-poppa e da un lato all’altro, disponibili da sistemi configurati per fornire dati sul movimento orizzontale.
Nel caso di un rilevamento multibeam, le prestazioni relative a rollio, beccheggio e sollevamento sono particolarmente importanti poiché gli errori in queste misurazioni influenzano la correzione applicata ai dati del sonar.
Tipi e configurazioni delle unità di riferimento del movimento
Le configurazioni delle MRU differiscono per tecnologia dei sensori, ausili esterni e requisiti di installazione. Tra le configurazioni più comuni figurano:
MRU basate su sistemi microelettromeccanici (MEMS): utilizzano giroscopi e accelerometri compatti in configurazioni a consumo energetico relativamente basso.
MRU basate su giroscopi a fibra ottica: utilizzano giroscopi ottici per la misurazione della velocità angolare in sistemi progettati per prestazioni di movimento particolarmente esigenti.
MRU inerziali autonome: calcolano il movimento tramite sensori di bordo senza richiedere un input GNSS continuo.
Sistemi di riferimento del movimento assistiti da GNSS: combinano le misurazioni inerziali con i dati GNSS per fornire output relativi al movimento, all’orientamento o alla navigazione.
MRU compatte e sommergibili: adatte a spazi ristretti o a installazioni subacquee. Un’MRU sottomarina richiede un alloggiamento e connettori classificati per la sua profondità operativa.
Queste configurazioni possono essere combinate in un’unica unità. Un’unità MRU compatta basata su tecnologia MEMS, ad esempio, può anche avvalersi dell’ausilio del GNSS se installata su un’imbarcazione di superficie.
Piattaforme marine che utilizzano le MRU
Navi da ricerca e da rilevamento con equipaggio
Le navi da ricerca e da rilevamento utilizzano le MRU per fornire dati di movimento ai sistemi sonar e di acquisizione scientifica. Un’installazione idrografica combina tipicamente le misurazioni di movimento con il posizionamento e gli offset dei sensori misurati con precisione. Il montaggio sicuro della MRU e il suo allineamento al sistema di riferimento della nave sono necessari per una correzione accurata dei dati.
Navi di superficie senza equipaggio (USV)
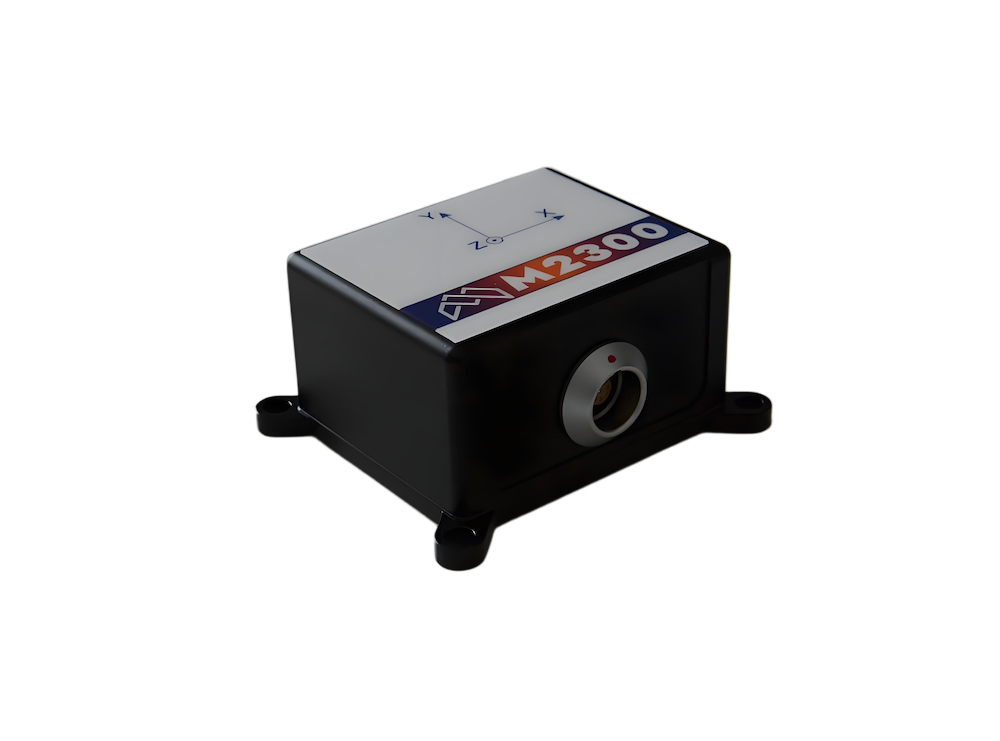
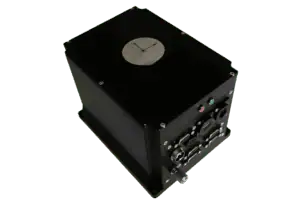
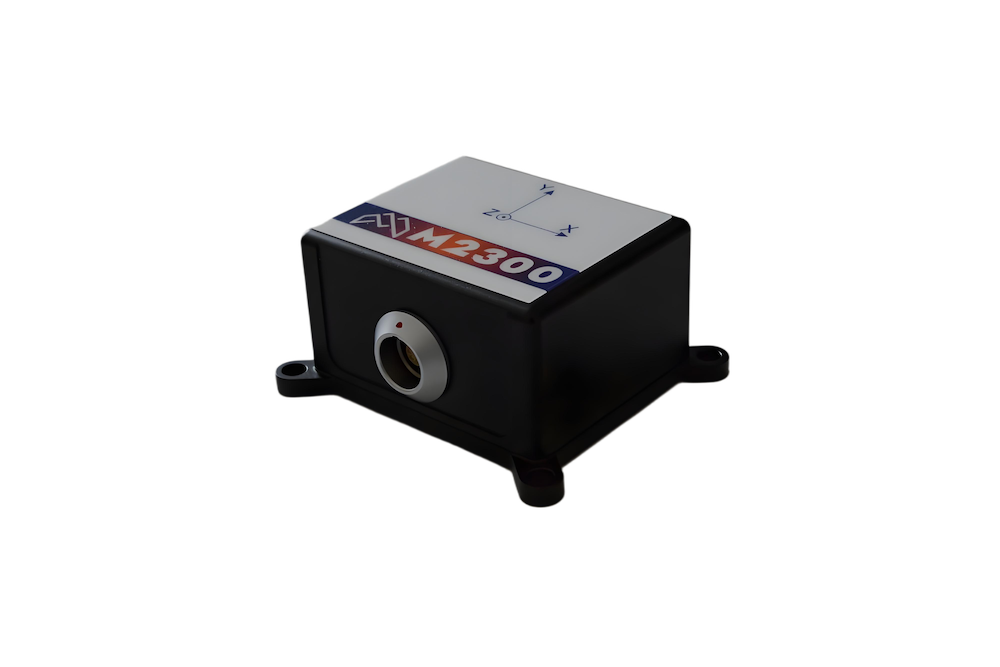
MRU marittima M2300 per il rilevamento inerziale basato su MEMS di Mirco Magic
Su un’imbarcazione di superficie senza equipaggio o autonoma (ASV), un’unità MRU può supportare l’acquisizione di dati di rilevamento e fornire misurazioni del movimento ad altri sistemi di bordo. La sua installazione deve adattarsi allo spazio disponibile sull’imbarcazione e al budget energetico a disposizione. La registrazione sincronizzata dei dati dell’unità MRU e del carico utile consente inoltre agli operatori di verificare la qualità delle misurazioni al termine di una missione.
Piattaforme di rilevamento autonome
Le piattaforme autonome possono utilizzare i dati dell’MRU durante la raccolta delle misurazioni senza la supervisione continua da parte di un operatore. I timestamp coerenti consentono al software di bordo e agli strumenti di elaborazione successivi di correlare le osservazioni dei sensori al movimento della piattaforma. Laddove l’MRU fornisca dati relativi allo stato o alla qualità, questi possono aiutare a identificare i periodi in cui le sue misurazioni necessitano di un’analisi più approfondita.
Boe e osservatori galleggianti
Le boe e gli osservatori galleggianti possono registrare il movimento per caratterizzare il comportamento della piattaforma o interpretare le misurazioni scientifiche effettuate da una struttura in movimento. I loro requisiti possono differire da quelli di una nave da rilevamento: il funzionamento di lunga durata e il consumo energetico possono avere la priorità rispetto a un output rapido. Anche la posizione di montaggio dell’MRU influisce sul modo in cui le sue misurazioni si rapportano agli strumenti presenti in altre parti della piattaforma.
Installazioni sommergibili e subacquee
Un’MRU sottomarina è in grado di misurare il movimento di un veicolo subacqueo o di un pacchetto strumentale, purché il suo involucro sia omologato per la profondità di impiego. Poiché i segnali GNSS non sono disponibili durante l’immersione, il funzionamento subacqueo si basa su sensori inerziali di bordo e su eventuali sistemi ausiliari adeguati integrati nel sistema più ampio. La geometria dell’installazione determina il modo in cui le sue misurazioni vengono applicate agli altri strumenti di bordo.
Sviluppi emergenti nella tecnologia di riferimento del movimento marino
Gli sviluppi nel campo dei sensori e dell’elaborazione stanno ampliando le opzioni per piattaforme più piccole e impieghi prolungati. Tra le aree di progresso figurano:
Sensori MEMS migliorati: sensori inerziali compatti e più performanti per piccole imbarcazioni e pacchetti strumentali.
Elaborazione avanzata del sollevamento: stima e post-elaborazione perfezionate del movimento verticale per i flussi di lavoro di rilevamento.
Integrazione con piattaforme autonome: sistemi compatti progettati in base ai requisiti di alimentazione, spazio e dati delle piattaforme senza equipaggio.
Monitoraggio automatizzato della qualità: controlli che aiutano a identificare problemi relativi alle misurazioni del movimento, alla sincronizzazione, all’allineamento o ai dati di ausilio durante l’acquisizione.
Questi sviluppi risultano particolarmente utili quando le loro prestazioni possono essere valutate in relazione ai requisiti di movimento e di misurazione specifici dell’installazione.