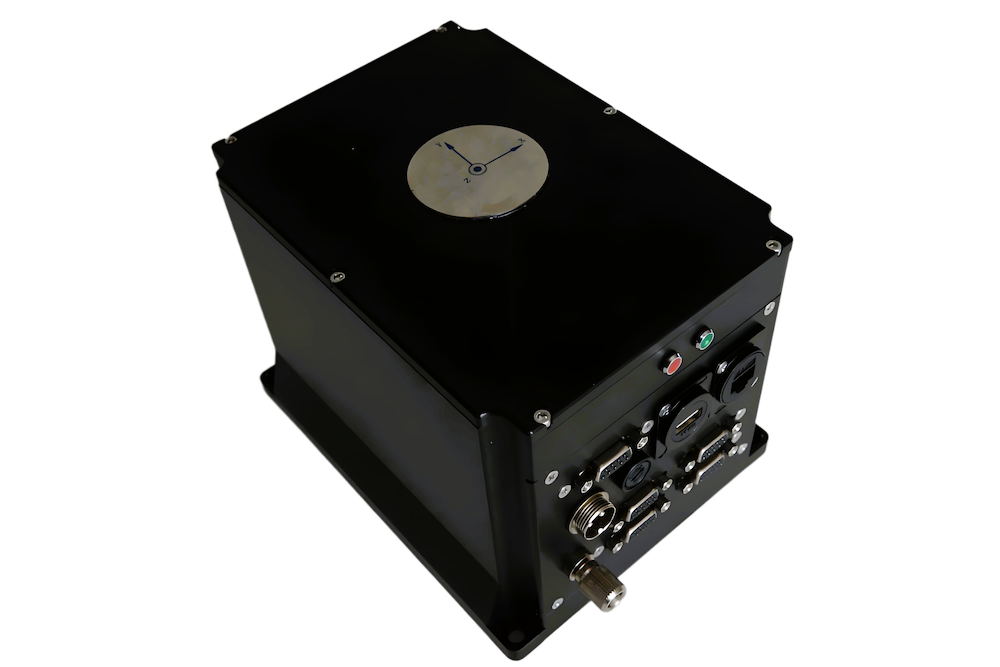
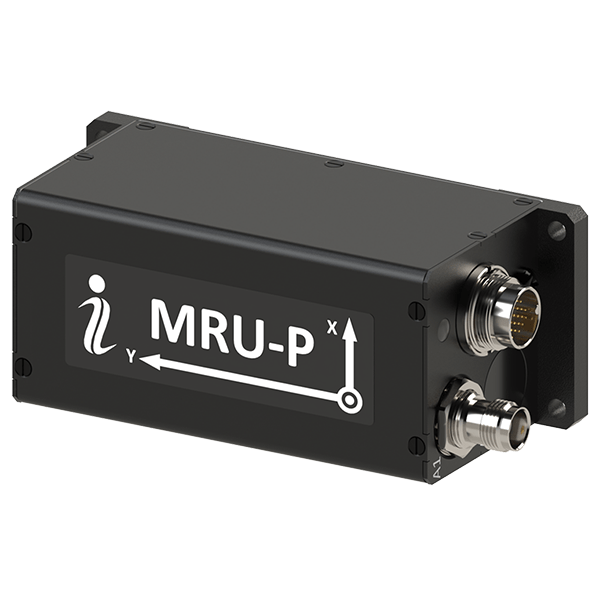
Bewegungsreferenzgeräte (Motion Reference Units, MRUs) sind Präzisionsinstrumente, die zur Messung und Kompensation von Schiffsbewegungen in dynamischen Meeresumgebungen entwickelt wurden. Diese hochpräzisen Sensoren spielen eine entscheidende Rolle bei Anwendungen wie hydrografischen Vermessungen, Wellenüberwachung, dynamischer Positionierung und Offshore-Einsätzen.
In dieser Kategorie werden Hersteller und Lieferanten von maritimen MRUs vorgestellt, die den strengen Anforderungen der Meereswissenschaften und des Ingenieurwesens gerecht werden.
Wenn Sie entwerfen, bauen oder liefern Bewegungsreferenz-Einheiten (MRU), Erstellen Sie ein Profil, um Ihre Kompetenzen zu präsentieren und mit Besuchern in Kontakt zu treten, die einen konkreten Bedarf an Ihren Lösungen haben.
Überblick über Bewegungsreferenzgeräte (MRUs) und Schiffsbewegungssensoren
Übersicht von
William Mackenzie
Aktualisiert:
Einführung in marine Bewegungsreferenzsysteme
Eine Bewegungsreferenz-Einheit (MRU) nutzt eine Trägheitsmesseinheit (IMU), bestehend aus Beschleunigungssensoren und Gyroskopen, um die Bewegung eines Schiffes oder einer maritimen Plattform zu erfassen. Sie verarbeitet Beschleunigungs- und Winkelgeschwindigkeitsmessungen, um Roll-, Nick- und Hebebewegungen zu schätzen, während entsprechend ausgestattete Systeme über zusätzliche Sensoren oder externe Hilfsmittel auch Kursdaten und andere Bewegungsgrößen liefern können.
Marine-MRUs liefern Bewegungsdaten für hydrografische Vermessungen, wissenschaftliche Messungen, die Stabilisierung von Nutzlasten sowie den Schiffsbetrieb, einschließlich der Korrektur von Sonardaten hinsichtlich der Schiffsbewegung während der Meeresbodenkartierung. Die Genauigkeit dieser Korrekturen hängt von der Leistungsfähigkeit der MRU sowie davon ab, wie präzise sie auf die anderen Komponenten des Vermessungssystems ausgerichtet und mit diesen synchronisiert ist.
Kernfunktionen von MRUs
Überwachung der Schiffsbewegung
Eine Bewegungsreferenzeinheit erfasst, wie ein Schiff auf Wellen und Manöver reagiert. Roll- und Nickbewegung beschreiben die sich ändernde Ausrichtung des Schiffes, während die Hebebewegung die vertikale Bewegung beschreibt. Diese Messungen helfen den Bedienern dabei, die Plattformbewegung während Vermessungs-, Forschungs- und Offshore-Einsätzen zu bewerten.
Bewegungskompensation für Vermessungssensoren
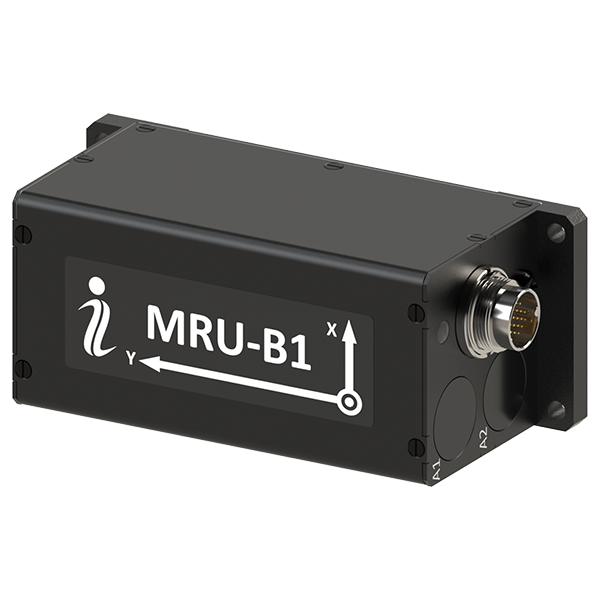
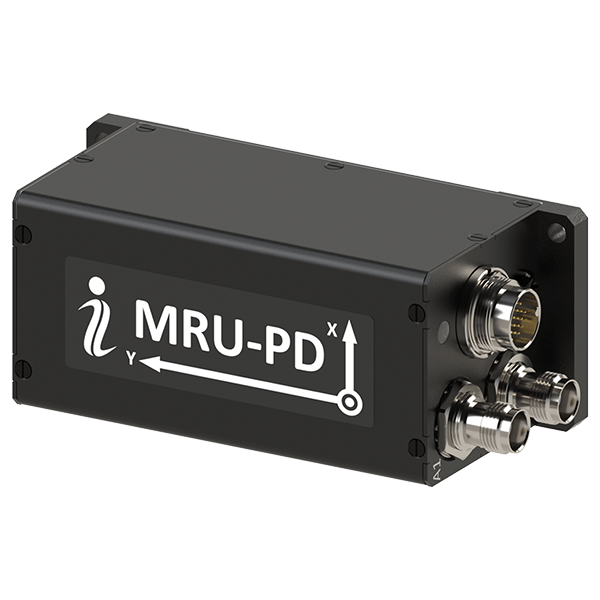
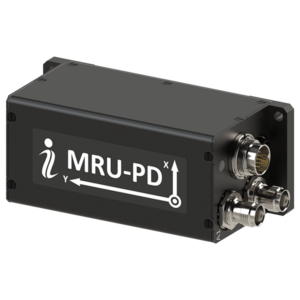
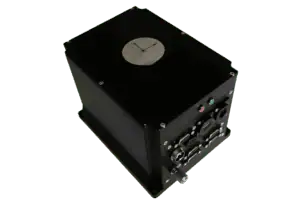
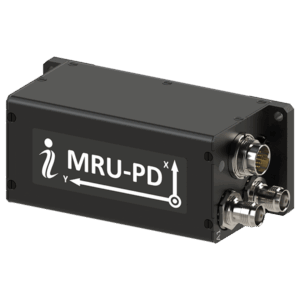
MRU-PD-Bewegungsreferenzgerät von Inertial Labs.
Die Schiffsbewegung verändert während der Datenerfassung die Ausrichtung und Position eines Sonars oder anderer montierter Vermessungssensoren. Mithilfe der MRU-Daten kann das Vermessungssystem diese Bewegung bei der Berechnung der Position jeder einzelnen Messung berücksichtigen. Eine genaue Korrektur erfordert zudem eine zuverlässige Positionsbestimmung, gemessene Abstände zwischen den Sensoren sowie synchronisierte Zeitstempel.
Stabilisierung von Schiffsinstrumenten und Nutzlasten
Eine MRU kann Bewegungsmesswerte an eine Stabilisierungssteuerung für eine Kamera, eine Antenne oder ein anderes Instrument liefern. Die Steuerung nutzt diese Messwerte, um eine bewegliche Halterung oder einen anderen Korrekturmechanismus anzusteuern. Die MRU liefert die Bewegungsreferenz; die Stabilisierungshardware nimmt die physikalische Anpassung vor.
Bewegungsdaten für Steuerungs- und Positionierungssysteme
Schiffskontrollsysteme können MRU-Messungen nutzen, um Plattformbewegungen zu berücksichtigen. In einer Dynamic-Positioning-Anlage (DP) können Roll- und Nickdaten dazu beitragen, die Bewegung einer Positionierungsantenne zu korrigieren, die außerhalb des Referenzpunkts des Schiffes montiert ist. Die verwendeten Messungen hängen von der Auslegung des DP-Systems, den Schnittstellen und den Aktualisierungsraten ab.
Zeitbezogene Bewegungsdaten für die Nachbearbeitung
Die Aufzeichnung von MRU-Daten zusammen mit Sonar-, Bild- und Navigationsdaten ermöglicht es, Messungen nach Abschluss eines Einsatzes zu korrigieren oder zu überprüfen. Jede Beobachtung muss mit der Plattformbewegung zum Zeitpunkt ihrer Erfassung abgeglichen werden. Genaue Zeitstempel sind daher unerlässlich, insbesondere bei der Anwendung verzögerter Hebekorrekturen auf Vermessungsdaten.
Von MRUs bereitgestellte Bewegungsdaten
Die von einer maritimen Bewegungsreferenzeinheit bereitgestellten Daten hängen von deren Sensoren und der Verarbeitungslogik ab. Dazu können gehören:
Roll- und Nickwinkel: Die Ausrichtung der Plattform um ihre Längs- und Querachse.
Hub und Hubrate: Geschätzte vertikale Bewegung und deren Änderungsrate.
Winkelgeschwindigkeiten und lineare Beschleunigungen: Messwerte von Gyroskopen und Beschleunigungssensoren, die von einigen Geräten als separate Ausgabedaten bereitgestellt werden.
Kurs und Gierwinkel: Der Kurs beschreibt die Ausrichtung relativ zum Norden, während der Gierwinkel die Drehung um die vertikale Achse beschreibt. Ein Kursausgangssignal erfordert eine geeignete Referenz, wie beispielsweise eine magnetische Referenz oder eine Unterstützung durch das Globale Navigationssatellitensystem (GNSS).
Längs- und Seitenschwingung: Schätzungen der Bewegungen in Längs- und Querrichtung, die von Systemen bereitgestellt werden, die für die Erfassung horizontaler Bewegungsdaten konfiguriert sind.
Bei einer Multibeam-Vermessung sind die Messungen von Roll, Nick und Heave besonders wichtig, da Fehler bei diesen Messungen die auf die Sonardaten angewendete Korrektur beeinflussen.
Typen und Konfigurationen von Bewegungsreferenzgeräten
MRU-Konfigurationen unterscheiden sich hinsichtlich Sensortechnologie, externer Unterstützung und Installationsanforderungen. Zu den gängigen Konfigurationen gehören:
MRUs auf Basis mikroelektromechanischer Systeme (MEMS): Verwenden kompakte Gyroskope und Beschleunigungsmesser in relativ stromsparenden Baugruppen.
MRUs auf Basis von faseroptischen Gyroskopen: Verwenden optische Gyroskope zur Winkeldrehgeschwindigkeitsmessung in Systemen, die für hohe Anforderungen an die Bewegungsleistung ausgelegt sind.
Eigenständige inertiale MRUs: Berechnen die Bewegung anhand von bordseitigen Sensoren, ohne dass eine kontinuierliche GNSS-Eingabe erforderlich ist.
GNSS-gestützte Bewegungsreferenzsysteme: Kombinieren inertiale Messungen mit GNSS-Daten, um unterstützte Bewegungs-, Orientierungs- oder Navigationsdaten zu liefern.
Kompakte und tauchfähige MRUs: Geeignet für beengte Platzverhältnisse oder Unterwasserinstallationen. Eine Unterwasser-MRU erfordert ein Gehäuse und Anschlüsse, die für die jeweilige Betriebstiefe ausgelegt sind.
Diese Konfigurationen lassen sich in einem Gerät kombinieren. Eine kompakte MEMS-basierte MRU kann beispielsweise auch GNSS-Unterstützung nutzen, wenn sie auf einem Überwasserschiff installiert ist.
Marineplattformen mit MRUs
Bemannte Forschungs- und Vermessungsschiffe
Forschungs- und Vermessungsschiffe nutzen MRUs, um Bewegungsdaten an Sonar- und wissenschaftliche Erfassungssysteme zu liefern. Eine hydrografische Anlage kombiniert in der Regel Bewegungsmessungen mit Positionsbestimmung und sorgfältig ermittelten Sensor-Offsets. Die sichere Befestigung der MRU und ihre Ausrichtung auf das Referenzkoordinatensystem des Schiffes sind für eine genaue Datenkorrektur unerlässlich.
Unbemannte Überwasserschiffe (USVs)
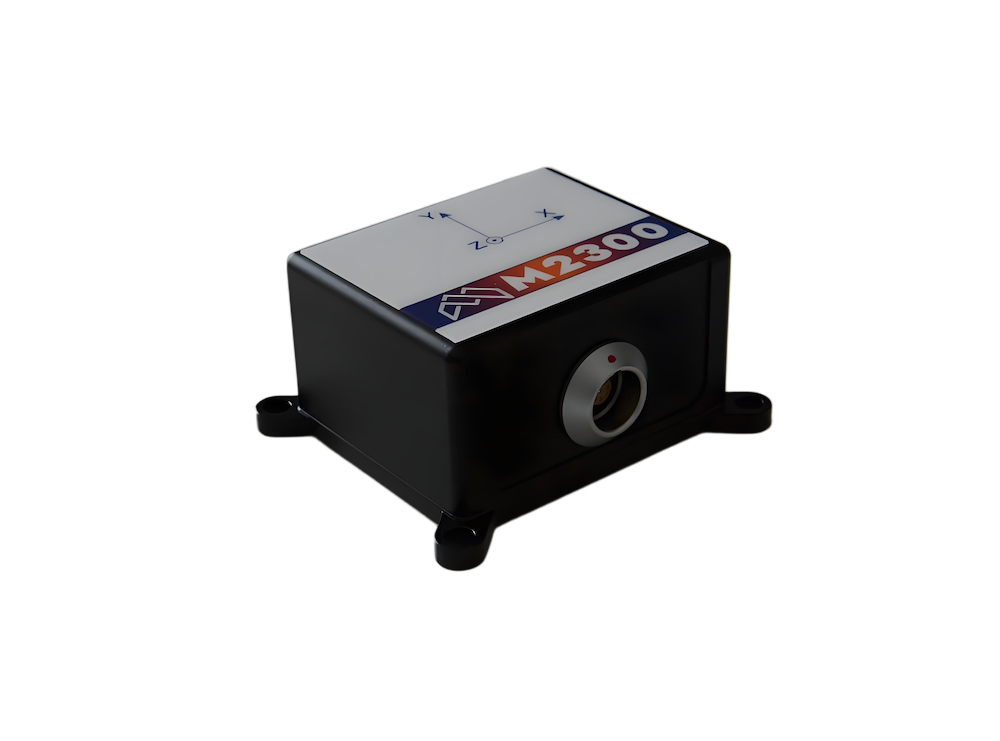
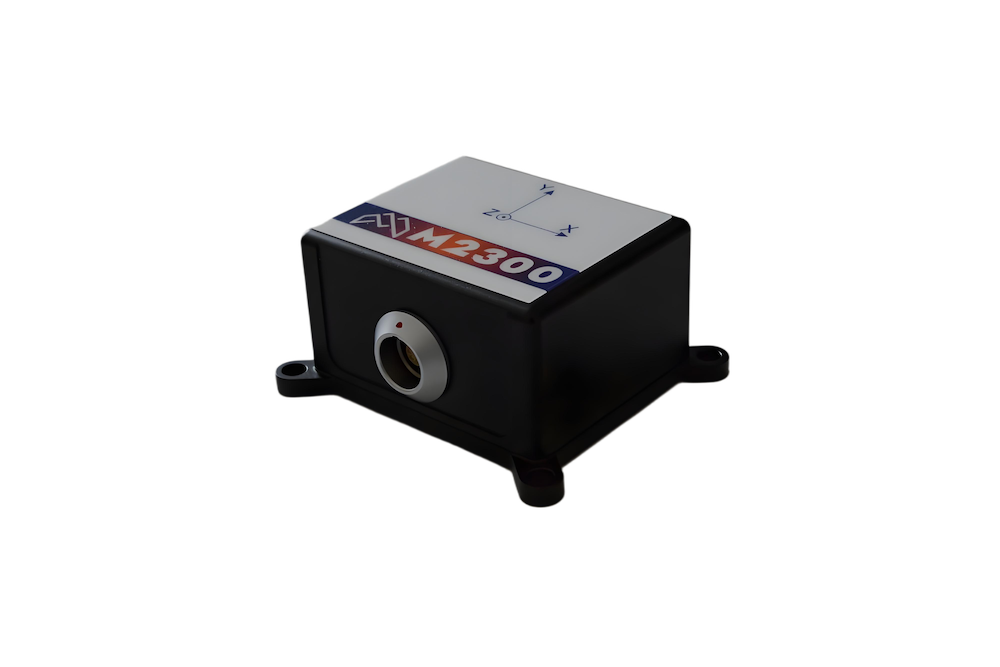
Maritime MRU M2300 für MEMS-basierte Trägheitsmessung von Mirco Magic.
Auf einem unbemannten oder autonomen Oberflächenfahrzeug (ASV) kann eine MRU die Datenerfassung bei Vermessungen unterstützen und Bewegungsmessungen an andere Bordsysteme liefern. Ihre Installation muss dem verfügbaren Platz und dem Leistungsbudget des Schiffes entsprechen. Die Aufzeichnung synchronisierter MRU- und Nutzlastdaten ermöglicht es den Bedienern zudem, die Messqualität nach einem Einsatz zu überprüfen.
Autonome Vermessungsplattformen
Autonome Plattformen können MRU-Daten nutzen, während sie Messungen ohne ständige Überwachung durch den Bediener erfassen. Konsistente Zeitstempel ermöglichen es der Bordsoftware und späteren Auswertungsprogrammen, Sensorbeobachtungen mit der Bewegung der Plattform in Beziehung zu setzen. Sofern die MRU Status- oder Qualitätsdaten ausgibt, können diese dabei helfen, Zeiträume zu identifizieren, in denen die Messungen einer genaueren Überprüfung bedürfen.
Bojen und schwimmende Observatorien
Bojen und schwimmende Observatorien können Bewegungsdaten aufzeichnen, um das Verhalten der Plattform zu charakterisieren oder wissenschaftliche Messungen zu interpretieren, die von einer sich bewegenden Struktur aus vorgenommen wurden. Ihre Anforderungen können sich von denen eines Vermessungsschiffs unterscheiden: Langzeitbetrieb und Stromverbrauch können Vorrang vor einer schnellen Datenausgabe haben. Die Einbauposition der MRU beeinflusst zudem, in welchem Zusammenhang ihre Messungen mit Instrumenten an anderen Stellen der Plattform stehen.
Tauchfahrzeuge und Unterwasseranlagen
Eine Unterwasser-MRU kann die Bewegung eines Unterwasserfahrzeugs oder eines Instrumentenpakets messen, sofern deren Gehäuse für die Einsatztiefe ausgelegt ist. Da GNSS-Signale unter Wasser nicht verfügbar sind, stützt sich der Unterwasserbetrieb auf bordseitige Trägheitssensoren und gegebenenfalls geeignete, in das Gesamtsystem integrierte Hilfsmittel. Die Installationsgeometrie bestimmt, wie die Messwerte auf andere bordseitige Instrumente angewendet werden.
Neueste Entwicklungen in der Technologie für marine Bewegungsreferenzsysteme
Entwicklungen bei Sensoren und der Signalverarbeitung erweitern die Möglichkeiten für kleinere Plattformen und Langzeiteinsätze. Zu den Fortschrittsbereichen zählen:
Verbesserte MEMS-Sensoren: Leistungsfähigere, kompakte Trägheitssensoren für kleine Schiffe und Instrumentenpakete.
Fortschrittliche Verarbeitung vonHebebewegungen: Verfeinerte Schätzung und Nachbearbeitung vertikaler Bewegungen für Vermessungsabläufe.
Integration in autonome Plattformen: Kompakte Systeme, die auf die Anforderungen an Stromversorgung, Platzbedarf und Datenübertragung unbemannter Plattformen zugeschnitten sind.
Automatisierte Qualitätsüberwachung: Prüfungen, die dabei helfen, Probleme bei Bewegungsmessungen, der Zeitmessung, der Ausrichtung oder den Hilfsdaten während der Datenerfassung zu identifizieren.
Diese Entwicklungen sind am nützlichsten, wenn ihre Leistung anhand der Bewegungs- und Messanforderungen der jeweiligen Installation bewertet werden kann.