Les unités de référence de mouvement (MRU) sont des instruments de précision conçus pour mesurer et compenser les mouvements des navires dans des environnements océaniques dynamiques. Ces capteurs de haute précision jouent un rôle essentiel dans des applications telles que les levés hydrographiques, la surveillance des vagues, le positionnement dynamique et les opérations offshore.
Cette catégorie présente les fabricants et fournisseurs d'unités de référence de mouvement (MRU) marines qui répondent aux exigences rigoureuses des sciences et de l'ingénierie marines.
Si vous concevez, construisez ou fournissez Unités de référence de mouvement (MRU), Créez un profil pour mettre en avant vos compétences et entrer en contact avec des visiteurs qui recherchent activement vos solutions.
Présentation générale des unités de référence de mouvement (MRU) et des capteurs de mouvement marins
Vue d'ensemble par
William Mackenzie
Mise à jour:
Introduction aux unités de référence de mouvement maritimes
Une unité de référence de mouvement (MRU) utilise une unité de mesure inertielle (IMU), composée d’accéléromètres et de gyroscopes, pour suivre les mouvements d’un navire ou d’une plate-forme maritime. Elle traite les mesures d’accélération et de vitesse angulaire pour estimer le roulis, le tangage et le soulevé, tandis que les systèmes dotés d’un équipement adapté peuvent également fournir des données de cap et d’autres paramètres de mouvement grâce à des capteurs supplémentaires ou à des dispositifs d’aide externes.
Les MRU marines fournissent des données de mouvement pour les levés hydrographiques, les mesures scientifiques, la stabilisation de la charge utile et les opérations des navires, y compris la correction des données sonar tenant compte du mouvement du navire lors de la cartographie des fonds marins. La précision de ces corrections dépend des performances de l’unité MRU ainsi que de la précision avec laquelle elle est alignée et synchronisée avec les autres composants du système de levé.
Fonctions principales des MRU
Surveillance des mouvements du navire
Une unité de référence de mouvement suit la manière dont un navire réagit aux vagues et aux manœuvres. Le roulis et le tangage décrivent l’évolution de son orientation, tandis que le soulèvement décrit le mouvement vertical. Ces mesures aident les opérateurs à évaluer les mouvements de la plate-forme lors des levés, des recherches et des opérations en mer.
Compensation des mouvements pour les capteurs de levé
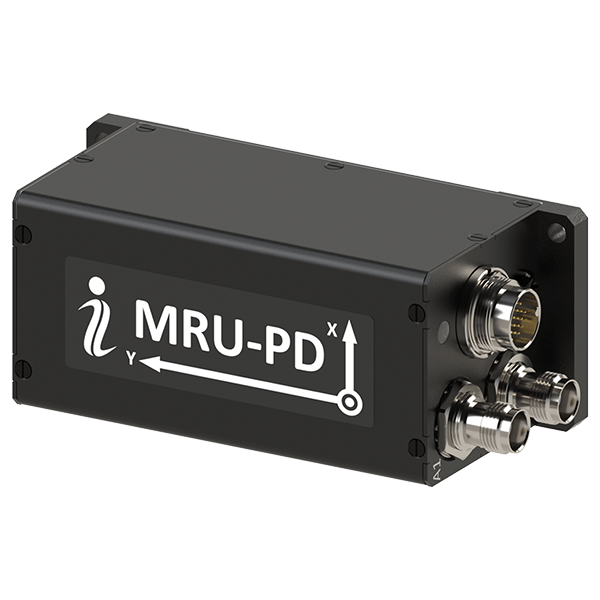
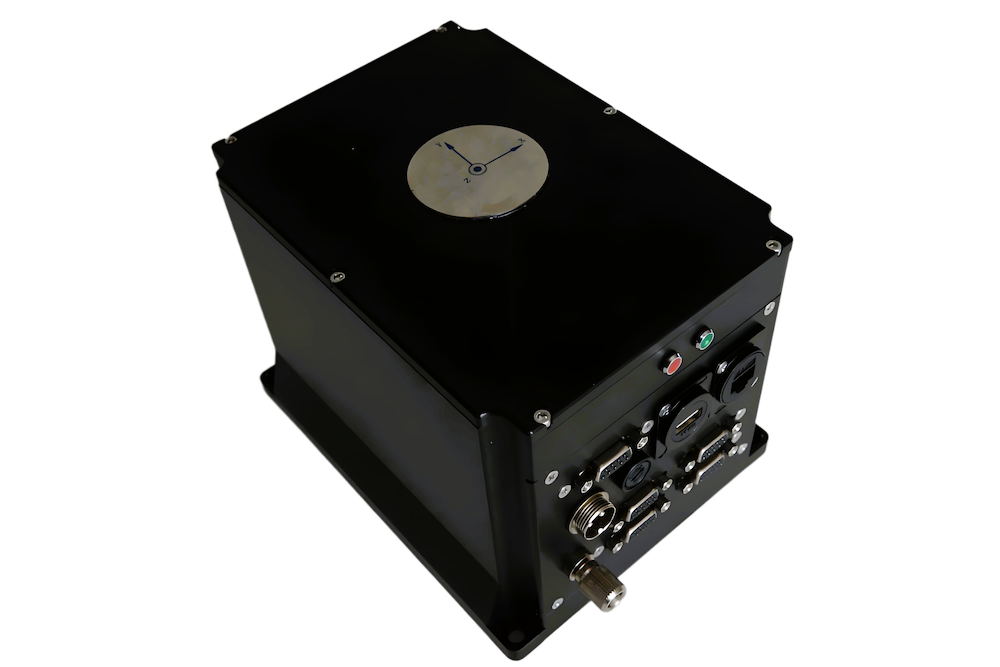
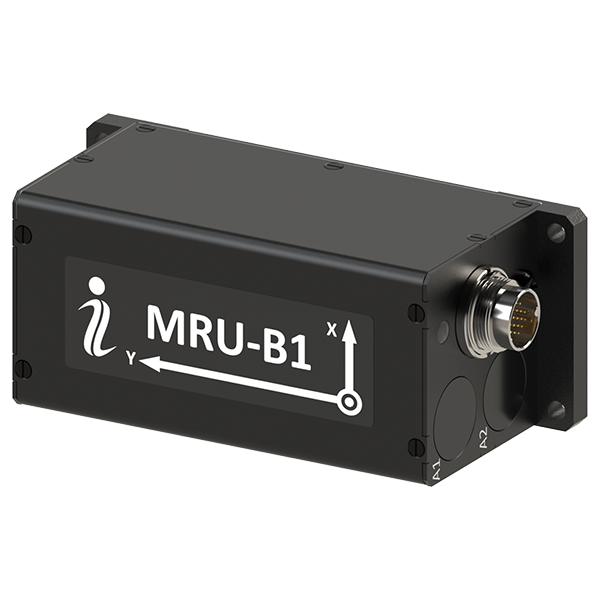
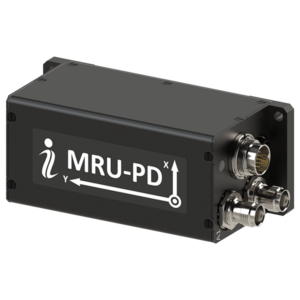
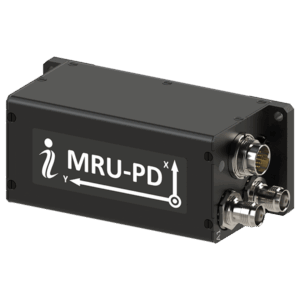
Unité de référence de mouvement MRU-PD d’Inertial Labs
Les mouvements du navire modifient l’orientation et la position d’un sonar ou de tout autre capteur de levé installé pendant l’acquisition des données. Les données de la MRU permettent au système de levé de tenir compte de ces mouvements lors du calcul de la localisation de chaque mesure. Une correction précise nécessite également un positionnement fiable, la mesure des décalages entre les capteurs et des horodatages synchronisés.
Stabilisation des instruments marins et des charges utiles
Une MRU peut fournir des mesures de mouvement à un contrôleur de stabilisation destiné à une caméra, une antenne ou tout autre instrument. Le contrôleur utilise ces mesures pour commander un support mobile ou un autre mécanisme de correction. La MRU fournit la référence de mouvement ; le matériel de stabilisation effectue l’ajustement physique.
Données de mouvement pour les systèmes de contrôle et de positionnement
Les systèmes de contrôle des navires peuvent utiliser les mesures de la MRU pour tenir compte des mouvements de la plate-forme. Dans une installation de positionnement dynamique (DP), les données de roulis et de tangage peuvent aider à corriger les mouvements d’une antenne de positionnement montée à distance du point de référence du navire. Les mesures utilisées dépendent de la conception du système DP, de ses interfaces et de ses fréquences de mise à jour.
Données de mouvement horodatées pour le post-traitement
L’enregistrement des données MRU parallèlement aux données sonar, d’imagerie et de navigation permet de corriger ou de vérifier les mesures après une mission. Chaque observation doit être mise en correspondance avec le mouvement de la plate-forme au moment où elle a été acquise. Des horodatages précis sont donc essentiels, en particulier lors de l’application de corrections différées du soulèvement aux données de levé.
Données de mouvement fournies par les MRU
Les données de sortie disponibles sur une unité de référence de mouvement marine dépendent de ses capteurs et de son traitement. Elles peuvent inclure :
Roulis et tangage : l’orientation de la plate-forme autour de ses axes longitudinal et latéral.
Le soulèvement et la vitesse de soulèvement : le mouvement vertical estimé et son taux de variation.
Vitesses angulaires et accélérations linéaires : mesures gyroscopiques et accélérométriques que certaines unités fournissent sous forme de données distinctes.
Cap et lacet : le cap décrit l’orientation par rapport au nord, tandis que le lacet décrit la rotation autour de l’axe vertical. Une sortie de cap nécessite une référence appropriée, telle qu’une aide magnétique ou issue du Système mondial de navigation par satellite (GNSS).
Laitance et roulis : estimations des mouvements d’avant en arrière et d’un côté à l’autre, disponibles à partir de systèmes configurés pour fournir des données de mouvement horizontal.
Dans le cadre d’un levé multifaisceaux, les performances en matière de roulis, de tangage et de soulevé sont particulièrement importantes, car les erreurs dans ces mesures affectent la correction appliquée aux données sonar.
Types et configurations des unités de référence de mouvement
Les configurations des MRU diffèrent en termes de technologie des capteurs, d’aide externe et d’exigences d’installation. Parmi les configurations courantes, on trouve :
Unités de référence de mouvement (MRU) basées sur des systèmes microélectromécaniques (MEMS) : utilisent des gyroscopes et des accéléromètres compacts dans des boîtiers à faible consommation d’énergie.
MRU basées sur des gyroscopes à fibre optique : elles utilisent des gyroscopes optiques pour la mesure de la vitesse angulaire dans des systèmes conçus pour des performances de mouvement exigeantes.
Unités de référence de mouvement inertielles autonomes : elles calculent le mouvement à partir de capteurs embarqués sans nécessiter d’entrée GNSS continue.
Systèmes de référence de mouvement assistés par GNSS : ils combinent des mesures inertentielles avec des données GNSS pour fournir des informations de mouvement, d’orientation ou de navigation.
MRU compactes et submersibles : adaptées aux espaces restreints ou aux installations sous-marines. Une MRU sous-marine nécessite un boîtier et des connecteurs homologués pour sa profondeur de fonctionnement.
Ces configurations peuvent être combinées au sein d’un même appareil. Une MRU compacte basée sur la technologie MEMS, par exemple, peut également bénéficier d’une assistance GNSS lorsqu’elle est installée sur un navire de surface.
Plateformes maritimes utilisant des MRU
Navires de recherche et de levés avec équipage
Les navires de recherche et d’étude utilisent des MRU pour fournir des données de mouvement aux sonars et aux systèmes d’acquisition scientifique. Une installation hydrographique combine généralement des mesures de mouvement avec un positionnement et des décalages de capteurs soigneusement mesurés. Il est indispensable de fixer solidement la MRU et de l’aligner sur le référentiel du navire pour garantir une correction précise des données.
Navires de surface sans équipage (USV)
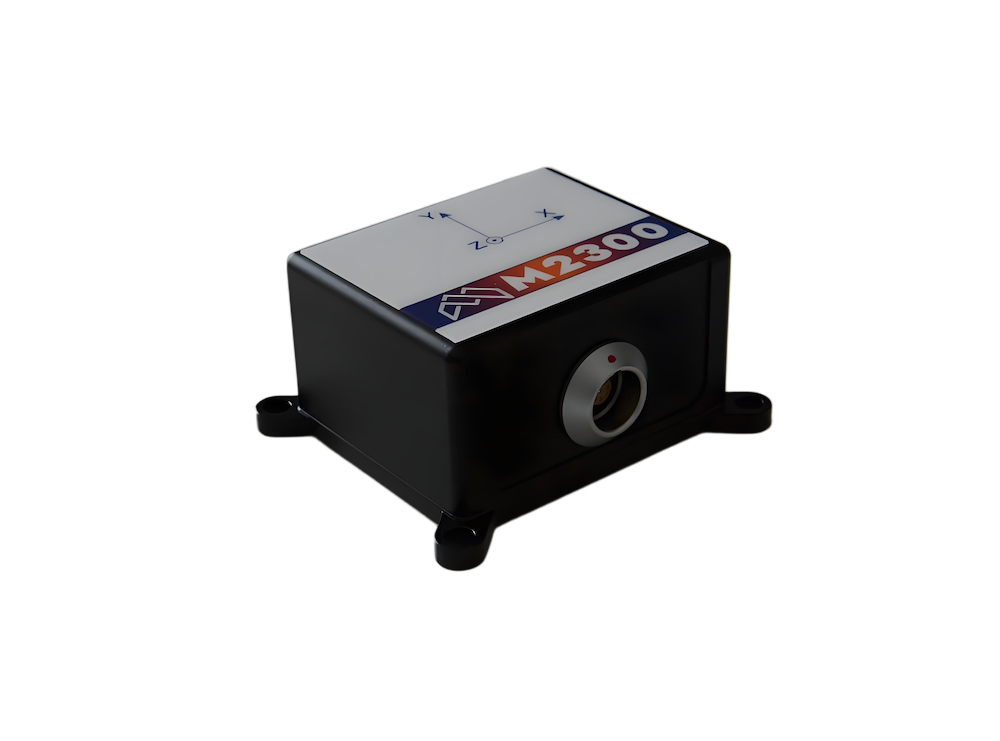
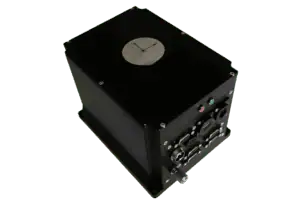
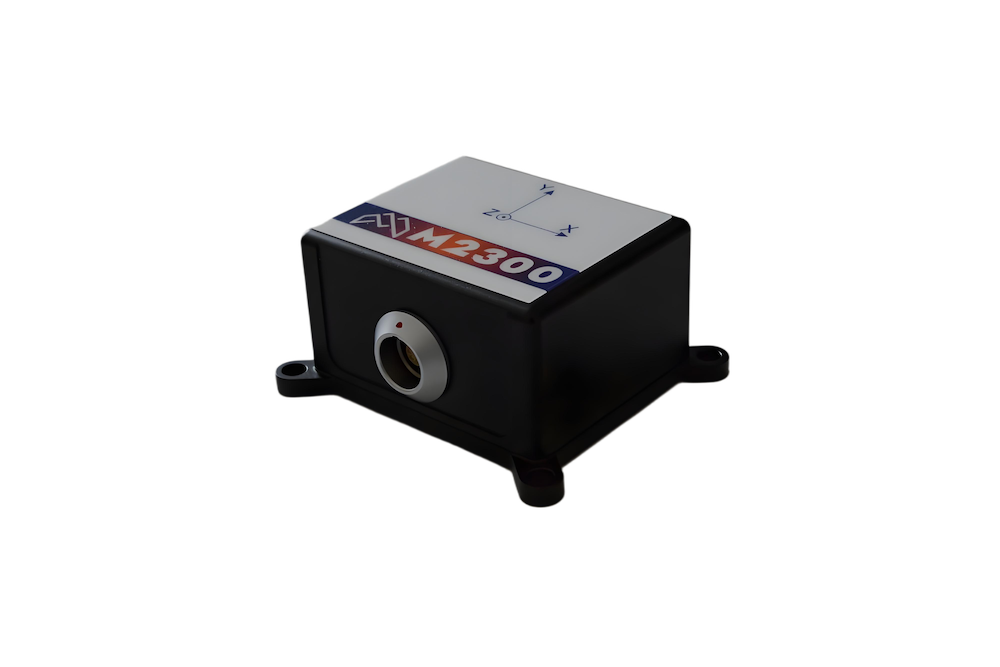
MRU maritime M2300 pour la détection inertielle basée sur la technologie MEMS, par Mirco Magic
Sur un navire de surface sans équipage ou autonome (ASV), une MRU peut faciliter l’acquisition de données topographiques et fournir des mesures de mouvement à d’autres systèmes embarqués. Son installation doit s’adapter à l’espace disponible et au budget énergétique du navire. L’enregistrement synchronisé des données de la MRU et de la charge utile permet également aux opérateurs d’évaluer la qualité des mesures après une mission.
Plateformes de levés autonomes
Les plateformes autonomes peuvent exploiter les données de la MRU tout en effectuant des mesures sans supervision continue de la part d’un opérateur. Des horodatages cohérents permettent aux logiciels embarqués et aux outils de traitement ultérieurs de corréler les observations des capteurs avec les mouvements de la plateforme. Lorsque la MRU fournit des informations d’état ou de qualité, celles-ci peuvent aider à identifier les périodes durant lesquelles ses mesures doivent faire l’objet d’un examen plus approfondi.
Bouées et observatoires flottants
Les bouées et les observatoires flottants peuvent enregistrer les mouvements afin de caractériser le comportement de la plate-forme ou d’interpréter les mesures scientifiques effectuées à partir d’une structure en mouvement. Leurs exigences peuvent différer de celles d’un navire de levé : une durée de fonctionnement prolongée et la consommation d’énergie peuvent primer sur la rapidité de sortie des données. La position de montage de la MRU influe également sur la manière dont ses mesures s’articulent avec celles des instruments situés ailleurs sur la plate-forme.
Installations submersibles et sous-marines
Une MRU sous-marine peut mesurer le mouvement d’un véhicule sous-marin ou d’un ensemble d’instruments lorsque son boîtier est homologué pour la profondeur de déploiement. Les signaux GNSS n’étant pas disponibles en immersion, le fonctionnement sous-marin repose sur des capteurs inertiels embarqués et sur tout système d’aide adapté intégré à l’ensemble du système. La géométrie de l’installation détermine la manière dont ses mesures s’appliquent aux autres instruments embarqués.
Évolutions récentes dans le domaine des technologies de référence de mouvement en milieu marin
Les avancées en matière de capteurs et de traitement élargissent les possibilités pour les petites plateformes et les déploiements de longue durée. Parmi les domaines de progrès, on peut citer :
Amélioration des capteurs MEMS : des capteurs inertiels compacts plus performants pour les petits navires et les ensembles d’instruments.
Traitement avancé du soulèvement : estimation et post-traitement affinés du mouvement vertical pour les flux de travail de levés.
Intégration sur des plateformes autonomes : des systèmes compacts conçus pour répondre aux exigences en matière d’alimentation, d’espace et de données des plateformes sans équipage.
Contrôle automatisé de la qualité : des vérifications permettant d’identifier les problèmes liés aux mesures de mouvement, à la synchronisation, à l’alignement ou aux données d’aide à l’acquisition.
Ces avancées s’avèrent particulièrement utiles lorsque leurs performances peuvent être évaluées au regard des exigences de mouvement et de mesure propres à l’installation.