Unidades de referencia de movimiento marítimo (MRU)
Las unidades de referencia de movimiento (MRU) son instrumentos de precisión diseñados para medir y compensar el movimiento de las embarcaciones en entornos oceánicos dinámicos. Estos sensores de alta precisión desempeñan un papel fundamental en aplicaciones como los levantamientos hidrográficos, la monitorización de olas, el posicionamiento dinámico y las operaciones en alta mar.
En esta categoría se presentan los fabricantes y proveedores de MRU marítimas que cumplen con las rigurosas exigencias de la ciencia y la ingeniería marinas.
Si diseñas, construyes o suministras Unidades de referencia de movimiento (MRU), Crea un perfil para mostrar tus capacidades y conectar con visitantes que tengan una necesidad real de tus soluciones.
Descripción general de las unidades de referencia de movimiento (MRU) y los sensores de movimiento marinos
Resumen por
William Mackenzie
Actualizado:
Introducción a las unidades de referencia de movimiento marítimo
Una unidad de referencia de movimiento (MRU) utiliza una unidad de medición inercial (IMU), compuesta por acelerómetros y giroscopios, para realizar un seguimiento del movimiento de una embarcación o una plataforma marítima. Procesa las mediciones de aceleración y velocidad angular para estimar el balanceo, el cabeceo y el cabeceo vertical, mientras que los sistemas debidamente equipados también pueden proporcionar datos de rumbo y otros parámetros de movimiento mediante sensores adicionales o sistemas auxiliares externos.
Las MRU marinas proporcionan datos de movimiento para levantamientos hidrográficos, mediciones científicas, estabilización de la carga útil y operaciones de buques, incluida la corrección de los datos del sonar para tener en cuenta el movimiento del buque durante la cartografía del fondo marino. La precisión de estas correcciones depende del rendimiento de la MRU y de la precisión con la que esté alineada y sincronizada con los demás componentes del sistema de levantamiento.
Funciones principales de las MRU
Monitorización del movimiento de la embarcación
Una unidad de referencia de movimiento realiza un seguimiento de cómo responde una embarcación a las olas y a las maniobras. El balanceo y el cabeceo describen su orientación cambiante, mientras que el cabeceo vertical describe el movimiento vertical. Estas mediciones ayudan a los operadores a evaluar el movimiento de la plataforma durante los levantamientos, la investigación y las operaciones en alta mar.
Compensación del movimiento para sensores de prospección
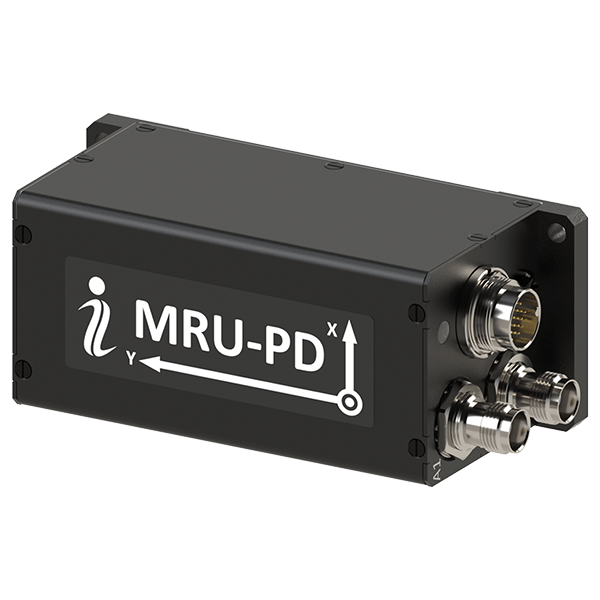
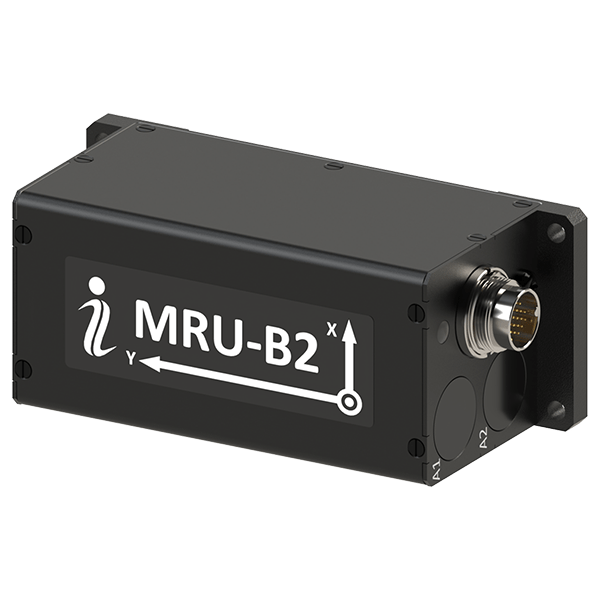
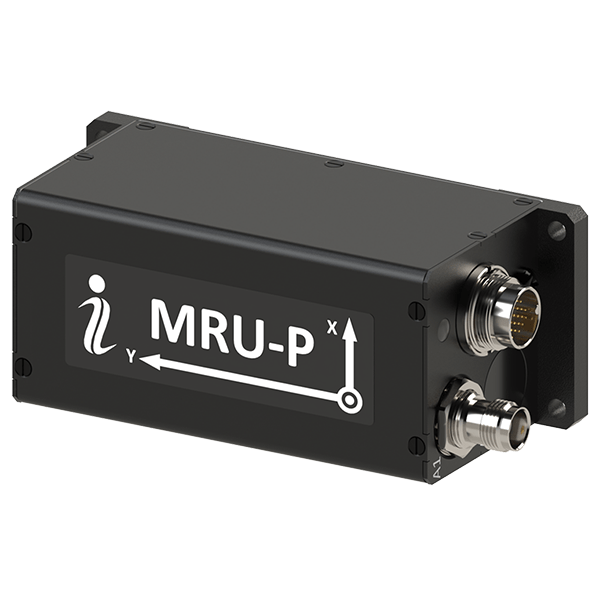
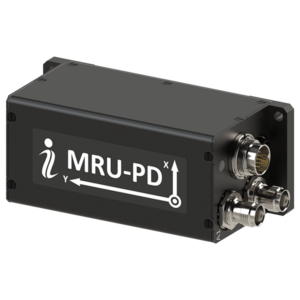
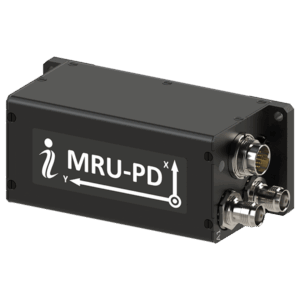
Unidad de referencia de movimiento MRU-PD de Inertial Labs
El movimiento de la embarcación altera la orientación y la posición de un sonar u otro sensor de prospección instalado durante la adquisición de datos. Los datos de la MRU permiten al sistema de prospección tener en cuenta ese movimiento a la hora de calcular la ubicación de cada medición. Una corrección precisa también requiere un posicionamiento fiable, desplazamientos medidos entre sensores y marcas de tiempo sincronizadas.
Estabilización de instrumentos marinos y cargas útiles
Una MRU puede proporcionar mediciones de movimiento a un controlador de estabilización para una cámara, una antena u otro instrumento. El controlador utiliza dichas mediciones para dar órdenes a un soporte móvil u otro mecanismo de corrección. La MRU proporciona la referencia de movimiento; el hardware de estabilización realiza el ajuste físico.
Datos de movimiento para sistemas de control y posicionamiento
Los sistemas de control de buques pueden utilizar las mediciones de la MRU para tener en cuenta el movimiento de la plataforma. En una instalación de posicionamiento dinámico (DP), los datos de balanceo y cabeceo pueden ayudar a corregir el movimiento de una antena de posicionamiento montada lejos del punto de referencia del buque. Las mediciones utilizadas dependen del diseño del sistema DP, de sus interfaces y de sus frecuencias de actualización.
Datos de movimiento con referencia temporal para el posprocesamiento
El registro de datos de la MRU junto con los datos de sonar, imágenes y navegación permite corregir o verificar las mediciones tras una misión. Cada observación debe correlacionarse con el movimiento de la plataforma en el momento en que se adquirió. Por lo tanto, es esencial disponer de marcas de tiempo precisas, especialmente al aplicar correcciones retardadas de cabeceo a los datos de levantamiento.
Datos de movimiento proporcionados por las MRU
Los datos de salida disponibles en una unidad de referencia de movimiento marino dependen de sus sensores y de su procesamiento. Pueden incluir:
Balanceo y cabeceo: la orientación de la plataforma respecto a sus ejes longitudinal y lateral.
Elevación y velocidad de elevación: movimiento vertical estimado y su tasa de variación.
Velocidades angulares y aceleraciones lineales: mediciones de giroscopios y acelerómetros que algunas unidades facilitan como datos independientes.
Rumbo y guiñada: el rumbo describe la orientación con respecto al norte, mientras que la guiñada describe la rotación alrededor del eje vertical. Una salida de rumbo requiere una referencia adecuada, como la ayuda magnética o del Sistema Global de Navegación por Satélite (GNSS).
Oscilación longitudinal y transversal: Estimaciones del movimiento de proa a popa y de lado a lado disponibles en sistemas configurados para proporcionar datos de movimiento horizontal.
En el caso de un levantamiento multihaz, el rendimiento en cuanto al balanceo, cabeceo y cabeceo longitudinal es especialmente importante, ya que los errores en estas mediciones afectan a la corrección aplicada a los datos del sonar.
Tipos y configuraciones de las unidades de referencia de movimiento
Las configuraciones de las MRU difieren en cuanto a la tecnología de los sensores, la asistencia externa y los requisitos de instalación. Entre las configuraciones más comunes se incluyen:
MRU basadas en sistemas microelectromecánicos (MEMS): utilizan giroscopios y acelerómetros compactos en paquetes de consumo relativamente bajo.
MRU basadas en giroscopios de fibra óptica: utilizan giroscopios ópticos para la medición de la velocidad angular en sistemas diseñados para un rendimiento de movimiento exigente.
MRU inerciales autónomas: calculan el movimiento a partir de sensores a bordo sin necesidad de una entrada continua de datos del GNSS.
Sistemas de referencia de movimiento asistidos por GNSS: combinan mediciones inerciales con datos GNSS para proporcionar información sobre el movimiento, la orientación o la navegación.
MRU compactas y sumergibles: adecuadas para espacios reducidos o instalaciones submarinas. Una MRU submarina requiere una carcasa y conectores homologados para su profundidad de funcionamiento.
Estas configuraciones pueden combinarse en una sola unidad. Una MRU compacta basada en MEMS, por ejemplo, también puede aceptar la asistencia del GNSS cuando se instala en una embarcación de superficie.
Plataformas marítimas que utilizan MRU
Embarcaciones tripuladas de investigación y prospección
Los buques de investigación y prospección utilizan MRU para proporcionar datos de movimiento a los sistemas de sonar y de adquisición científica. Una instalación hidrográfica suele combinar mediciones de movimiento con el posicionamiento y las compensaciones de los sensores, medidas con precisión. Para una corrección precisa de los datos, es necesario montar la MRU de forma segura y alinearla con el sistema de referencia del buque.
Embarcaciones de superficie no tripuladas (USV)
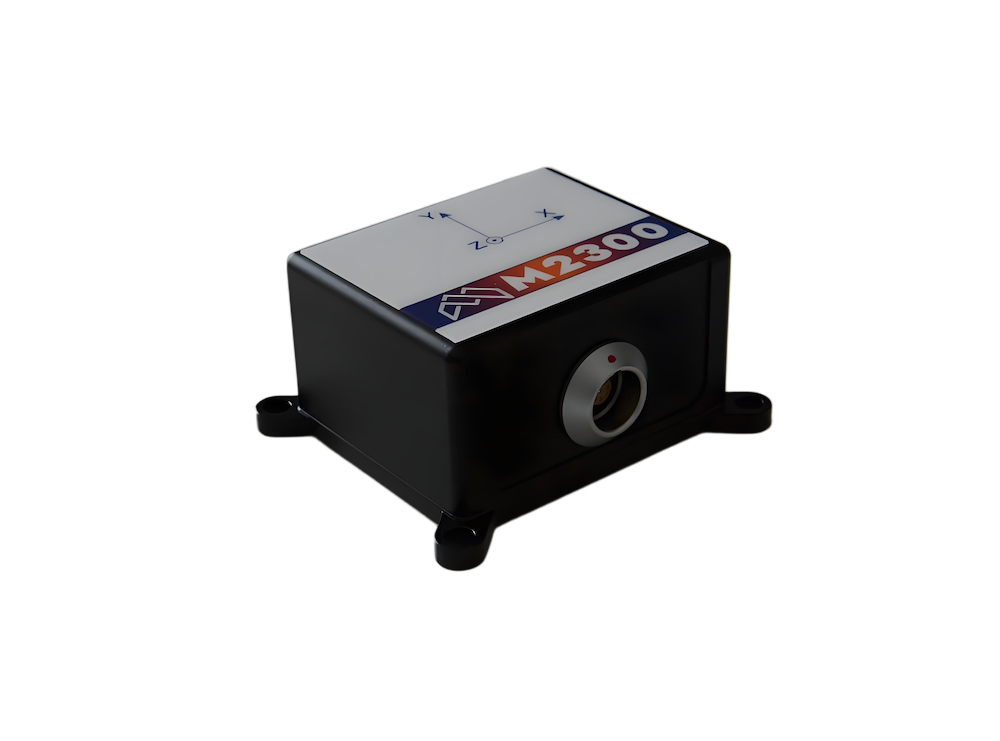
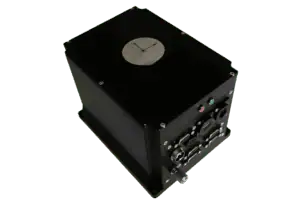
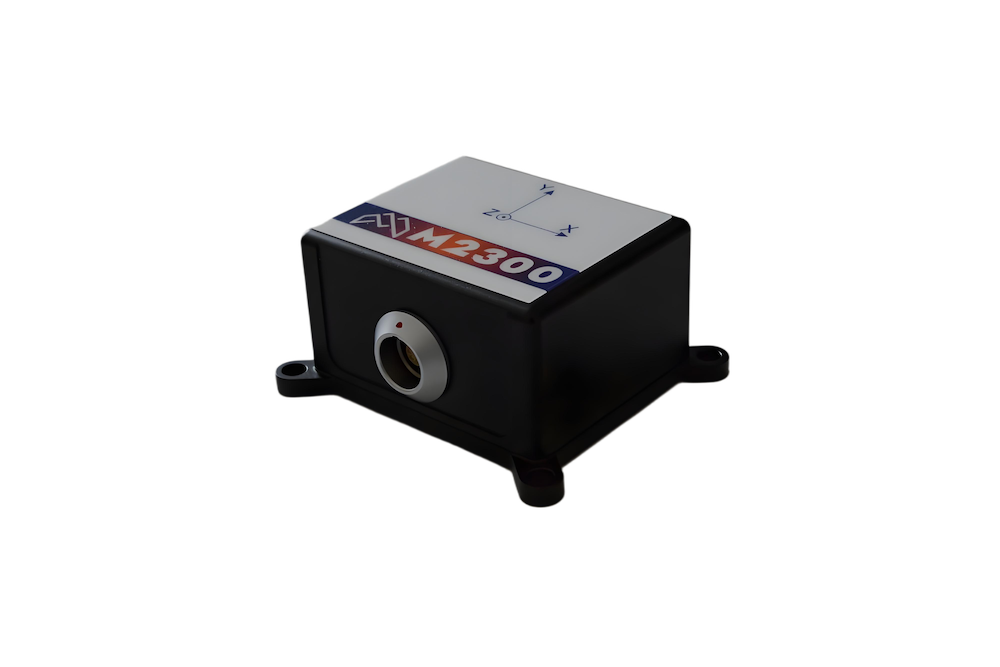
MRU marítima M2300 para sensores inerciales basados en MEMS de Mirco Magic
En una embarcación de superficie no tripulada o autónoma (ASV), una MRU puede facilitar la adquisición de datos de levantamiento y proporcionar mediciones de movimiento a otros sistemas a bordo. Su instalación debe adaptarse al espacio disponible y a la potencia disponible de la embarcación. El registro sincronizado de los datos de la MRU y de la carga útil también permite a los operadores revisar la calidad de las mediciones tras una misión.
Plataformas de topografía autónomas
Las plataformas autónomas pueden utilizar los datos de la MRU mientras recogen mediciones sin necesidad de una supervisión continua por parte del operador. Las marcas de tiempo coherentes permiten que el software a bordo y las herramientas de procesamiento posteriores relacionen las observaciones de los sensores con el movimiento de la plataforma. Cuando la MRU proporciona información sobre el estado o la calidad, esta puede ayudar a identificar los periodos en los que sus mediciones requieren una revisión más detallada.
Boyas y observatorios flotantes
Las boyas y los observatorios flotantes pueden registrar el movimiento para caracterizar el comportamiento de la plataforma o interpretar las mediciones científicas tomadas desde una estructura en movimiento. Sus requisitos pueden diferir de los de un buque de prospección: el funcionamiento de larga duración y el consumo energético pueden tener prioridad sobre la rapidez de los resultados. La posición de montaje de la MRU también influye en cómo se relacionan sus mediciones con los instrumentos situados en otras partes de la plataforma.
Instalaciones sumergibles y submarinas
Una MRU submarina puede medir el movimiento de un vehículo submarino o de un conjunto de instrumentos cuando su carcasa está homologada para la profundidad de despliegue. Dado que las señales GNSS no están disponibles mientras se encuentra sumergida, el funcionamiento submarino se basa en sensores inerciales a bordo y en cualquier sistema auxiliar adecuado integrado en el conjunto del sistema. La geometría de la instalación determina cómo se aplican sus mediciones a otros instrumentos a bordo.
Avances emergentes en la tecnología de referencia de movimiento marino
Los avances en sensores y procesamiento están ampliando las opciones para plataformas más pequeñas y despliegues prolongados. Entre los ámbitos en los que se ha avanzado figuran:
Sensores MEMS mejorados: sensores inerciales compactos y más eficaces para embarcaciones pequeñas y conjuntos de instrumentos.
Procesamiento avanzado del movimiento vertical: estimación y posprocesamiento refinados del movimiento vertical para flujos de trabajo de levantamiento topográfico.
Integración en plataformas autónomas: sistemas compactos diseñados en función de los requisitos de potencia, espacio y datos de las plataformas no tripuladas.
Supervisión automatizada de la calidad: comprobaciones que ayudan a identificar problemas relacionados con las mediciones de movimiento, la sincronización, la alineación o las entradas auxiliares durante la adquisición de datos.
Estos avances resultan especialmente útiles cuando su rendimiento puede evaluarse en función de los requisitos de movimiento y medición de la instalación.