Les systèmes à base ultra-courte (USBL) fournissent un positionnement acoustique sous-marin en temps réel pour l'océanographie commerciale, la surveillance environnementale, la construction sous-marine et les levés hydrographiques. Combinant des transducteurs, des transpondeurs et un traitement avancé des signaux, la technologie USBL permet le suivi et la navigation précis des ROV, des AUV et des plongeurs à différentes profondeurs et dans diverses conditions.
Ce guide présente les fournisseurs de systèmes USBL pour les opérations maritimes et sous-marines, notamment les fabricants d'équipements de positionnement acoustique, de modules d'étalonnage et de communication, et de solutions de navigation intégrées pour les applications d'étude et de recherche.
Si vous concevez, construisez ou fournissez Systèmes USBL, Créez un profil pour mettre en avant vos compétences et entrer en contact avec des visiteurs qui recherchent activement vos solutions.
The table below compares selected USBL systems from Teledyne Marine, Advanced Navigation, Cerulean Sonar, and applied acoustics for marine tracking and positioning. It brings together manufacturer-published specifications for acoustic performance, deployment, power, and integration.
Specifications are manufacturer-reported and may vary by model or configuration.
Make / model
Positioning range (m)
Position accuracy
Acoustic frequency (kHz)
Acoustic update / interrogation rate
Range resolution (m)
Acoustic head depth rating
Acoustic head dimensions (mm)
Acoustic head weight in air (kg)
Power
Data interfaces
Operating temperature (°C)
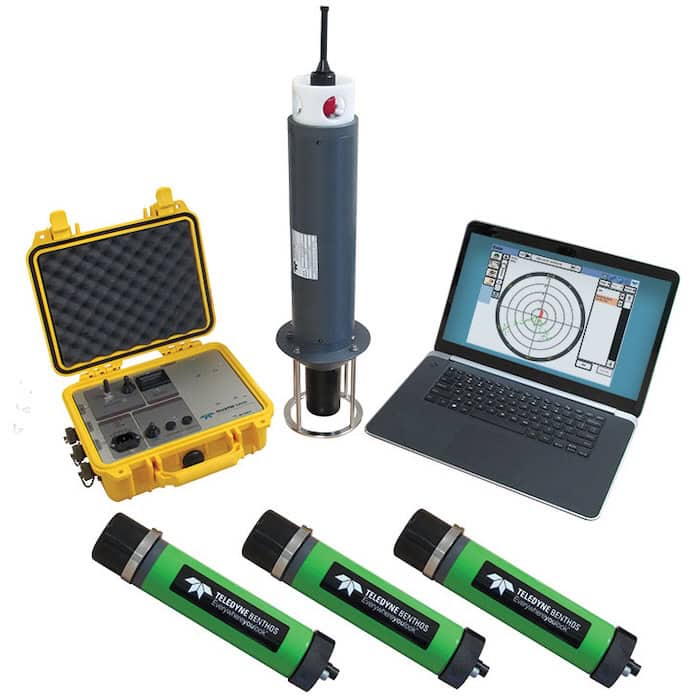
Teledyne Marine Benthos TrackIt / USBL DAT (integrated DAT, Band C, 500 m housing)
Up to 1,500 m
±0.5% of slant range; stationary transducer
22–27.5
Unknown
Unknown
500 m
Ø140 × 860
11 kg (published metric figure)
300 Wh internal battery; external power supported
RS-232
Unknown
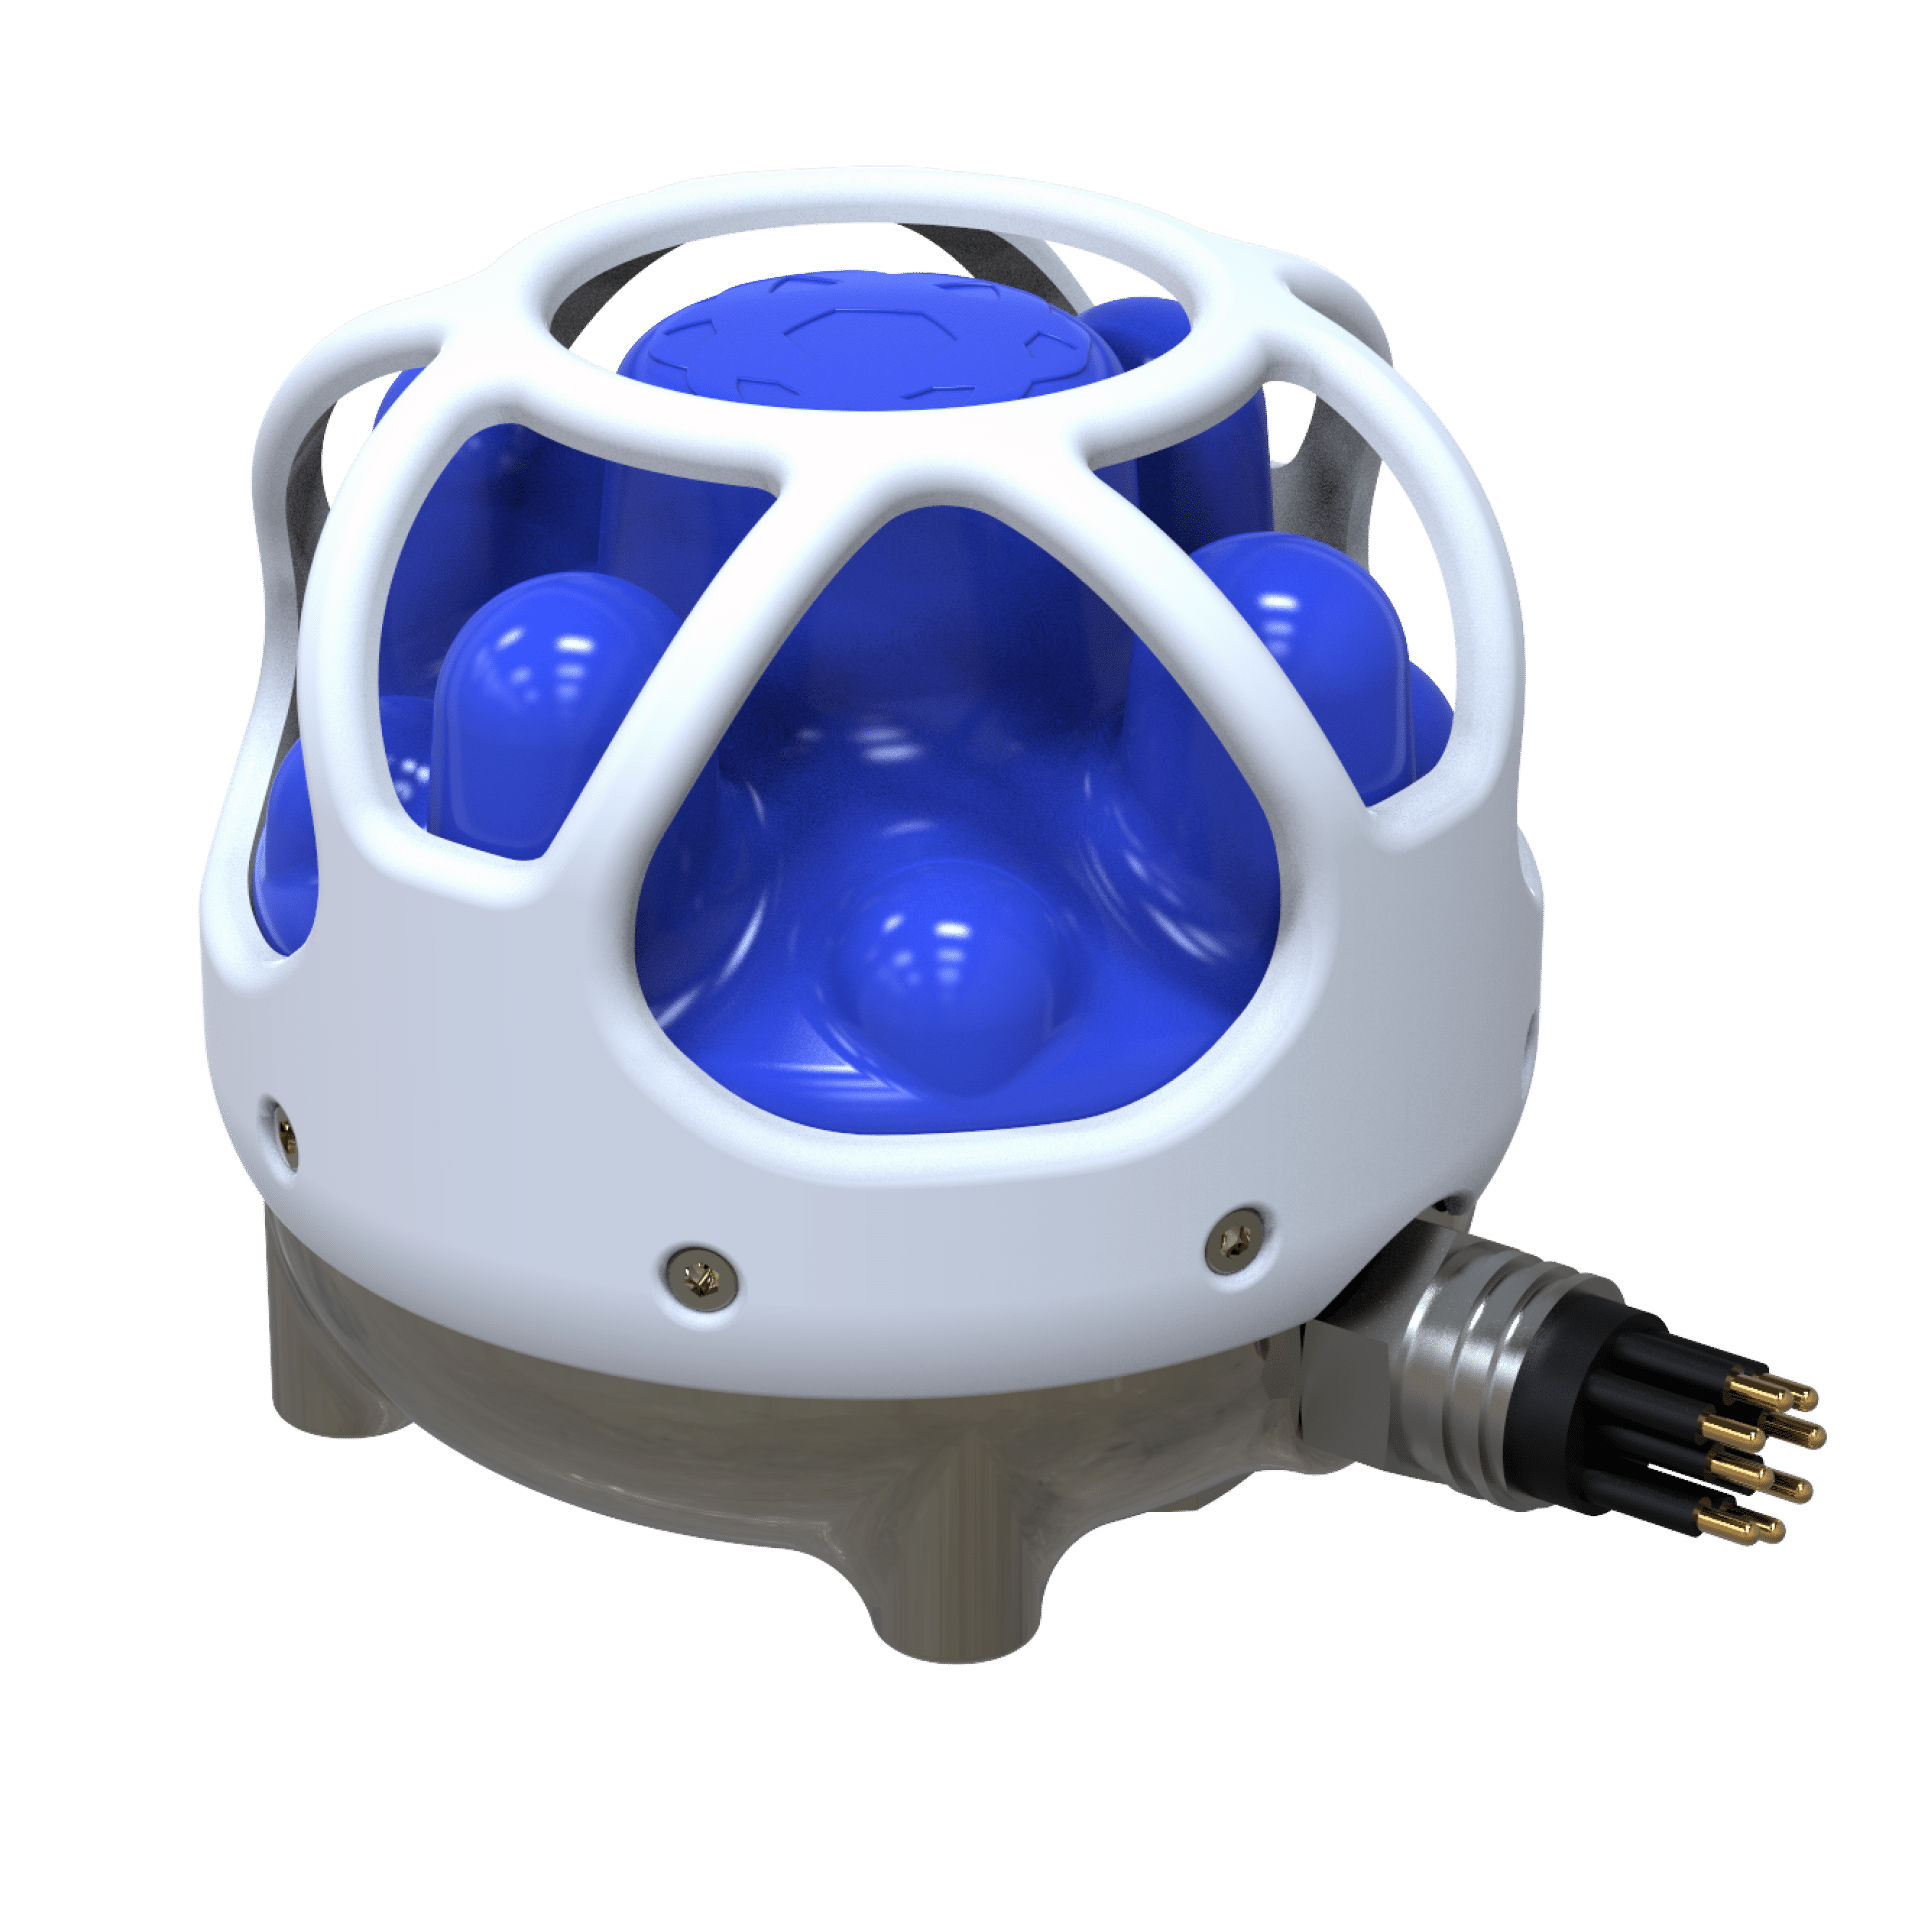
Advanced Navigation Subsonus
995 m (firmware-limited)
±0.1 m at 5 m; ±0.5 m at 100 m; ±5 m at 1,000 m
20–32
Up to 2 Hz
Unknown
995 m operational; 1,500 m survival
106 × 106 × 93
1.17 kg
9–60 V DC / PoE+; 10 W average, 25 W peak
100BASE-TX Ethernet; PTP / NTP
−20 to +40°C
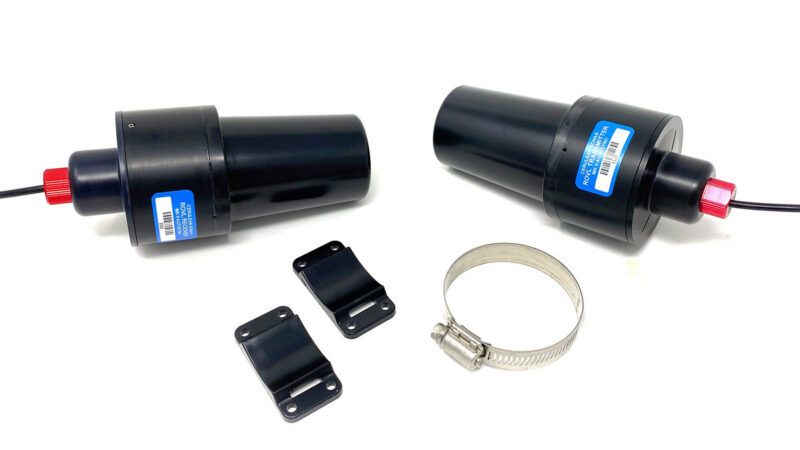
Cerulean Sonar ROVLe Bundle Mark III
300 m
Range-dependent; manufacturer error model
25
1 Hz
0.1 m
50 m topside; 300 m subsea (minimum crush depth)
Unknown
0.600 kg (topside transceiver)
Topside: 5–28 V DC, approximately 1.5 W; subsea: 5–28 V DC, 1.3 W average at 16 V
Topside: 10/100 Ethernet, TTL serial; subsea: TTL serial
Unknown
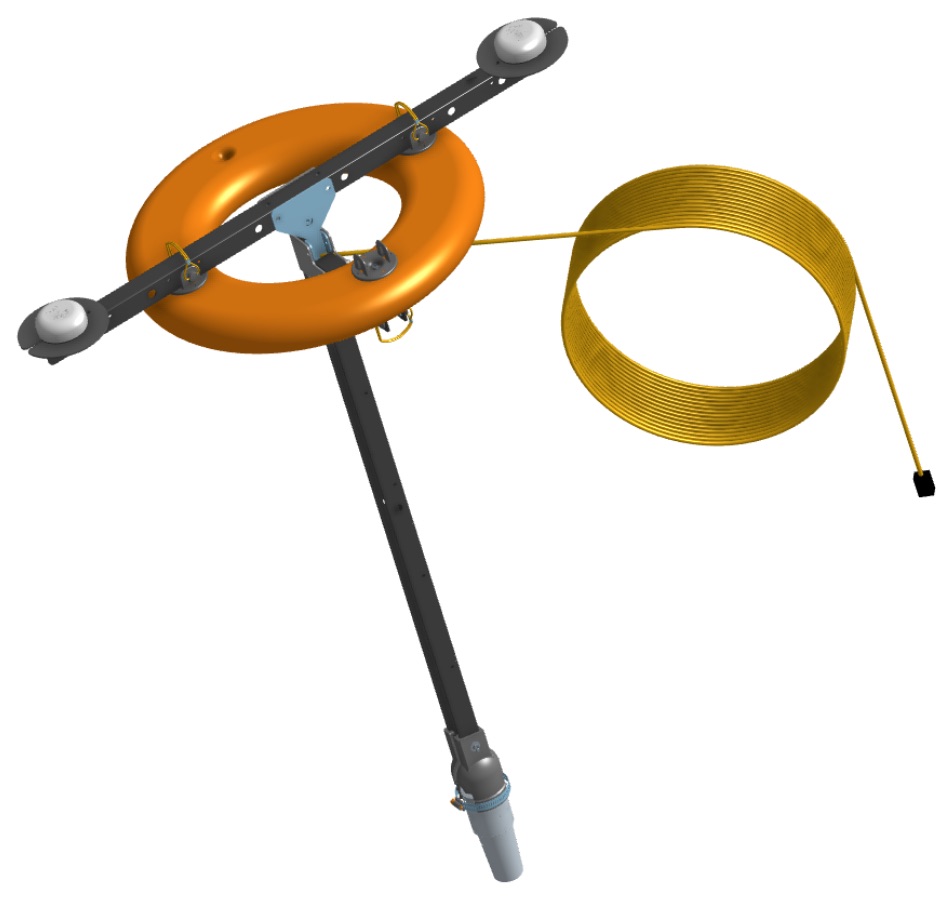
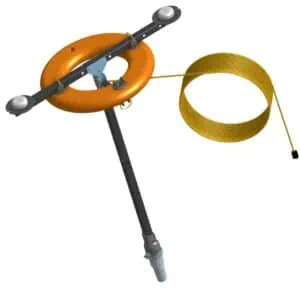
Cerulean Sonar Omnitrack (tethered buoy, Mk III configuration)
300 m
Range-dependent; manufacturer error model
25
1 Hz
0.1 m (Mk III ROVLe)
300 m subsea minimum crush depth; buoy operates at surface
Unknown
Unknown
Unknown
Wired surface link; ROVLe network integration
Unknown
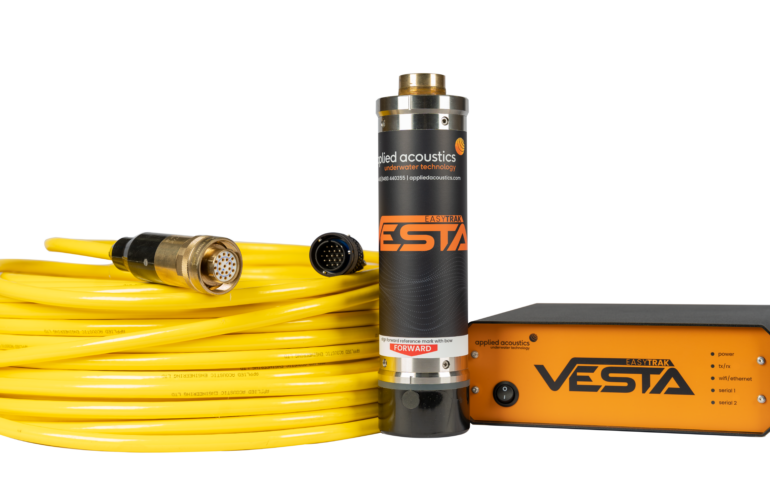
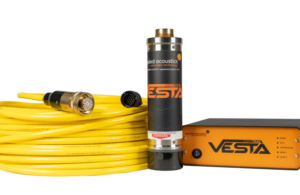
applied acoustics Easytrak Nexus 2 Max EZT-2698 + EZT-2782-C
2,000 m (export-controlled variant)
0.25% of slant range with external attitude / heading reference; 1.30% with internal reference; correct sound speed, no ray bending, adequate signal-to-noise ratio
18–32
0.5 s refresh
0.01 m
30 m transceiver
Ø200 × 432
16 kg (transceiver)
Console: 90–250 V AC, 250 VA maximum; transceiver: 48 V DC from console
Notes: “Unknown” = not confirmed by the manufacturer information used.
Systèmes USBL
Vue d'ensemble par
William Mackenzie
Mise à jour:
Introduction aux systèmes USBL
Le rôle du positionnement à base ultra-courte dans les opérations sous-marines
La polyvalence du système à base ultra-courte en fait un outil indispensable pour les ingénieurs et les scientifiques. Dans la construction offshore, les systèmes de positionnement USBL guident avec précision les équipements lors de l’alignement des pipelines, de l’installation des structures et du placement des actifs en eaux profondes. En océanographie et dans les travaux d’étude, ils permettent la navigation précise des plateformes autonomes qui collectent des données géophysiques et environnementales.
De plus, pour les missions scientifiques critiques, le suivi USBL permet un échantillonnage répétable, la cartographie des habitats et la récupération cruciale à long terme des instruments. Essentiellement, la mesure à base ultra-courte est primordiale partout où un positionnement sous-marin précis est nécessaire sans la complexité logistique du déploiement d’un réseau complet sur le fond marin.
Fonctionnement du positionnement USBL
Transmission et réception des signaux acoustiques
À la base, un système à base ultra-courte émet une impulsion sonore à partir de l’émetteur-récepteur qui est instantanément reçue par le transpondeur de la cible. Le transpondeur répond par une impulsion de retour, ce qui permet au système de mesurer avec précision le temps de trajet aller-retour. Cette mesure, associée à la vitesse connue du son dans l’eau, détermine la portée (distance).
Les différences subtiles de phase et d’amplitude détectées par les multiples éléments hydrophones du réseau d’émetteurs-récepteurs fournissent des informations angulaires qui permettent de déterminer avec précision la position tridimensionnelle (3D) de la cible.
Triangulation et mesure
[caption id="attachment_21669" align="alignright" width="269"] Subsonus par Advanced Navigation
Les systèmes de positionnement USBL modernes et haut de gamme exploitent des techniques avancées de différence de phase pour déterminer l’azimut (angle horizontal) et l’élévation (angle vertical) avec une précision inférieure au degré. En combinant instantanément des données haute fidélité sur l’angle d’arrivée et la distance, le système calcule une solution de position instantanée et continue par rapport au navire. Cette approche sophistiquée permet au système de suivi USBL de surveiller de manière dynamique des cibles très mobiles, même dans des environnements acoustiquement difficiles.
Influences environnementales
La vitesse du son dans l’eau est une variable, et non une constante ; elle varie en fonction de la température, de la salinité et de la pression. Ces propriétés, en particulier le profil de vitesse du son (SVP) qui en résulte, introduisent des erreurs systématiques si elles ne sont pas corrigées. Afin de garantir une précision maximale, tous les déploiements de systèmes à base ultra-courte de haute qualité s’appuient sur des corrections continues dérivées de profileurs de vitesse du son ou de sondes jetables.
Comparaison avec d’autres méthodes de positionnement sous-marin
Si les systèmes à longue base (LBL) offrent la plus grande précision absolue en se référant à des transpondeurs fixes au fond de la mer, le système à base ultra-courte est préféré pour son déploiement rapide et sa flexibilité opérationnelle supérieure. Les systèmes de positionnement acoustique à base courte (SBL) offrent un compromis, mais nécessitent une géométrie de réseau rigide et connue.
Cependant, lorsqu’il est associé à des systèmes de navigation inertielle (INS) ou à des lochs Doppler (DVL), l’USBL constitue une solution de navigation hybride robuste. Cette intégration garantit que le système conserve une précision et une redondance élevées, même lorsque les conditions acoustiques, telles que le bruit près de la surface ou les thermoclines, dégradent temporairement la liaison acoustique principale.
Composants et fonctionnement du système à base ultra-courte
Les composants principaux d’un système de positionnement acoustique à base ultra-courte comprennent :
Réseaux d’émetteurs-récepteurs/transducteurs
L’émetteur-récepteur USBL est monté sur le navire et contient plusieurs éléments hydrophones dans un réseau compact, généralement circulaire. Ces éléments sont fabriqués à partir de matériaux céramiques spécialisés choisis pour leur sensibilité acoustique et leur stabilité sous des pressions variables.
Transpondeurs/répondeurs
Cette unité sous-marine, souvent appelée balise USBL, répond à l’interrogation. Il s’agit d’unités étanches sélectionnées pour une bande de fréquence spécifique et pouvant également abriter des capteurs d’inclinaison et de température intégrés pour le retour d’informations diagnostiques. L’efficacité énergétique est essentielle pour garantir la viabilité du déploiement à long terme.
Unité de contrôle et de traitement
Le processeur de surface est le cerveau du système, qui traduit les données acoustiques brutes en solutions de distance et de relèvement. Il applique une compensation de mouvement en temps réel à partir des données fournies par les systèmes de référence du navire. Ces unités de contrôle s’intègrent de manière transparente aux consoles de navigation et de positionnement dynamique (DP).
Bandes de fréquences et traitement du signal
Sélection de la fréquence : Le choix de la fréquence est un compromis technique essentiel. Les fréquences plus basses (10-30 kHz) permettent un suivi à longue portée en eaux profondes, mais avec une résolution angulaire plus faible. À l’inverse, les fréquences plus élevées (60 à 300 kHz) offrent une précision et une résolution angulaire supérieures à des distances obliques plus courtes et sont souvent utilisées dans les opérations en eaux peu profondes.
Technologie à spectre étalé : Contrairement au fonctionnement simple en bande étroite, la signalisation à spectre étalé est essentielle pour améliorer la résilience contre les interférences, le bruit propre du navire et la réflexion multivoie. Elle est indispensable dans les environnements acoustiques difficiles ou très encombrés.
Techniques de traitement du signal : Les systèmes avancés utilisent la corrélation numérique, le filtrage adapté et des algorithmes sophistiqués de correction d’erreurs. Ces techniques améliorent l’intégrité du signal, suppriment le bruit ambiant et améliorent considérablement la fiabilité du positionnement.
Intégration avec les plateformes de recherche marine
Installations à bord de navires
Les émetteurs-récepteurs USBL peuvent être montés de manière permanente sur la coque de navires dédiés ou rapidement installés sur des poteaux pour des travaux d’étude temporaires. L’intégration critique avec des systèmes de surface, en particulier des récepteurs GNSS de haute précision, des unités de référence de mouvement (MRU) et des gyrocompas, est indispensable. Cette intégration garantit que le système compense avec précision le tangage, le roulis et le soulèvement du navire, maintenant ainsi une référence de position stable.
Systèmes autonomes et télécommandés
Les ROV et les AUV dépendent de la liaison à base ultra-courte pour une navigation et un suivi précis par rapport au navire de surface. Les architectures de navigation hybrides, combinant la grande stabilité de position de l’INS avec le référencement sans dérive de l’USBL, sont la norme et offrent la redondance et la précision requises pour des tâches exigeantes telles que l’inspection et la cartographie sous-marines.
Communication USBL
Outre le simple positionnement, de nombreux systèmes de positionnement acoustique peuvent fonctionner comme des modems acoustiques bidirectionnels. Cette fonctionnalité permet une communication fiable, la transmission de données télémétriques, de messages d’état et de lectures de capteurs. Bien que les débits de données soient généralement modestes, cette liaison est suffisante pour les fonctions cruciales de commande et de contrôle dans les opérations autonomes et télécommandées.
Principales applications des systèmes à base ultra-courte
Les capacités avancées du système de positionnement acoustique à base ultra-courte favorisent son utilisation dans de nombreux secteurs :
Construction sous-marine : Guidage de haute précision pour l’installation de grandes structures sous-marines, de collecteurs et de colonnes montantes.
Pose de pipelines et de câbles : Le retour d’information continu sur la position garantit le strict respect de l’itinéraire prévu et simplifie les opérations d’étude post-pose.
Intervention ROV et AUV : Suivi USBL ROV précis pour les tâches complexes d’inspection, de maintenance et d’intervention.
Levés océanographiques : Synchronisation critique du positionnement acoustique avec le sonar remorqué, les plates-formes de capteurs et les équipements d’échantillonnage.
Recherche et récupération : localisation rapide et précise d’équipements, d’épaves ou d’instruments de grande valeur perdus, en eaux peu profondes comme en eaux profondes.
Procédure d’étalonnage USBL
La précision est déterminée par la portée oblique, la géométrie acoustique, le mouvement du navire et les conditions ambiantes de l’eau. Alors que les systèmes commerciaux atteignent généralement une précision de 0,1 à 0,5 % de la portée oblique, les appareils de qualité topographique représentent la norme de référence. Dans des conditions idéales et hautement contrôlées, ces systèmes haut de gamme peuvent atteindre une précision de l’ordre du centimètre (par exemple, 5 à 10 cm à une distance de 1 000 m), ce qui est essentiel pour la métrologie et les tâches de construction de précision.
Pour obtenir des performances optimales, un étalonnage rigoureux est nécessaire. Cela implique d’aligner physiquement le cadre USBL sur les points de référence principaux du navire, de valider toutes les mesures de décalage et d’effectuer des tests contrôlés, tels que l’étalonnage par patch, afin de vérifier les résultats de positionnement par rapport à la réalité du terrain.
Fournisseurs de la technologie USBL
Le secteur des bases de référence ultra-courtes regroupe des leaders reconnus de la technologie marine et des entreprises spécialisées dans l’acoustique, qui se font concurrence en matière de précision, de résilience et d’intégration :
Teledyne Marine : Fournit un large éventail de solutions acoustiques, couvrant à la fois les applications scientifiques et commerciales.
Applied Acoustics : Réputée pour le développement de systèmes de suivi USBL robustes, compacts et économiques, adaptés aux études côtières, à la recherche environnementale et aux AUV de petite taille.
Ces leaders continuent de repousser les limites de la résilience environnementale et de l’intégration transparente des systèmes à base ultra-courte, améliorant considérablement la précision et la portée des opérations sous-marines à l’échelle mondiale.
Frequently Asked Questions
Will USBL beacons work with a different manufacturer’s tracking system?
Some beacons support multiple manufacturers’ systems, but compatibility depends on the supported acoustic protocols, frequencies, and operating modes. Matching frequency bands alone is insufficient. Compatibility should cover the exact beacon and topside configuration, including any required depth telemetry or responder functions, because support for basic positioning does not necessarily include every additional feature.
What separates entry-level USBL systems from survey-grade systems?
The differences concern complete positioning accuracy, sensor quality, tracking capacity, and integration capabilities. An entry-level system may suit general asset tracking, while a demanding survey requires tighter control of positioning uncertainty. Comparisons should use performance figures for the complete installed system, rather than individual acoustic measurements.
Is an integrated USBL system better than one using separate navigation sensors?
An integrated system can simplify equipment selection and installation, while separate navigation sensors provide flexibility to use existing vessel equipment or select different performance levels. The better arrangement depends on the required positioning accuracy and installation. Compare the included heading and attitude sensors, supported external inputs, and complete system performance before deciding which architecture offers better value.
Which USBL systems are suitable for small survey boats and unmanned surface vessels?
Suitable systems combine manageable installation requirements with compatible power, data connections, and surface navigation inputs. Compact dimensions alone do not establish suitability. For small boats and Unmanned Surface Vessels (USVs), the comparison should include the complete equipment footprint, transceiver deployment arrangement, and access to configuration and diagnostic functions during operations.
Which USBL systems are better suited to tracking several underwater assets?
Systems with suitable interrogation schemes and adequate updates per target are better suited to multi-asset operations. Maximum target capacity does not show how frequently each asset receives a fresh position. Compare sequential and common-interrogation capabilities against the number of moving targets, their operating ranges, and any differences in the update rates required for each asset.
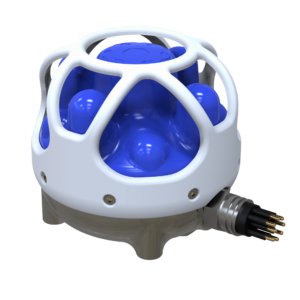

 Subsonus par Advanced Navigation