Ultrakurzbasiere (USBL)-Systeme bieten Echtzeit-Unterwasser-Akustikpositionierung für die kommerzielle Ozeanographie, Umweltüberwachung, Unterwasserbau und hydrografische Vermessung. Durch die Kombination von Wandlern, Transpondern und fortschrittlicher Signalverarbeitung ermöglicht die USBL-Technologie die genaue Verfolgung und Navigation von ROVs, AUVs und Tauchern in unterschiedlichen Tiefen und unter verschiedenen Bedingungen.
Dieser Leitfaden gibt einen Überblick über Anbieter von USBL-Systemen für den Einsatz auf See und unter Wasser, darunter Hersteller von akustischen Ortungsgeräten, Kalibrierungs- und Kommunikationsmodulen sowie integrierten Navigationslösungen für Vermessungs- und Forschungsanwendungen.
Wenn Sie entwerfen, bauen oder liefern USBL-Systeme, Erstellen Sie ein Profil, um Ihre Kompetenzen zu präsentieren und mit Besuchern in Kontakt zu treten, die einen konkreten Bedarf an Ihren Lösungen haben.
The table below compares selected USBL systems from Teledyne Marine, Advanced Navigation, Cerulean Sonar, and applied acoustics for marine tracking and positioning. It brings together manufacturer-published specifications for acoustic performance, deployment, power, and integration.
Specifications are manufacturer-reported and may vary by model or configuration.
Make / model
Positioning range (m)
Position accuracy
Acoustic frequency (kHz)
Acoustic update / interrogation rate
Range resolution (m)
Acoustic head depth rating
Acoustic head dimensions (mm)
Acoustic head weight in air (kg)
Power
Data interfaces
Operating temperature (°C)
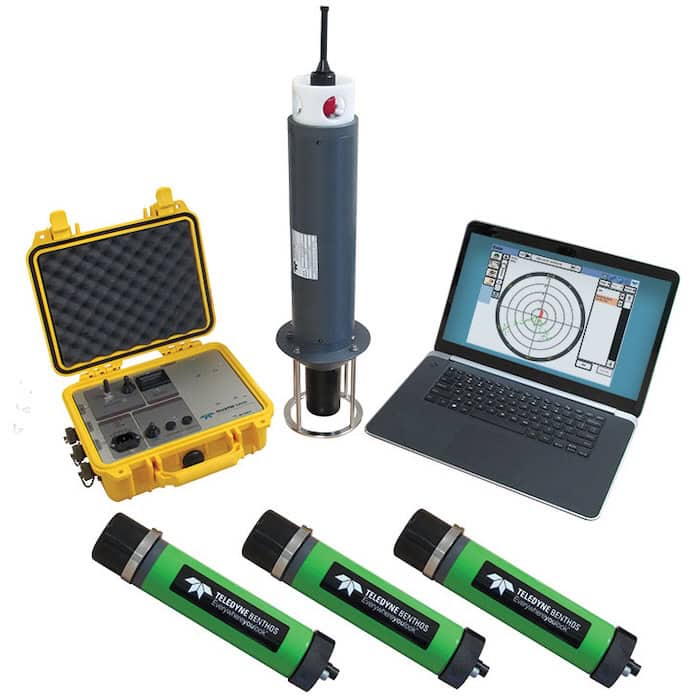
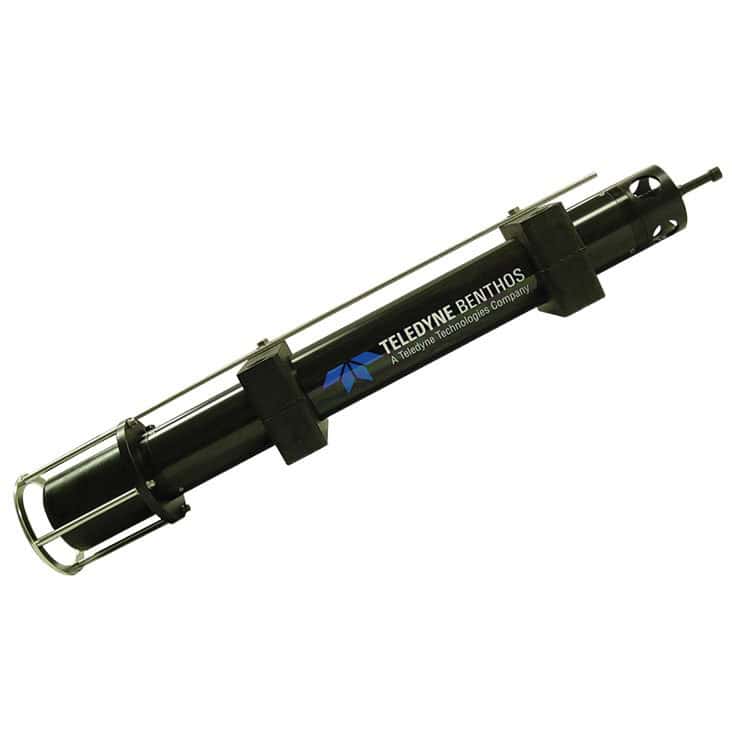
Teledyne Marine Benthos TrackIt / USBL DAT (integrated DAT, Band C, 500 m housing)
Up to 1,500 m
±0.5% of slant range; stationary transducer
22–27.5
Unknown
Unknown
500 m
Ø140 × 860
11 kg (published metric figure)
300 Wh internal battery; external power supported
RS-232
Unknown
Advanced Navigation Subsonus
995 m (firmware-limited)
±0.1 m at 5 m; ±0.5 m at 100 m; ±5 m at 1,000 m
20–32
Up to 2 Hz
Unknown
995 m operational; 1,500 m survival
106 × 106 × 93
1.17 kg
9–60 V DC / PoE+; 10 W average, 25 W peak
100BASE-TX Ethernet; PTP / NTP
−20 to +40°C
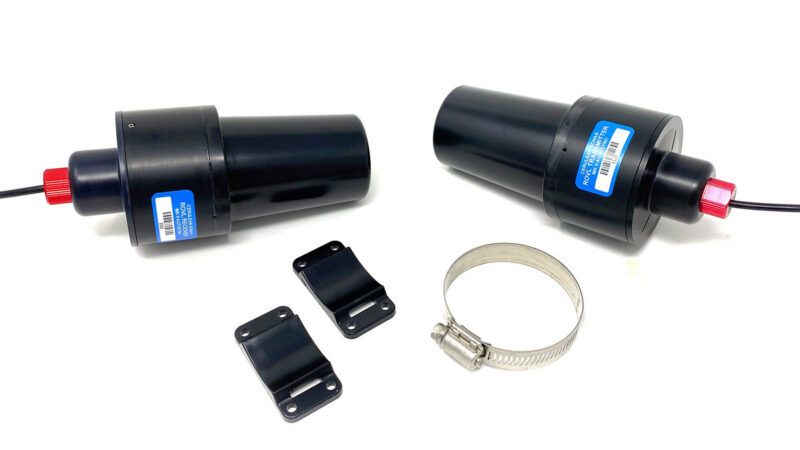
Cerulean Sonar ROVLe Bundle Mark III
300 m
Range-dependent; manufacturer error model
25
1 Hz
0.1 m
50 m topside; 300 m subsea (minimum crush depth)
Unknown
0.600 kg (topside transceiver)
Topside: 5–28 V DC, approximately 1.5 W; subsea: 5–28 V DC, 1.3 W average at 16 V
Topside: 10/100 Ethernet, TTL serial; subsea: TTL serial
Unknown
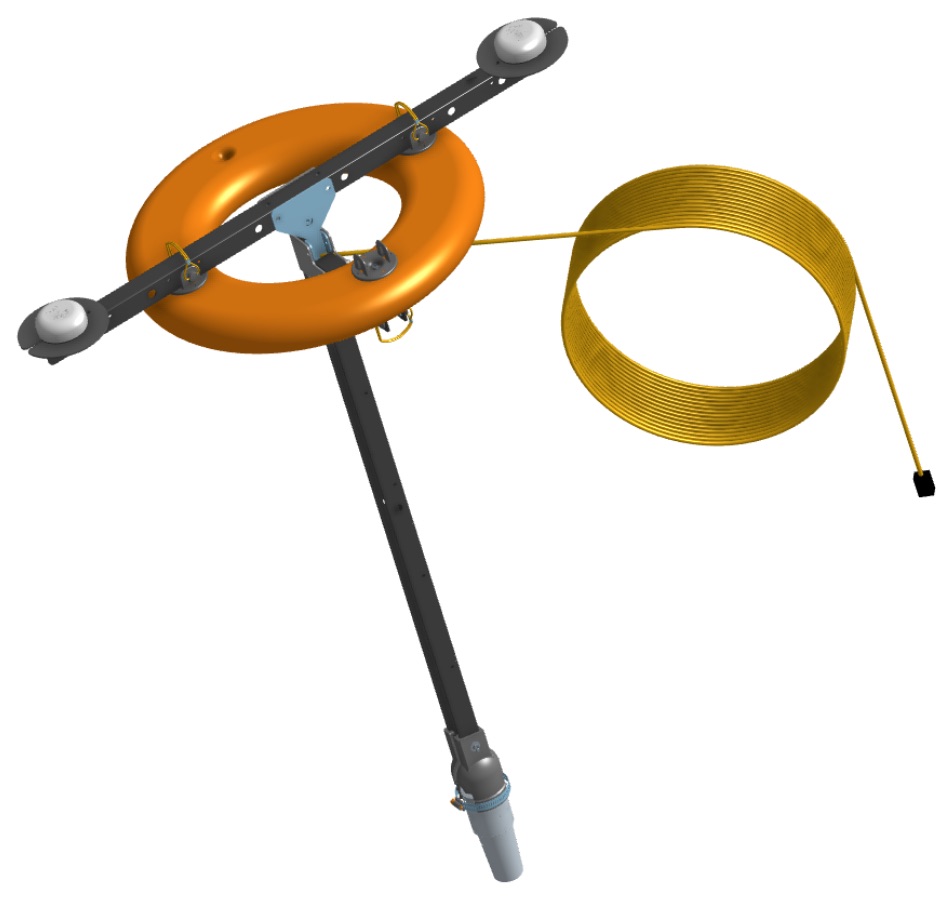
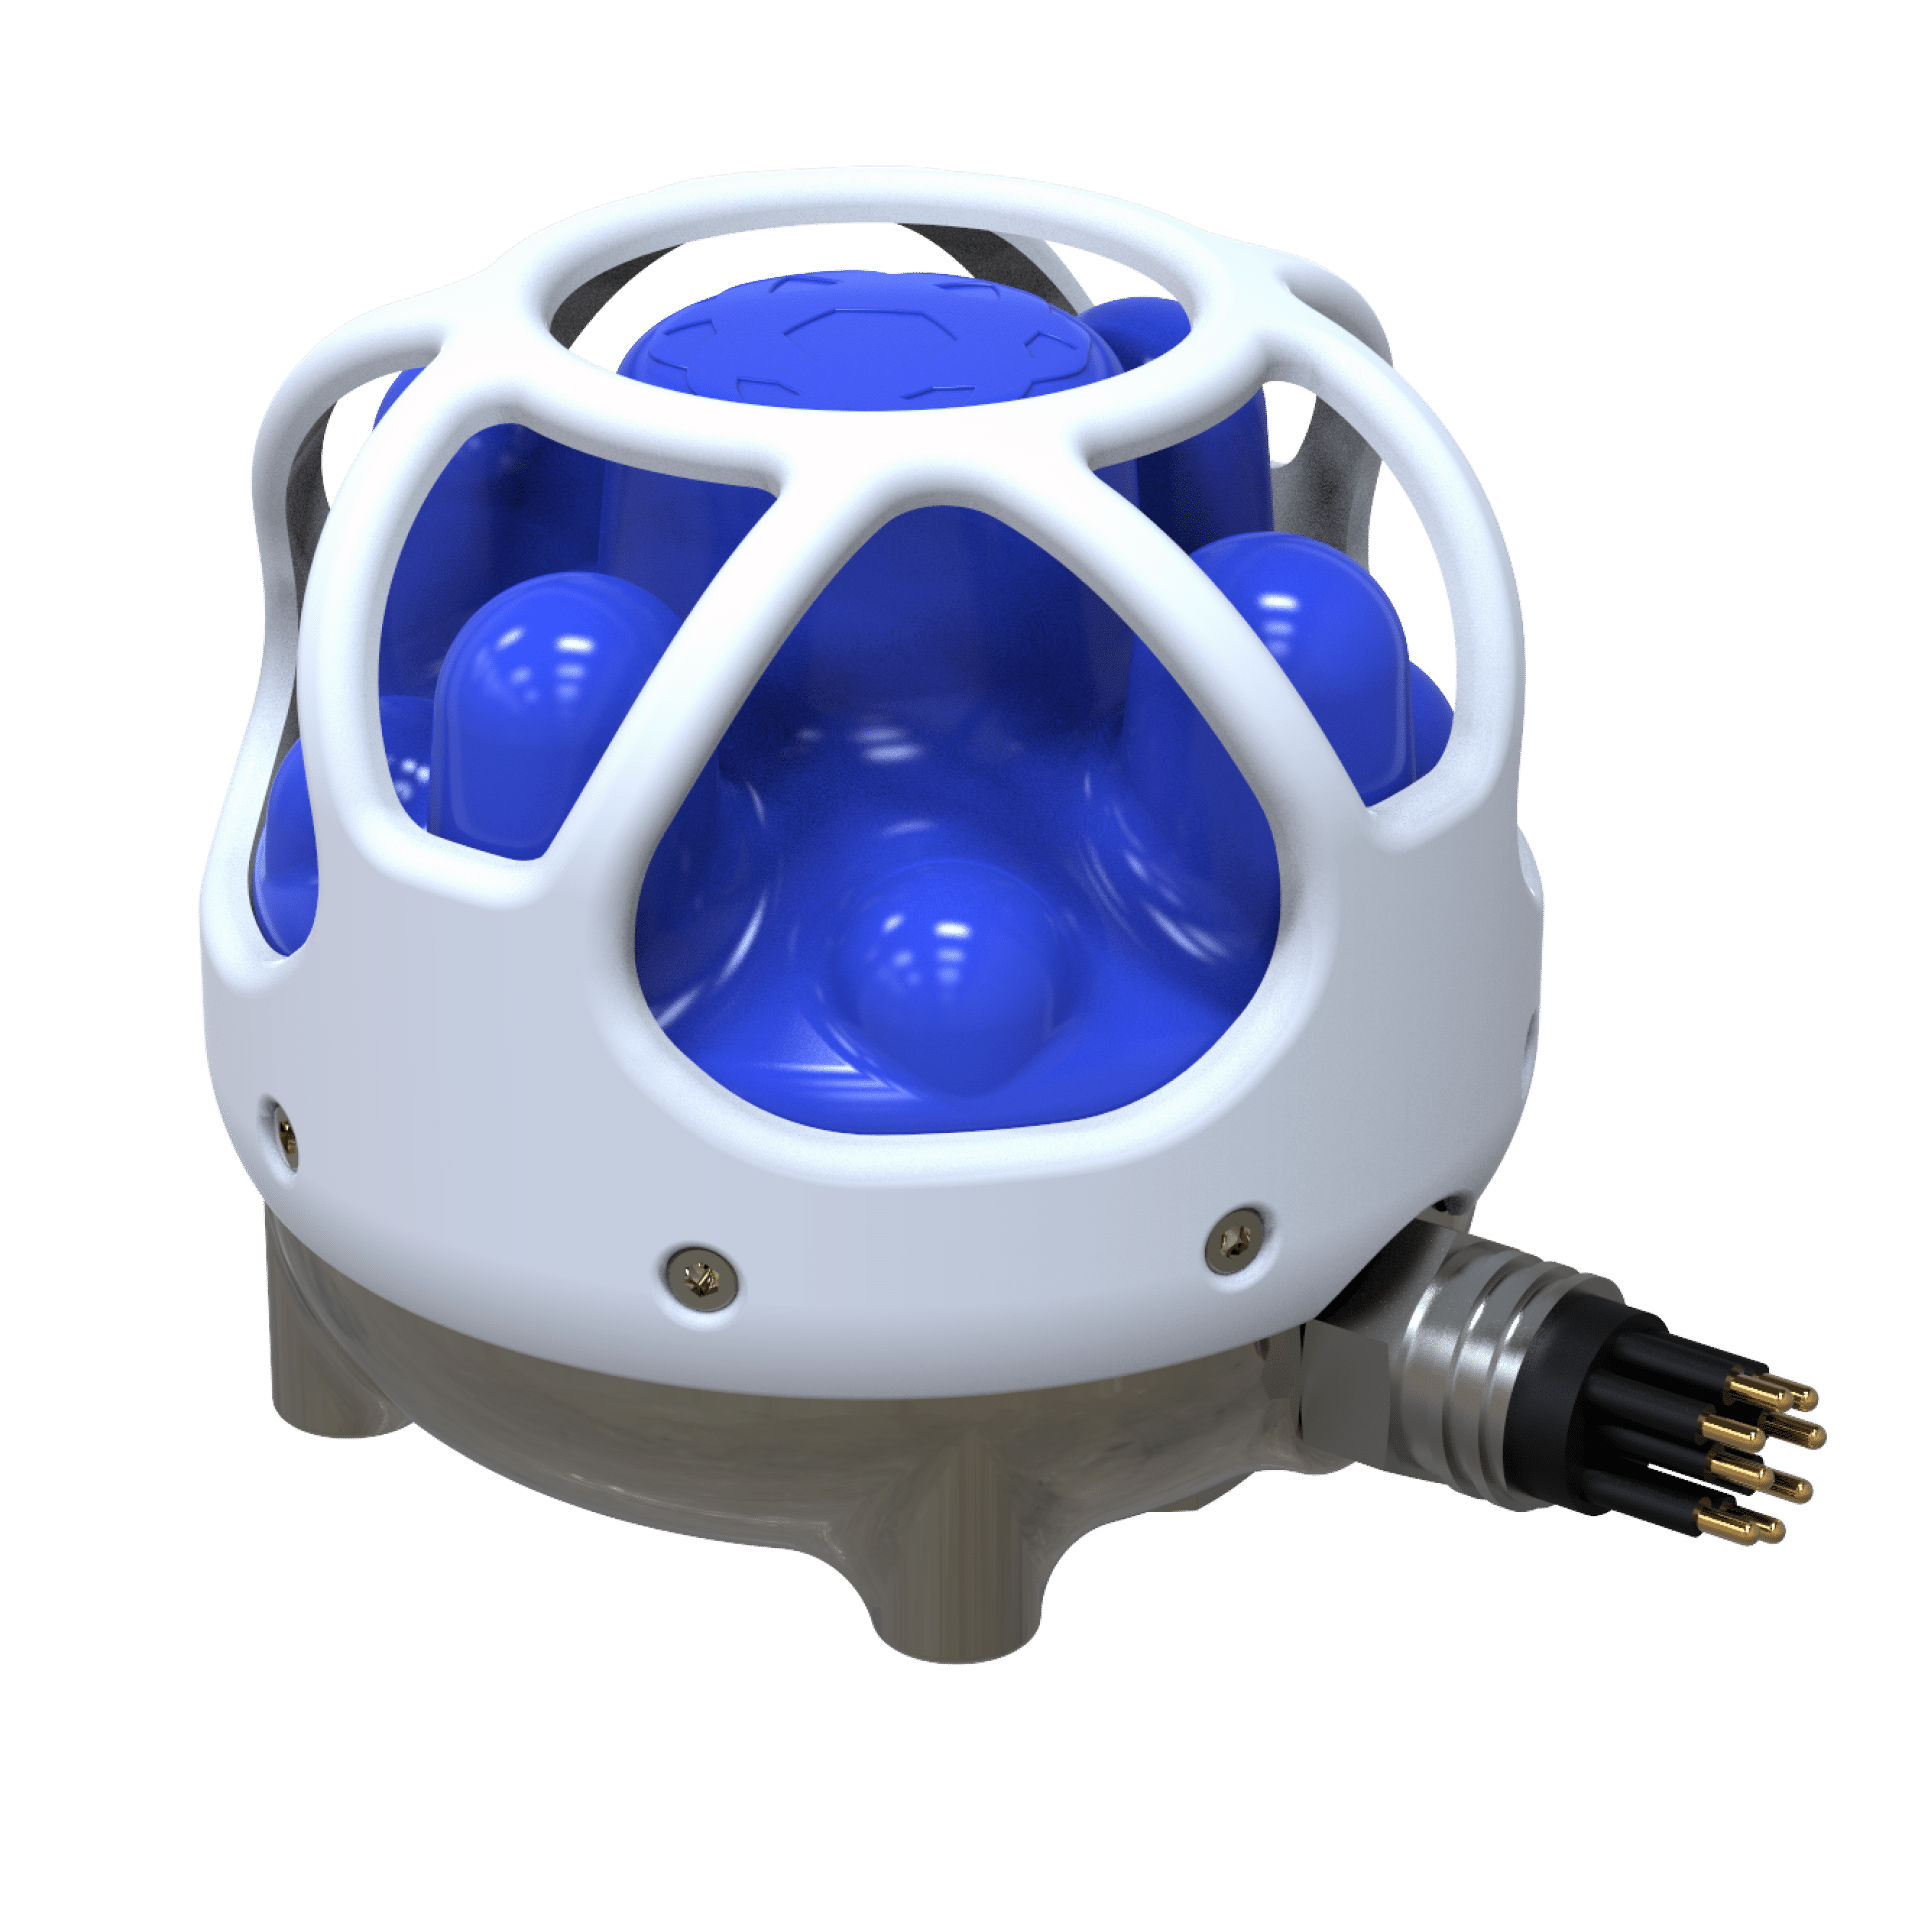
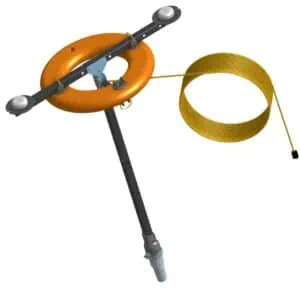
Cerulean Sonar Omnitrack (tethered buoy, Mk III configuration)
300 m
Range-dependent; manufacturer error model
25
1 Hz
0.1 m (Mk III ROVLe)
300 m subsea minimum crush depth; buoy operates at surface
Unknown
Unknown
Unknown
Wired surface link; ROVLe network integration
Unknown
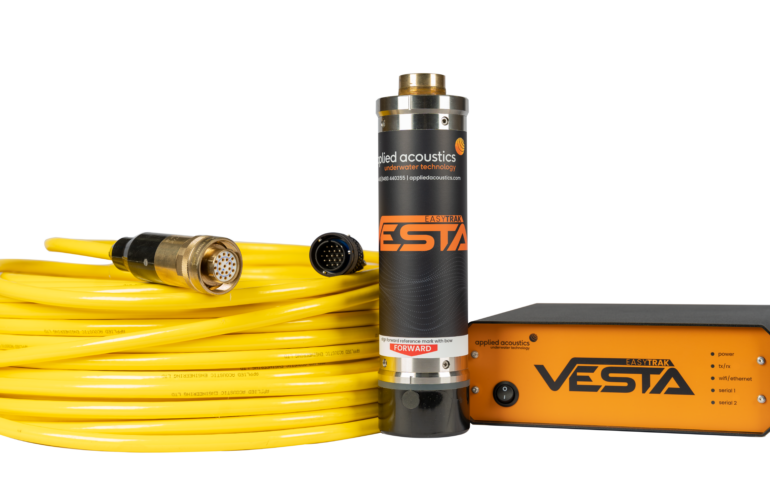
applied acoustics Easytrak Nexus 2 Max EZT-2698 + EZT-2782-C
2,000 m (export-controlled variant)
0.25% of slant range with external attitude / heading reference; 1.30% with internal reference; correct sound speed, no ray bending, adequate signal-to-noise ratio
18–32
0.5 s refresh
0.01 m
30 m transceiver
Ø200 × 432
16 kg (transceiver)
Console: 90–250 V AC, 250 VA maximum; transceiver: 48 V DC from console
Notes: “Unknown” = not confirmed by the manufacturer information used.
USBL-Systeme
Übersicht von
William Mackenzie
Aktualisiert:
Einführung in USBL-Systeme
[Bildunterschrift id=”attachment_21671″ align=”alignright” width=”315″]Die Rolle der Ultra-Short-Baseline-Positionierung bei Unterwasseroperationen
Die Vielseitigkeit des Ultra-Short-Baseline-Systems macht es zu einem unverzichtbaren Werkzeug für Ingenieure und Wissenschaftler gleichermaßen. Im Offshore-Bau leiten USBL-Positionierungssysteme Geräte präzise bei der Ausrichtung von Pipelines, der Installation von Strukturen und der Platzierung von Anlagen in tiefen Gewässern. In der Ozeanographie und bei Vermessungsarbeiten ermöglichen sie die präzise Navigation autonomer Plattformen, die geophysikalische und Umweltdaten erfassen.
Darüber hinaus unterstützt die USBL-Ortung bei kritischen wissenschaftlichen Missionen die wiederholbare Probenahme, die Kartierung von Lebensräumen und die wichtige langfristige Bergung von Instrumenten. Im Wesentlichen ist die Ultrakurzbasislinienmessung überall dort von größter Bedeutung, wo eine präzise Unterwasserortung erforderlich ist, ohne dass ein kompliziertes Netzwerk auf dem Meeresboden eingerichtet werden muss.
So funktioniert die USBL-Positionierung
Übertragung und Empfang akustischer Signale
Im Kern sendet ein Ultrakurzbasiersystem einen Schallimpuls vom Transceiver aus, der sofort vom Transponder des Ziels empfangen wird. Der Transponder antwortet mit einem Rückimpuls, sodass das System die Hin- und Rücklaufzeit genau messen kann. Diese Messung bestimmt in Verbindung mit der bekannten Schallgeschwindigkeit im Wasser die Reichweite (Entfernung).
Entscheidend ist, dass die subtilen Phasen- und Amplitudenunterschiede, die über die mehreren Hydrofonelemente innerhalb des Transceiver-Arrays erfasst werden, die Winkelinformationen liefern, die eine präzise dreidimensionale (3D) Bestimmung der Position des Ziels ermöglichen.
Triangulation und Messung
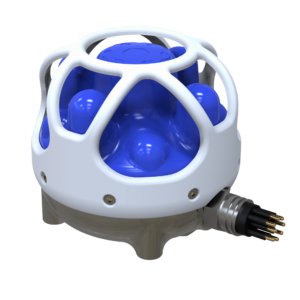
Subsonus von Advanced Navigation
Moderne High-End-USBL-Positionierungssysteme nutzen fortschrittliche Phasendifferenztechniken, um die Peilung (horizontaler Winkel) und die Elevation (vertikaler Winkel) mit einer Genauigkeit von weniger als einem Grad zu bestimmen. Durch die sofortige Kombination von hochpräzisen Ankunftswinkel- und Entfernungsdaten berechnet das System eine sofortige und kontinuierliche Positionslösung relativ zum Schiff. Dieser ausgeklügelte Ansatz ermöglicht es dem USBL-Tracking-System, selbst in akustisch schwierigen Umgebungen hochmobile Ziele dynamisch zu überwachen.
Umwelteinflüsse
Die Schallgeschwindigkeit im Wasser ist eine Variable und keine Konstante; sie ändert sich in Abhängigkeit von Temperatur, Salzgehalt und Druck. Diese Eigenschaften, insbesondere das daraus resultierende Schallgeschwindigkeitsprofil (SVP), führen zu systematischen Fehlern, wenn sie nicht korrigiert werden. Um eine maximale Positionsgenauigkeit zu gewährleisten, stützen sich alle hochwertigen Ultra-Short-Baseline-Systeme auf kontinuierliche Korrekturen, die von Schallgeschwindigkeitsprofilern oder Einweg-Sonden abgeleitet werden.
Vergleich mit anderen Unterwasser-Positionierungsmethoden
Während Systeme mit langer Basislinie (LBL) durch die Referenzierung fester Transponder auf dem Meeresboden die höchste absolute Genauigkeit bieten, wird das System mit ultrakurzer Basislinie aufgrund seiner schnellen Bereitstellung und überlegenen betrieblichen Flexibilität bevorzugt. Akustische Positionierungssysteme mit kurzer Basislinie (SBL) bieten einen Mittelweg, erfordern jedoch eine bekannte, starre Array-Geometrie.
In Verbindung mit Trägheitsnavigationssystemen (INS) oder Doppler-Geschwindigkeitsmessern (DVL) bildet USBL jedoch eine robuste hybride Navigationslösung. Diese Integration gewährleistet, dass das System auch dann eine hohe Präzision und Redundanz aufrechterhält, wenn akustische Bedingungen wie Oberflächenlärm oder Thermoklinen die primäre akustische Verbindung vorübergehend beeinträchtigen.
Komponenten und Funktionsweise eines Ultra-Short-Baseline-Systems&
Zu den Kernkomponenten eines akustischen Positionierungssystems mit ultrakurzer Basislinie gehören:
Transceiver-/Transducer-Arrays
Der USBL-Transceiver ist am Schiff angebracht und enthält mehrere Hydrofonelemente in einer kompakten, typischerweise kreisförmigen Anordnung. Diese Elemente werden aus speziellen Keramikmaterialien hergestellt, die aufgrund ihrer akustischen Empfindlichkeit und Stabilität unter unterschiedlichen Druckbedingungen ausgewählt wurden.
Transponder-/Responder-Einheiten
Diese Unterwassereinheit, oft als USBL-Bake bezeichnet, antwortet auf die Abfrage. Es handelt sich um tiefenangepasste Einheiten, die für ein bestimmtes Frequenzband ausgewählt wurden und auch integrierte Neigungs- und Temperatursensoren für Diagnosezwecke enthalten können. Energieeffizienz ist der Schlüssel zur Gewährleistung einer langfristigen Einsatzfähigkeit.
Steuerungs- und Verarbeitungseinheit
Der Prozessor an der Oberfläche ist das Gehirn, das die rohen akustischen Daten in Entfernungs- und Peilungslösungen umwandelt. Er wendet eine Echtzeit-Bewegungskompensation unter Verwendung von Eingaben aus den Referenzsystemen des Schiffes an. Diese Steuereinheiten lassen sich nahtlos in Navigations- und Dynamische Positionierungskonsolen (DP) integrieren.
Frequenzbänder und Signalverarbeitung
Frequenzauswahl: Die Wahl der Frequenz ist ein kritischer technischer Kompromiss. Niedrigere Frequenzen (10–30 kHz) unterstützen die Fernverfolgung in tiefem Wasser, allerdings mit geringerer Winkelauflösung. Umgekehrt bieten höhere Frequenzen (60–300 kHz) eine überlegene Genauigkeit und Winkelauflösung bei kürzeren Schrägentfernungen und werden häufig in flachen Gewässern eingesetzt.
Spread-Spectrum-Technologie: Im Gegensatz zum einfachen Schmalbandbetrieb ist die Spread-Spectrum-Signalübertragung entscheidend für die Verbesserung der Widerstandsfähigkeit gegen Störungen, Eigenrauschen des Schiffes und Mehrwegreflexionen. Dies ist in schwierigen oder stark gestörten akustischen Umgebungen unerlässlich.
Signalverarbeitungstechniken: Fortschrittliche Systeme verwenden digitale Korrelation, angepasste Filterung und ausgefeilte Fehlerkorrekturalgorithmen. Diese Techniken verbessern die Signalintegrität, unterdrücken Umgebungsgeräusche und erhöhen die Zuverlässigkeit der Positionsbestimmung erheblich.
Integration in Meeresforschungsplattformen
Installationen auf Schiffen
USBL-Transceiver können für spezielle Schiffe dauerhaft am Rumpf montiert oder für temporäre Vermessungsarbeiten schnell an Masten befestigt werden. Die kritische Integration mit Oberflächensystemen, insbesondere hochpräzisen GNSS-Empfängern, Bewegungsreferenzeinheiten (MRUs) und Kreiselkompassen, ist unverzichtbar. Diese Integration stellt sicher, dass das System die Neigung, Rollbewegung und Hebung des Schiffes genau ausgleicht und eine stabile Positionsreferenz aufrechterhält.
Autonome und ferngesteuerte Systeme
ROVs und AUVs sind für eine genaue Navigation und Verfolgung relativ zum Oberflächenschiff auf die Ultra-Short-Baseline-Verbindung angewiesen. Hybride Navigationsarchitekturen, die die hohe Positionsstabilität von INS mit der driftfreien Referenzierung von USBL kombinieren, sind Standard und bieten die Redundanz und Genauigkeit, die für anspruchsvolle Aufgaben wie Unterwasserinspektionen und Kartierungen erforderlich sind.
USBL-Kommunikation
Zusätzlich zur reinen Positionsbestimmung können viele akustische Positionierungssysteme als bidirektionale akustische Modems fungieren. Diese Funktion ermöglicht eine zuverlässige Kommunikation und die Übertragung von Telemetriedaten, Statusmeldungen und Sensorwerten. Obwohl die Datenraten in der Regel moderat sind, reicht diese Verbindung für wichtige Befehls- und Steuerungsfunktionen bei autonomen und ferngesteuerten Operationen aus.
Wichtige Anwendungen von Ultra-Short-Baseline-Systemen
Die fortschrittlichen Fähigkeiten des akustischen Positionierungssystems mit ultrakurzer Basislinie fördern dessen Einsatz in verschiedenen Bereichen:
Unterwasserbau: Hochpräzise Führung bei der Installation großer Unterwasserstrukturen, Verteiler und Steigleitungen.
Verlegung von Pipelines und Kabeln: Kontinuierliche Positionsrückmeldung gewährleistet die strikte Einhaltung der geplanten Route und vereinfacht die Vermessungsarbeiten nach der Verlegung.
ROV- und AUV-Einsätze: Präzise ROV-USBL-Verfolgung für komplexe Inspektions-, Wartungs- und Einsatzaufgaben.
Ozeanografische Vermessungen: Kritische Synchronisation der akustischen Positionierung mit Schleppsonar, Sensorplattformen und Probenahmegeräten.
Suche und Bergung: Schnelle und genaue Ortung von verlorenen hochwertigen Geräten, Wracks oder Instrumenten in flachen und tiefen Gewässern.
USBL-Kalibrierungsverfahren
Die Genauigkeit wird durch die Schrägentfernung, die akustische Geometrie, die Bewegung des Schiffes und die Umgebungsbedingungen des Wassers bestimmt. Während kommerzielle Systeme in der Regel eine Genauigkeit von 0,1 bis 0,5 % der Schrägentfernung erreichen, gelten Geräte in Vermessungsqualität als Goldstandard. Unter idealen, streng kontrollierten Bedingungen können diese High-End-Systeme eine Genauigkeit im Zentimeterbereich erreichen (z. B. 5–10 cm bei einer Reichweite von 1000 m), was für messtechnische und präzise Bauaufgaben unerlässlich ist.
Um eine optimale Leistung zu erzielen, ist eine strenge Kalibrierung erforderlich. Dazu gehört die physische Ausrichtung des USBL-Rahmens auf die primären Referenzpunkte des Schiffes, die Validierung aller Offset-Messungen und die Durchführung kontrollierter Tests, wie z. B. Patch-Kalibrierung, um die Positionsergebnisse mit den tatsächlichen Gegebenheiten zu vergleichen.
Anbieter von USBL-Technologie
Der Sektor der ultrakurzen Basislinien umfasst eine Mischung aus etablierten Marktführern der Meerestechnologie und spezialisierten Akustikunternehmen, die alle in Bezug auf Genauigkeit, Widerstandsfähigkeit und Integration miteinander konkurrieren:
Teledyne Marine: Bietet ein breites Portfolio an akustischen Lösungen für wissenschaftliche und kommerzielle Anwendungen.
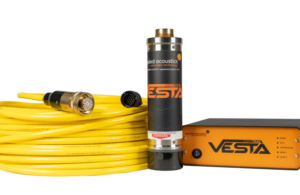
Applied Acoustics: Bekannt für die Entwicklung robuster, kompakter und kostengünstiger USBL-Ortungssysteme, die speziell für Küstenvermessungen, Umweltforschung und kleinere AUVs entwickelt wurden.
Diese führenden Unternehmen erweitern kontinuierlich die Grenzen der Umweltverträglichkeit und der nahtlosen Integration von Ultra-Short-Baseline-Systemen und verbessern damit weltweit die Präzision und Reichweite von Unterwasseroperationen erheblich.
Frequently Asked Questions
Will USBL beacons work with a different manufacturer’s tracking system?
Some beacons support multiple manufacturers’ systems, but compatibility depends on the supported acoustic protocols, frequencies, and operating modes. Matching frequency bands alone is insufficient. Compatibility should cover the exact beacon and topside configuration, including any required depth telemetry or responder functions, because support for basic positioning does not necessarily include every additional feature.
What separates entry-level USBL systems from survey-grade systems?
The differences concern complete positioning accuracy, sensor quality, tracking capacity, and integration capabilities. An entry-level system may suit general asset tracking, while a demanding survey requires tighter control of positioning uncertainty. Comparisons should use performance figures for the complete installed system, rather than individual acoustic measurements.
Is an integrated USBL system better than one using separate navigation sensors?
An integrated system can simplify equipment selection and installation, while separate navigation sensors provide flexibility to use existing vessel equipment or select different performance levels. The better arrangement depends on the required positioning accuracy and installation. Compare the included heading and attitude sensors, supported external inputs, and complete system performance before deciding which architecture offers better value.
Which USBL systems are suitable for small survey boats and unmanned surface vessels?
Suitable systems combine manageable installation requirements with compatible power, data connections, and surface navigation inputs. Compact dimensions alone do not establish suitability. For small boats and Unmanned Surface Vessels (USVs), the comparison should include the complete equipment footprint, transceiver deployment arrangement, and access to configuration and diagnostic functions during operations.
Which USBL systems are better suited to tracking several underwater assets?
Systems with suitable interrogation schemes and adequate updates per target are better suited to multi-asset operations. Maximum target capacity does not show how frequently each asset receives a fresh position. Compare sequential and common-interrogation capabilities against the number of moving targets, their operating ranges, and any differences in the update rates required for each asset.
 Die Rolle der Ultra-Short-Baseline-Positionierung bei Unterwasseroperationen